 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
A articulação do cotovelo de um robô humanóide deve fazer mais do que levantar um objeto. Ele precisa suportar o peso do antebraço, manter o controle quando o braço se estende, acelerar suavemente durante o movimento e responder de forma consistente à medida que a carga útil muda. Esses requisitos tornam o dimensionamento do atuador uma parte importante do projeto do braço robótico, especialmente quando o espaço de instalação disponível e o peso total do braço são limitados.
A escolha de um atuador com base apenas em sua classificação de torque máximo pode resultar em um acionamento subdimensionado, peso desnecessário ou baixo desempenho de movimento. Os engenheiros precisam considerar a geometria do braço, a distribuição da massa, a velocidade de movimento pretendida e a duração de cada operação antes de selecionar uma configuração de acionamento adequada.
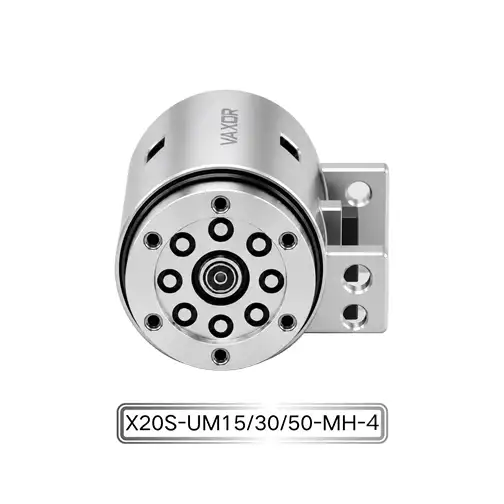
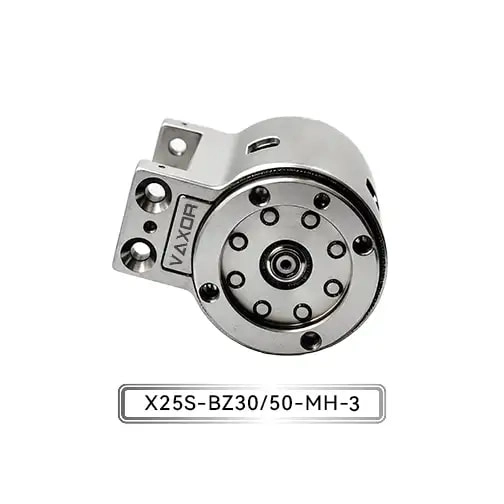
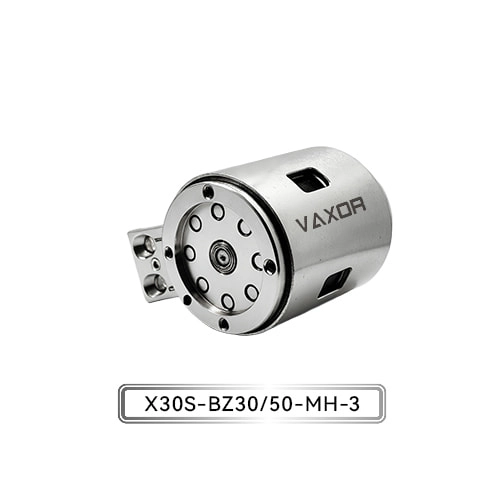
O Micro Atuador de Articulação de Φ30mm foi projetado para aplicações de carga média a alta, com capacidade de saída em nível de Newton-metro e alta rigidez estrutural. Para desenvolvedores de robôs humanóides, a avaliação deste atuador começa com uma questão prática: quanto torque o cotovelo realmente precisa fornecer sob suas condições operacionais mais exigentes?
Identifique as cargas que atuam em um cotovelo de robô humanóide
Uma articulação de cotovelo normalmente suporta vários componentes, incluindo a estrutura do antebraço, a montagem do punho, o efetor final e qualquer objeto que esteja sendo manuseado. Cada componente contribui para a carga total, mas seu efeito no cotovelo depende de sua massa e da distância do eixo articular.
Três categorias de carga devem ser incluídas no cálculo inicial.
A primeira é a carga estrutural. O antebraço, o pulso, as ferramentas motorizadas, a fiação e outros componentes contribuem para a massa que o cotovelo deve mover. Mesmo quando o robô não carrega um objeto externo, o peso do seu próprio braço pode criar uma necessidade significativa de torque.
A segunda é a carga útil. Um robô humanóide projetado para pegar componentes pequenos pode operar com uma pinça relativamente leve, enquanto um robô que manuseia objetos maiores deve acomodar um perfil de carga diferente. Os engenheiros devem definir a carga útil máxima pretendida em vez de confiar apenas no peso médio do objeto.
A terceira é a carga dinâmica. Quando o braço acelera, desacelera ou muda de direção, o cotovelo deve superar a inércia rotacional, além do torque gravitacional e do atrito mecânico. O movimento rápido pode, portanto, exigir consideravelmente mais torque do que o posicionamento lento e controlado.
Essas cargas devem ser avaliadas em conjunto. Uma articulação que funciona adequadamente durante uma demonstração sem carga pode não fornecer desempenho suficiente quando o antebraço está estendido e carregando sua carga útil máxima especificada.
Calcule o torque gravitacional da articulação do cotovelo
Um primeiro passo útil é estimar o torque gerado pela gravidade. Para um componente cujo centro de massa está desviado do eixo da junta, o torque gravitacional pode ser expresso como:
Torque = Massa × Aceleração Gravitacional × Distância Perpendicular
Aqui, a massa é medida em quilogramas, a aceleração gravitacional é de aproximadamente 9,81 m/s² e a distância perpendicular é medida em metros. O torque resultante é expresso em newton-metros (N·m).
Considere um exemplo simplificado no qual o conjunto combinado do antebraço e a carga útil têm uma massa de 1,2 kg, com seu centro de massa combinado localizado a 0,15 m do eixo do cotovelo. Quando o braço está na horizontal, o torque gravitacional aproximado é:
1,2 × 9,81 × 0,15 = 1,77 N·m
Este resultado representa o torque gravitacional para a massa combinada assumida e a localização do centro de massa. Não inclui aceleração, atrito, perdas de transmissão ou margens adicionais de projeto.
O exemplo também ilustra por que a massa da carga útil por si só não é suficiente para determinar o tamanho do atuador. Um objeto mais leve posicionado mais longe do cotovelo pode criar um torque semelhante a um objeto mais pesado mantido mais próximo da articulação.
A orientação conjunta também é importante. Quando o antebraço gira, a distância perpendicular entre o eixo articular e a força gravitacional muda. O torque gravitacional máximo pode ocorrer quando o braço está aproximadamente horizontal, dependendo da distribuição de massa e amplitude de movimento.
Para uma estimativa inicial do dimensionamento, os engenheiros devem calcular o torque nos ângulos de junta relevantes e identificar a posição que produz a maior demanda.
Inclui aceleração e inércia rotacional
O torque gravitacional é apenas parte dos requisitos operacionais do cotovelo. Um robô humanóide também deve acelerar o antebraço e sua carga útil durante o movimento.
Para movimento rotacional, o torque inercial pode ser aproximado por:
Torque Inercial = Momento de Inércia × Aceleração Angular
O momento de inércia descreve como a massa é distribuída em torno do eixo de rotação, enquanto a aceleração angular descreve a rapidez com que a velocidade de rotação da junta muda.
O torque de saída total necessário pode ser estimado como:
Torque Requerido = Torque Gravitacional + Torque Inercial + Torque de Fricção
Esta relação simplificada é útil para dimensionamento preliminar, embora um modelo completo também possa precisar levar em conta o acoplamento entre juntas, eficiência de transmissão, conformidade e outros efeitos dinâmicos.
Por exemplo, um cotovelo que se move lentamente entre duas posições pode ser dominado pela carga gravitacional. Uma junta que repetidamente levanta, para, inverte a direção e abaixa um objeto pode sofrer maiores demandas de torque transitórias.
Os engenheiros devem, portanto, definir um perfil de movimento representativo antes de selecionar um atuador. Os parâmetros relevantes incluem faixa angular, velocidade de pico, aceleração, desaceleração, frequência do ciclo e duração dos períodos de retenção estacionários.
Um perfil de movimento realista também ajuda a distinguir picos de torque de curta duração do torque necessário durante a operação normal.
Compare o torque contínuo com o torque de curta duração
Uma vez concluído o cálculo da carga, o próximo passo é comparar o resultado com as especificações de desempenho do atuador. Dois valores merecem atenção especial: torque contínuo e torque inicial.
O torque contínuo é relevante quando um atuador deve operar sob demanda mecânica sustentada. O valor permitido depende das condições especificadas pelo fabricante, incluindo velocidade operacional, ambiente térmico e ciclo de trabalho. Uma junta que retém repetidamente uma carga ou se move por longos períodos deve ser avaliada em relação aos limites operacionais contínuos aplicáveis.
O torque inicial descreve uma capacidade de curta duração associada à partida ou superação de uma carga exigente, de acordo com a especificação do produto. Não deve ser tratado como um nível que o atuador pode fornecer indefinidamente.
O Micro Atuador de Articulação de Φ30mm possui um torque contínuo especificado de até 1.500 mN·m e um torque inicial de até 2.200 mN·m. Estes números fornecem um ponto de partida útil para comparar o atuador com a carga calculada no cotovelo.
Para referência, 1.500 mN·m equivale a 1,5 N·m, enquanto 2.200 mN·m equivale a 2,2 N·m. No exemplo simplificado de 1,77 N·m acima, o torque gravitacional por si só excede o torque contínuo máximo declarado. O exemplo exigiria, portanto, uma avaliação mais detalhada, em vez de uma suposição de que o atuador é adequado.
Esta comparação é importante porque um torque inicial máximo acima da carga calculada não estabelece que a junta possa sustentar aquela carga. Os engenheiros devem determinar se a demanda real de torque permanece dentro da classificação contínua apropriada e se picos transitórios são permitidos sob as condições operacionais especificadas.
Se a demanda for muito alta, as possíveis respostas do projeto incluem reduzir a carga útil, mover o centro de massa para mais perto da junta, alterar a geometria do braço, ajustar o perfil de movimento ou avaliar outra configuração do atuador.
Avalie a relação de transmissão e a velocidade de saída
A relação de transmissão afeta a relação entre a velocidade do motor e o torque de saída. Uma taxa de redução mais alta geralmente fornece maior torque de saída para um determinado torque do motor, ao mesmo tempo que reduz a velocidade de saída. O desempenho real também depende da eficiência da transmissão, das características do motor e das condições operacionais.
O atuador VAXOR modelo X30S-UZ/BZ30/50-MH-3 está disponível com relações de transmissão de 30 e 50. Essas configurações oferecem diferentes pontos de partida para equilibrar o torque de saída e a velocidade da junta.
Para um cotovelo humanóide, a proporção correta depende de como o robô será usado. Um braço projetado para manipulação controlada pode priorizar o torque adequado e o posicionamento estável, enquanto um braço destinado a gestos mais rápidos ou movimentos frequentes pode exigir mais atenção à velocidade e à resposta dinâmica.
Os engenheiros devem comparar a velocidade de saída e o torque disponível nos pontos operacionais necessários, em vez de assumir que a relação mais alta é sempre preferível. A influência do redutor na inércia, na resposta mecânica e no comportamento geral do movimento também deve ser considerada.
Quando múltiplas articulações se movem juntas, o cotovelo deve ser avaliado como parte do braço completo. Uma mudança na velocidade ou aceleração do cotovelo pode afetar os requisitos de movimento do ombro e do pulso, principalmente quando o robô segue uma trajetória coordenada.
Considere peso, tensão e integração de controle
A capacidade de torque de um atuador é apenas uma parte do projeto mecânico. O seu peso afeta a carga transportada pelas juntas a montante, enquanto os seus requisitos elétricos e de comunicação influenciam a integração do sistema.
O atuador de Φ30mm tem um peso especificado de 123–133 g e uma faixa de tensão operacional de 12–18 V. Ao avaliar a unidade, os engenheiros devem usar o peso da configuração relevante e incluir acessórios de montagem, cabos, conectores e outros componentes no cálculo da massa móvel total.
Isto é particularmente importante para braços humanóides com múltiplas articulações acionadas. Massa adicional perto do cotovelo pode aumentar o torque exigido do ombro, criando um efeito cascata em todo o braço.
A compatibilidade elétrica deve ser verificada ao mesmo tempo. A fonte de alimentação deve permanecer dentro da faixa de tensão especificada sob condições operacionais realistas e sua capacidade de corrente deve suportar a demanda real do atuador durante a aceleração e outros eventos de alta carga. A compatibilidade de tensão por si só não estabelece que um sistema de energia seja adequado.
O atuador também usa um codificador magnético absoluto e suporta comunicação CAN FD. O codificador fornece feedback de posição, enquanto o CAN FD suporta comunicação com um sistema de controle compatível. Os engenheiros devem verificar a configuração da interface, o tempo das mensagens, os requisitos de feedback, o tratamento de falhas e a compatibilidade do controlador durante a integração.
Essas verificações ajudam a garantir que o atuador selecionado possa ser incorporado à arquitetura robótica pretendida sem tratar suas especificações mecânicas como uma garantia completa de desempenho no nível do sistema.
Valide a seleção por meio de testes representativos
Os cálculos analíticos fornecem um ponto de partida, mas um robô humanóide em funcionamento introduz variáveis do mundo real que podem não ser totalmente capturadas por um modelo simplificado.
Antes de se comprometerem com um projeto final, os engenheiros devem testar o atuador em uma montagem conjunta representativa. O teste deve refletir a geometria pretendida do braço, faixa de carga útil, velocidade de movimento, aceleração e ciclo operacional.
Várias medições podem ajudar a validar a seleção:
Torque de saída: Confirme se a junta pode atender às condições de carga exigidas sem exceder os limites operacionais aplicáveis.
Comportamento da temperatura: Monitore a temperatura durante ciclos representativos para identificar possíveis limitações térmicas.
Controle de posição: Avalie a repetibilidade e a resposta do posicionamento durante movimentos carregados.
Resposta dinâmica: Verifique o comportamento de aceleração, desaceleração, reversão e parada.
Estabilidade de comunicação: Verifique se a troca de comando e feedback permanece confiável sob as condições de controle pretendidas.
Estabilidade mecânica: Inspecione a rigidez da montagem, vibração e movimentos indesejados sob carga.
Os testes devem incluir as condições operacionais pretendidas mais exigentes, e não apenas movimentos curtos sem carga. Se o cotovelo precisar suportar uma carga por longos períodos, a operação sustentada deverá ser incluída no plano de validação.
Os resultados podem então orientar ajustes no limite de carga útil, perfil de movimento, relação de transmissão, layout mecânico ou configuração do atuador antes que o projeto prossiga para uma integração mais ampla.
Trabalhando com uma solução integrada de micro-drive
A seleção de um atuador para um cotovelo humanóide envolve desempenho motor, mecânica de redução, feedback de posição, projeto estrutural e considerações de fabricação. A avaliação conjunta destes elementos pode facilitar a identificação de problemas de integração no início do processo de desenvolvimento.
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e ultramicromotores sem núcleo para robótica, instrumentos de precisão, dispositivos médicos e equipamentos inteligentes. Sua abordagem tecnológica combina design de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura.
A equipe multidisciplinar da empresa trabalha em projeto de motores, fabricação de precisão, controle robótico e engenharia estrutural, com experiência em validação de protótipos, produção piloto e entrega em lote. Esse foco de engenharia é relevante para equipes de desenvolvimento que precisam avaliar uma solução de microdrive não apenas em relação a uma meta de torque, mas também em relação ao empacotamento mecânico, integração de controle e requisitos de produção.
Para desenvolvedores de robôs humanóides, o objetivo prático é estabelecer uma relação clara entre a carga calculada da junta, a capacidade operacional verificada do atuador e o perfil de movimento pretendido do robô.
Conclusão
Dimensionar um atuador para um cotovelo de robô humanóide requer uma avaliação sistemática do torque gravitacional, inércia rotacional, aceleração, demanda operacional contínua e os efeitos da massa do atuador no resto do braço. A relação de transmissão, o feedback do codificador, a compatibilidade elétrica e os requisitos de comunicação também devem se adequar ao projeto geral.
O Micro Atuador de Articulação de Φ30mm , modelo X30S-UZ/BZ30/50-MH-3, oferece torque contínuo de até 1.500 mN·m, torque inicial de até 2.200 mN·m, relações de transmissão de 30 e 50, um codificador magnético absoluto e comunicação CAN FD. Estas especificações fornecem uma base para avaliar o atuador em juntas robóticas de carga média a alta, mas a adequação final depende do desempenho de saída exigido e das condições operacionais.
Ao calcular a carga antes de selecionar o acionamento e validar a junta completa sob condições representativas, os engenheiros podem tomar decisões mais confiáveis sobre o dimensionamento do atuador e a integração do braço humanóide. A VAXOR fornece soluções de microdrive para equipes de desenvolvimento que trabalham em sistemas robóticos compactos, controlados e mecanicamente integrados.