 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Projetar dispositivos médicos compactos geralmente envolve uma difícil compensação entre o espaço disponível e o desempenho mecânico necessário. Um instrumento de diagnóstico portátil, um mecanismo de amostragem em miniatura ou um dispositivo compacto de controle de fluidos pode precisar de um pequeno motor para acionar um componente móvel sem aumentar o tamanho ou peso total do equipamento. Nessas aplicações, mesmo alguns milímetros de espaço adicional podem afetar o gabinete, o layout interno, a capacidade da bateria e a facilidade de montagem.
A seleção do motor precisa, portanto, ir além das dimensões externas. Os engenheiros devem considerar a velocidade operacional, o torque disponível, a fonte de alimentação, o comportamento térmico e a carga imposta pelo mecanismo acionado. Um motor que cabe dentro da carcaça, mas não consegue manter a velocidade necessária sob carga, não resolverá o problema de projeto.
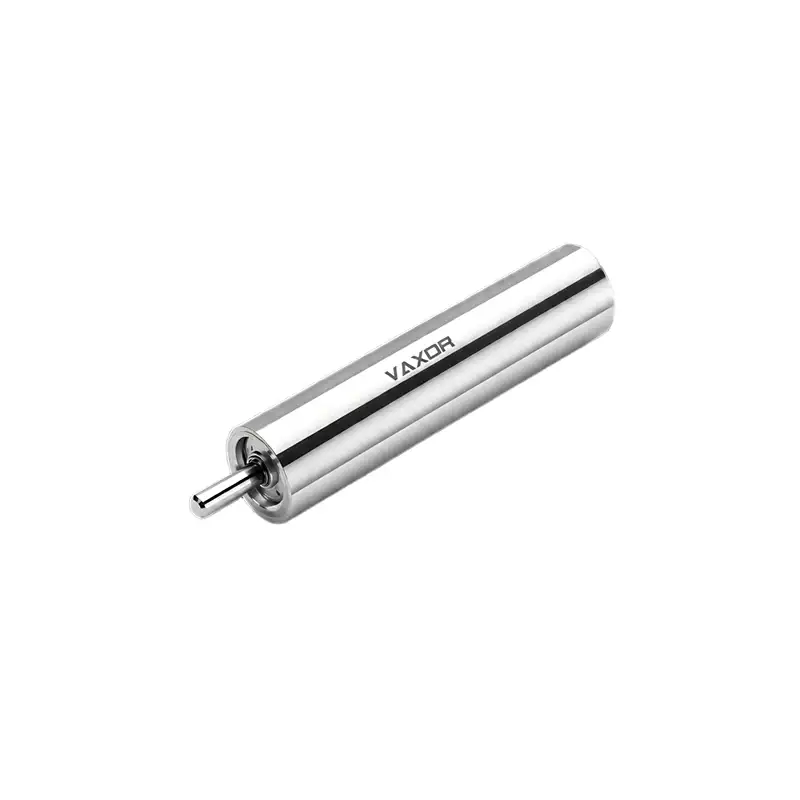
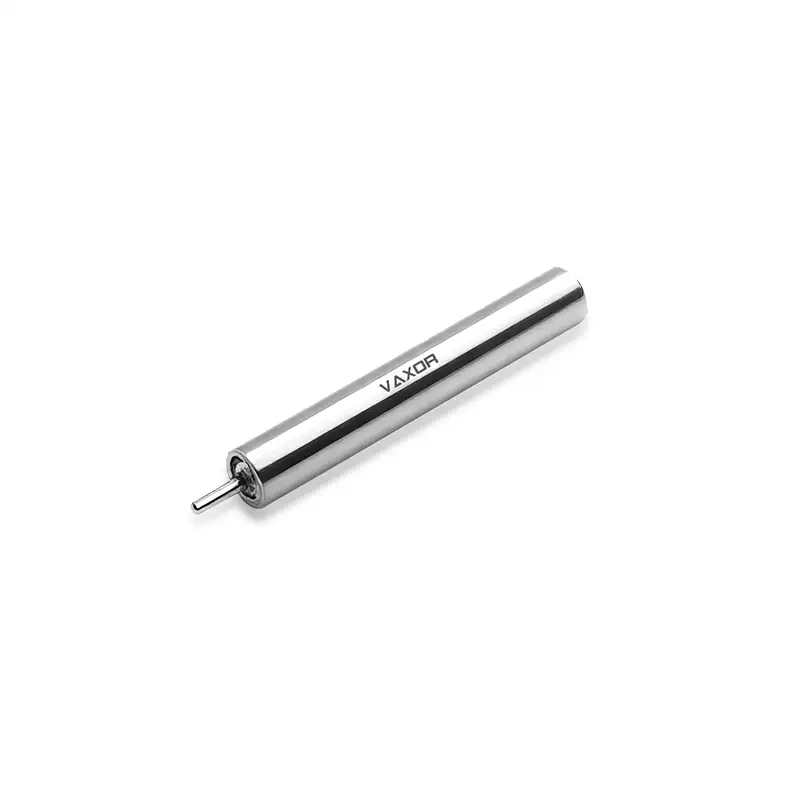
O motor Coreless Ultra-micro Brushless de φ4mm foi projetado para aplicações onde o espaço de instalação é extremamente limitado. Com um diâmetro de apenas 4 mm, oferece uma opção potencial de acionamento para dispositivos médicos compactos, instrumentos de precisão e outros equipamentos em miniatura. Para determinar se este tipo de motor se adapta a um projeto específico, os engenheiros devem começar com os requisitos operacionais reais do mecanismo e avaliar o desempenho do motor em condições realistas.
Defina os requisitos mecânicos antes de escolher um motor
O primeiro passo é identificar o que o motor precisa para se mover. Os dispositivos médicos contêm uma ampla gama de mecanismos, incluindo pequenos componentes rotativos, conjuntos de posicionamento, bombas em miniatura e sistemas de ajuste de precisão. Cada um cria uma combinação diferente de requisitos de velocidade, torque e ciclo operacional.
Por exemplo, um mecanismo de posicionamento em miniatura pode exigir movimento controlado ao longo de um ângulo limitado, enquanto um conjunto rotativo pode precisar manter uma velocidade relativamente estável ao longo de um ciclo de trabalho. Um mecanismo que inicia e para com frequência também pode ter requisitos diferentes de um que funciona continuamente.
Antes de comparar as especificações do motor, documente os seguintes parâmetros:
A velocidade de saída necessária sob a carga mecânica pretendida.
O torque necessário para superar o atrito e mover o mecanismo.
A duração operacional esperada e a frequência dos ciclos de partida-parada.
O diâmetro de instalação disponível, comprimento e espaço de montagem.
A tensão de alimentação permitida e o consumo de corrente.
O aumento de temperatura e nível de ruído aceitáveis para todo o dispositivo.
Esses requisitos ajudam os engenheiros a estabelecer um ponto operacional realista, em vez de selecionar um motor com base apenas na velocidade mais alta anunciada.
Também é importante distinguir entre a saída do eixo do motor e o desempenho do mecanismo completo. Rolamentos, acoplamentos, engrenagens, vedações e outros componentes da transmissão podem introduzir atrito e perdas. Se a aplicação utilizar um mecanismo de redução, a velocidade e o torque de saída resultantes deverão ser avaliados no componente acionado, em vez de inferidos diretamente das especificações do eixo do motor.
Por que um motor de 4 mm pode ser importante no design de dispositivos médicos
A redução do diâmetro do motor pode facilitar a integração de um inversor em um invólucro estreito ou em um conjunto densamente compactado. Isto é particularmente relevante quando um dispositivo médico deve acomodar sensores, placas de controle eletrônico, conectores, baterias e componentes mecânicos dentro do mesmo invólucro.
Um motor menor também pode dar aos projetistas mais flexibilidade ao organizar os componentes em torno de um mecanismo móvel. Contudo, reduzir o tamanho do motor não melhora automaticamente o desempenho de todo o dispositivo. O motor ainda precisa atender aos requisitos de carga e velocidade da aplicação, e seu arranjo de montagem deve fornecer suporte mecânico suficiente.
O motor Ultra-micro Brushless Coreless de φ4mm, modelo G04P-VW00-QZ-1, tem peso especificado de 1,7 g e tensão de alimentação nominal de 6 V. Essas características o tornam relevante para avaliação preliminar em projetos com peso e espaço limitados.
Durante a integração mecânica, os engenheiros devem considerar todo o envelope do motor, incluindo seu comprimento, dimensões do eixo, requisitos de montagem e folga em torno dos componentes conectados. O diâmetro por si só não é suficiente para confirmar se o motor se ajustará a um conjunto específico.
Os projetistas também devem avaliar como o motor é suportado. Um motor extremamente pequeno pode exigir um suporte ou interface de montagem cuidadosamente projetado para evitar movimentos indesejados e evitar a transferência de tensão mecânica excessiva para a carcaça ou eixo.
Combine a velocidade operacional com a carga de trabalho real
A velocidade costuma ser uma das primeiras especificações que os engenheiros comparam ao selecionar um motor em miniatura. No entanto, a velocidade sem carga e a velocidade nominal descrevem condições operacionais diferentes.
A velocidade sem carga é medida quando o motor funciona sem carga mecânica externa em seu eixo. Uma vez que o motor aciona um mecanismo, o ponto de operação muda porque o torque é necessário para superar a carga e as perdas internas.
A velocidade nominal representa uma condição operacional especificada de acordo com o método de classificação do fabricante. Geralmente é mais útil do que a velocidade sem carga ao estimar o desempenho em um dispositivo em funcionamento, embora as condições exatas do teste ainda devam ser confirmadas.
Para o G04P-VW00-QZ-1, a velocidade sem carga especificada é 55.000 rpm, enquanto a velocidade nominal é 30.000 rpm. Esta distinção é importante quando um dispositivo médico requer movimento repetível sob carga.
Suponha que um mecanismo em miniatura precise girar a uma velocidade definida durante a operação normal. Os engenheiros devem primeiro determinar se a velocidade necessária é compatível com a faixa nominal de operação do motor. Eles devem então levar em conta qualquer redução de velocidade introduzida pela transmissão e qualquer variação causada por alterações na carga.
Se for utilizada uma caixa de velocidades ou outro mecanismo de redução, a velocidade de saída dependerá da relação de redução e das perdas de transmissão. Uma alta velocidade do motor pode, portanto, ser útil mesmo quando o próprio componente acionado opera muito mais lentamente.
A chave é selecionar o motor com base na velocidade necessária no nível da aplicação, e não simplesmente no número mais alto na folha de especificações.
Avalie o torque antes de finalizar a seleção
A capacidade de um motor atingir uma velocidade alvo não determina se ele pode mover a carga pretendida. O torque deve ser avaliado juntamente com a velocidade porque a produção mecânica depende de ambos.
O motor de φ4mm tem um torque nominal especificado de 0,38 mN·m e um torque de parada de 0,76 mN·m. Estes valores devem ser interpretados de acordo com as condições de classificação do fabricante.
O torque nominal é o ponto de partida mais relevante para avaliar a operação normal. O torque de parada descreve o torque associado a um rotor estacionário sob as condições de teste especificadas; não deve ser tratado como uma capacidade operacional contínua.
Em termos práticos, o motor deve superar a resistência combinada do mecanismo acionado, incluindo atrito, contato mecânico e qualquer carga imposta pela aplicação. Se o mecanismo exigir mais torque do que o motor pode fornecer no ponto operacional desejado, o projeto poderá apresentar movimento lento, falha na partida ou demanda excessiva de corrente.
Os engenheiros podem começar estimando o torque exigido pelo mecanismo e comparando-o com os dados operacionais do motor. Eles também devem considerar as condições de partida, pois o atrito e a resistência mecânica podem ser diferentes quando o sistema está estacionário.
Quando o torque necessário excede a capacidade disponível do motor, os ajustes possíveis incluem a redução do atrito, a alteração da geometria do mecanismo, a redução da aceleração necessária ou a introdução de uma transmissão adequada. Qualquer alteração desse tipo deve ser avaliada em relação ao espaço disponível e ao efeito no dispositivo completo.
Verifique a compatibilidade elétrica e a demanda atual
Um motor miniatura deve funcionar dentro dos limites elétricos do equipamento que o alimenta e controla. A compatibilidade de tensão é apenas a primeira verificação; os engenheiros também precisam estimar a demanda atual e verificar se o driver e a fonte de alimentação podem suportar as condições operacionais pretendidas.
O G04P-VW00-QZ-1 opera com uma tensão especificada de 6 V e possui uma constante de torque de 0,82 mN·m/A. A constante de torque descreve a relação entre a corrente do motor e o torque eletromagnético sob a convenção aplicável e as condições operacionais.
Como uma estimativa simplificada, a corrente associada a um torque eletromagnético necessário pode ser calculada dividindo esse torque pela constante de torque. Por exemplo, um torque teórico de 0,20 mN·m corresponde a aproximadamente 0,24 A usando a constante de torque declarada.
Este cálculo é um ponto de partida e não uma previsão completa do consumo de corrente do motor. O desempenho real também depende da resistência do enrolamento, das perdas elétricas, da velocidade de rotação, do acionador e da carga mecânica. Os engenheiros devem usar as curvas de desempenho e os dados elétricos do fabricante para confirmar o ponto operacional esperado.
O driver também deve ser avaliado quanto ao comportamento de inicialização e condições de rotor parado. Quando o motor não consegue girar conforme comandado, a geração de corrente e calor pode se tornar significativa. A limitação de corrente adequada e o tratamento de falhas podem ajudar a proteger o motor e os componentes eletrônicos adjacentes.
Para equipamentos médicos alimentados por bateria, a avaliação elétrica deve incluir o ciclo operacional esperado, e não apenas a tensão nominal. Partidas repetidas, alterações na carga e operação prolongada podem influenciar o consumo de energia e os requisitos da bateria.
Considere o comportamento térmico em um gabinete pequeno
O gerenciamento de calor pode se tornar um problema significativo de projeto quando um motor é instalado dentro de um gabinete compacto. Dispositivos pequenos geralmente têm área de superfície limitada para dissipação de calor, enquanto sensores, baterias, adesivos e componentes eletrônicos próximos podem ter suas próprias restrições de temperatura.
A quantidade de calor gerada depende de fatores como corrente, resistência do enrolamento, velocidade de operação, carga mecânica e ciclo de trabalho. Conseqüentemente, um motor que funciona bem durante um teste curto pode se comportar de maneira diferente durante operação repetida ou prolongada.
A validação térmica deve refletir a aplicação pretendida. Os engenheiros podem testar o motor dentro de um gabinete representativo, usando a carga e o ciclo operacional esperados, e monitorar a temperatura ao longo do tempo. A avaliação deve incluir os efeitos dos materiais de montagem e dos componentes próximos, pois o dispositivo montado pode dissipar o calor de maneira diferente de um motor exposto.
Se a temperatura subir além dos limites de projeto, a equipe poderá precisar reduzir o ciclo de trabalho, ajustar o ponto operacional, melhorar o caminho térmico ou reconsiderar a carga mecânica.
Para o desenvolvimento de dispositivos médicos, os limites de temperatura devem ser estabelecidos de acordo com os requisitos do produto completo e do uso pretendido. O tamanho compacto do motor por si só não demonstra que o dispositivo acabado atenda a qualquer requisito específico de segurança ou regulamentar.
Considere ruído, vibração e integração mecânica
Dispositivos médicos e instrumentos de precisão podem exigir movimentos suaves e previsíveis. Dependendo da aplicação, ruídos ou vibrações indesejados podem afetar a experiência do usuário, a estabilidade da medição ou o comportamento de componentes próximos.
Estas características devem ser avaliadas ao nível da montagem. A montagem do motor, o alinhamento do eixo, o suporte do rolamento, o projeto do acoplamento e o equilíbrio dos componentes rotativos podem influenciar o resultado final.
Uma interface de montagem bem projetada ajuda a manter o alinhamento e reduz o risco de movimentos indesejados. O mecanismo acionado também deve ser verificado quanto a fricção, folga e ressonância mecânica, quando relevante.
Quando o motor é usado em um sistema de posicionamento de precisão, os engenheiros devem distinguir entre a estabilidade da velocidade do motor e o desempenho de posicionamento do mecanismo completo. Uma especificação de motor não estabelece de forma independente a precisão de posicionamento no nível do sistema.
O motor sem núcleo sem escova ultramicro de φ4mm pode ser avaliado como parte de tal sistema, com seu desempenho avaliado juntamente com o driver, transmissão, estrutura de montagem e estratégia de controle.
Para as equipes de desenvolvimento, o teste de protótipo é a maneira prática de identificar problemas de integração antes de se comprometer com o projeto final de habitação e produção.
Valide o motor em um protótipo representativo
Uma folha de especificações ajuda a restringir as opções disponíveis, mas a decisão final deve basear-se em testes sob condições que representem o uso pretendido.
Um plano de validação útil deve abranger diversas áreas:
Velocidade sob carga: Confirme se o mecanismo atinge e mantém a velocidade operacional necessária.
Capacidade de torque: Verifique se o motor dá partida e opera de maneira confiável contra a resistência mecânica esperada.
Consumo de corrente: Meça a corrente durante a inicialização, operação normal e condições de carga exigentes.
Desempenho térmico: Monitore a temperatura durante ciclos operacionais representativos.
Comportamento mecânico: Verifique a vibração, o alinhamento do eixo, a estabilidade de montagem e o desempenho do acoplamento.
Confiabilidade: Teste repetidas partidas, paradas e ciclos operacionais apropriados ao estágio de desenvolvimento do produto.
Quando o dispositivo tiver restrições rígidas de tamanho, o teste deverá usar um gabinete representativo em vez de uma configuração de bancada aberta. Isso ajuda a revelar problemas de embalagem, fiação, térmicos e mecânicos que podem não aparecer durante os testes iniciais do motor.
O plano de validação também deve refletir o ambiente operacional pretendido do dispositivo e os requisitos aplicáveis do produto. As aplicações médicas podem exigir avaliações adicionais de segurança, confiabilidade e regulamentações em nível de sistema que não podem ser estabelecidas apenas com base nas especificações do motor.
Trabalhando com um parceiro de tecnologia Micro-Drive
A escolha de um motor ultramicro geralmente envolve a coordenação entre projeto mecânico, engenharia elétrica, fabricação e integração de sistemas. As discussões técnicas iniciais podem ajudar a esclarecer os requisitos dimensionais, as condições de carga, os ciclos operacionais e os dados necessários para confirmar a adequação.
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes. Sua abordagem técnica combina projeto de motores, fabricação de precisão, engenharia estrutural e experiência em controle.
O trabalho de desenvolvimento da VAXOR inclui tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura. A empresa também enfatiza a implementação de engenharia, desde a validação de protótipos e produção piloto até a entrega em lote.
Para os desenvolvedores de equipamentos, o ponto de partida mais útil é fornecer um conjunto claro de requisitos de aplicação, incluindo espaço disponível, tensão operacional, velocidade alvo, torque necessário, ciclo de trabalho e restrições térmicas. Esses detalhes facilitam avaliar se uma configuração específica do motor é adequada e quais testes adicionais podem ser necessários.
Conclusão
A seleção de um motor para um dispositivo médico compacto requer um equilíbrio entre tamanho, velocidade, torque, demanda elétrica, comportamento térmico e integração mecânica. Um motor que se ajuste ao espaço disponível também deve fornecer o desempenho necessário sob a carga operacional real.
O motor Ultra-micro Brushless Coreless de φ 4 mm , modelo G04P-VW00-QZ-1, oferece diâmetro de 4 mm, tensão operacional de 6 V, velocidade sem carga de 55.000 rpm, velocidade nominal de 30.000 rpm, torque nominal de 0,38 mN·m e peso de 1,7 g. Estas especificações fornecem um ponto de partida útil para avaliar o motor em dispositivos médicos e instrumentos de precisão com espaço limitado.
Ao definir antecipadamente os requisitos operacionais, verificar a velocidade e o torque do motor sob carga e validar o desempenho elétrico, térmico e mecânico em um protótipo representativo, os engenheiros podem fazer uma seleção mais informada. A VAXOR fornece soluções de motores ultramicro e microdrives para equipes de desenvolvimento que trabalham em equipamentos compactos onde cada milímetro de espaço é importante.