 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Para um robô hábil, um pequeno movimento na junta pode fazer uma diferença notável na posição do efetor final. Isto se torna ainda mais importante quando uma mão robótica precisa manipular pequenos objetos, coordenar vários dedos ou realizar movimentos controlados em um espaço limitado. Nestas aplicações, o tamanho da junta por si só não é suficiente. O atuador também precisa de feedback de posição preciso, transmissão estável e uma estrutura mecânica e eletrônica compacta.
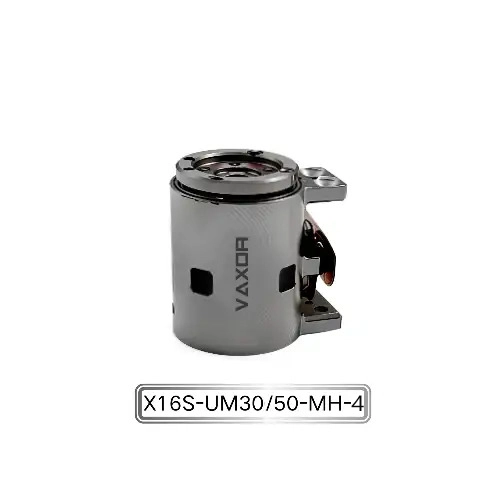
O Micro Atuador de Articulação de Φ16mm foi projetado para este tipo de sistema de movimento de alta integração. Com um diâmetro de apenas 16 mm, o módulo de junta combina uma estrutura de acionamento em miniatura, tecnologia de enrolamento HDI PCB de alta densidade e um codificador magnético absoluto de alta precisão. Sua precisão angular pode atingir até 0,02°, tornando o atuador adequado para mãos hábeis e outros sistemas robóticos compactos onde é necessário um movimento preciso das articulações.
O que determina a precisão angular em uma microjunta?
A precisão angular não vem apenas do codificador. O movimento real de uma junta robótica depende de várias partes trabalhando juntas, incluindo o motor, mecanismo de redução, sistema de feedback de posição, PCB ou estrutura de enrolamento, montagem mecânica e algoritmo de controle.
Quando o atuador é muito pequeno, essas relações tornam-se mais exigentes. Há menos espaço interno para os componentes do motor e da transmissão, enquanto o sistema ainda precisa gerar torque útil e fornecer informações confiáveis de posição.
Um codificador de alta precisão pode fornecer ao sistema de controle informações detalhadas sobre a posição da junta. Ao mesmo tempo, a transmissão mecânica precisa converter o movimento do motor em movimento de saída controlado com consistência suficiente.
Para um módulo de junta de classe de 16 mm, alcançar uma precisão angular especificada requer, portanto, que os elementos eletrônicos, mecânicos e de controle sejam considerados como um sistema integrado.
O papel do codificador magnético absoluto
O Micro Atuador de Articulação de Φ16mm usa um codificador magnético absoluto para feedback de posição.
Ao contrário de um sistema que depende apenas da rotação do motor sem informações diretas de posição, um codificador permite que o controlador monitore a posição angular da junta. A característica “absoluta” é particularmente relevante quando o sistema precisa conhecer a posição real da junta, em vez de simplesmente contar o movimento incremental.
Para mãos hábeis, esta informação pode ser importante porque múltiplas articulações geralmente operam juntas. Um pequeno erro de posição em uma articulação pode afetar a posição final de um dedo ou efetor final.
O codificador também precisa caber no espaço interno altamente restrito do atuador. Esta é uma das razões pelas quais o projeto de atuadores em miniatura não é simplesmente uma questão de reduzir as dimensões de um motor convencional.
Como o enrolamento HDI PCB suporta a miniaturização
Uma das tecnologias distintas usadas no atuador é a tecnologia de enrolamento HDI PCB de alta densidade.
Estruturas de motores tradicionais podem exigir espaço interno considerável para enrolamentos e conexões elétricas. As abordagens de enrolamento baseadas em PCB fornecem outra maneira de organizar os componentes eletromagnéticos dentro de uma estrutura compacta.
Para um módulo de junta de Φ16 mm, o espaço interno é uma restrição crítica de engenharia. O motor, o mecanismo de redução, o codificador, a estrutura da PCB, o invólucro e as conexões elétricas precisam caber em um volume muito pequeno.
A tecnologia HDI pode suportar integração de circuitos de alta densidade e ajudar a aproveitar melhor o espaço interno disponível. Quando combinada com um design eletromagnético otimizado e componentes mecânicos em miniatura, esta abordagem pode contribuir para uma arquitetura de atuador compacta.
O objetivo não é simplesmente diminuir o atuador. O requisito mais importante é manter o torque útil, a precisão do feedback, a resposta e a confiabilidade, reduzindo ao mesmo tempo o tamanho geral da junta.
Relação de engrenagem e movimento articular controlado
O modelo X16S/L-UM30/50-MH-4 está disponível com opções de relação de transmissão 30:1 e 50:1.
A relação de transmissão influencia a relação entre a velocidade do motor e o movimento de saída. Uma taxa de redução mais alta pode fornecer maior torque de saída e movimento de saída mais controlado, enquanto a escolha apropriada depende dos requisitos da junta do robô.
Por exemplo, uma mão hábil pode ter requisitos diferentes para articulações dos dedos, mecanismos do punho ou outras estruturas articuladas compactas. O atuador deve, portanto, ser selecionado de acordo com a combinação necessária de torque de saída, velocidade de movimento, resposta de controle e espaço de instalação disponível.
Oferecer duas opções de relação de transmissão dá aos projetistas de robôs mais flexibilidade ao combinar o atuador com as características mecânicas de uma junta específica.
Torque contínuo de 200 mNm em um módulo de classe de 16 mm
A redução de tamanho não deve ocorrer às custas da capacidade útil de produção.
O atuador fornece torque contínuo de até 200 mNm e torque inicial de até 400 mNm. Esses números fornecem aos engenheiros um ponto de partida para avaliar se o módulo é adequado para uma determinada carga de junta e perfil de movimento.
O torque contínuo é particularmente relevante quando uma articulação precisa manter força ou operar repetidamente durante um período prolongado. Enquanto isso, o torque inicial pode ser importante quando o atuador precisa gerar um torque mais alto durante condições específicas de movimento.
O desempenho real da aplicação dependerá de fatores como ciclo de trabalho, tensão operacional, taxa de redução, carga mecânica, estratégia de controle e condições térmicas. Os engenheiros devem, portanto, avaliar o atuador com base no perfil operacional completo, em vez de usar um único valor de torque isoladamente.
Por que o baixo peso é importante em robôs hábeis
O atuador pesa aproximadamente 24,3–26,1 g.
Esta massa relativamente baixa pode ser significativa quando vários atuadores são integrados no mesmo mecanismo robótico. Uma mão hábil pode conter diversas juntas controladas de forma independente, o que significa que o peso dos atuadores individuais pode acumular-se em todo o sistema.
A redução da massa da junta também pode afetar o projeto mecânico do robô. O peso mais baixo do atuador pode ajudar a reduzir a carga transportada pelas juntas a montante e simplificar o projeto das estruturas de suporte.
Isto é especialmente relevante para mãos robóticas compactas e sistemas robóticos altamente integrados onde o espaço disponível e a massa total são restritos.
A combinação de pequeno diâmetro e baixo peso é, portanto, uma parte importante da proposta de valor do Micro Atuador de Articulação de Φ16mm, em vez de uma especificação que deve ser considerada separadamente de seu torque e desempenho de controle.
12V ou 24V: Selecionando a configuração apropriada
O atuador suporta configurações de 12 V e 24 V.
A tensão apropriada deve ser determinada pela arquitetura de energia e pelo driver do motor existentes no robô. Os projetistas também devem considerar a fiação, a distribuição de energia, a compatibilidade do controlador e as condições operacionais de todo o sistema robótico.
Para um robô multiarticular, os requisitos de potência de vários atuadores precisam ser considerados em conjunto. A configuração de tensão selecionada deve, portanto, ser compatível com o projeto elétrico do sistema, em vez de ser selecionada apenas de acordo com o atuador individual.
Este tipo de verificação de compatibilidade em estágio inicial pode ajudar a evitar o redesenho do sistema de potência e controle após a estrutura mecânica já ter sido concluída.
Comunicação SPI para controle de movimento compacto
O atuador usa comunicação SPI.
Para sistemas robóticos altamente integrados, a interface de comunicação é uma parte importante da seleção do atuador porque o módulo conjunto precisa trabalhar com o controlador do robô e a arquitetura de feedback.
O SPI fornece uma abordagem de comunicação digital direta que pode ser integrada em sistemas de controle eletrônico compactos. Em uma aplicação multiarticular, os engenheiros precisam considerar como a arquitetura de comunicação conectará atuadores, controladores, sensores e outros componentes eletrônicos individuais.
A implementação exata da comunicação depende da arquitetura do sistema, mas confirmar a compatibilidade do SPI no início do processo de projeto pode ajudar a garantir que o atuador se ajuste à plataforma de controle pretendida.
Onde um módulo de junta de 16 mm pode ser usado
Um atuador compacto é particularmente útil quando os conjuntos convencionais de motor e redutor ocupam muito espaço.
As aplicações potenciais incluem mãos robóticas hábeis, juntas robóticas compactas, mecanismos robóticos altamente integrados, instrumentos de precisão, equipamentos inteligentes e outros sistemas onde o volume do atuador é restrito.
Em uma mão hábil, várias pequenas articulações podem ser organizadas nos dedos e na palma da mão. Em outros mecanismos robóticos, um atuador compacto pode ajudar os engenheiros a colocar mais eixos de movimento em um envelope mecânico limitado.
A aplicação ainda deve ser avaliada de acordo com o torque necessário, velocidade da junta, precisão, ciclo de trabalho, tensão, interface de comunicação e condições mecânicas de montagem.
Abordagem da VAXOR para a tecnologia Micro Drive
A VAXOR foi fundada em 2024 e está sediada em Suzhou, China. A empresa desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes.
Sua abordagem técnica combina tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado, mecanismos de redução em miniatura e fabricação de precisão. O objetivo é atender aos principais requisitos dos sistemas de acionamento compactos: tamanho pequeno, alto desempenho, resposta rápida e produção escalável.
A equipe multidisciplinar de P&D da empresa abrange projeto de motores, fabricação de precisão, projeto estrutural, controle robótico e fabricação inteligente. Suas capacidades de engenharia estendem-se desde a validação de protótipos e produção piloto até a entrega em lote, o que é importante para os clientes que estão movendo um projeto de microdrive da pesquisa e desenvolvimento para a implantação prática.
O que os engenheiros devem verificar antes de selecionar um microatuador de junta
Antes de integrar um atuador miniatura em uma junta robótica, os engenheiros devem avaliar mais do que o diâmetro externo.
As principais considerações incluem:
Precisão angular necessária e método de feedback de posição
Requisitos de torque contínuo e de pico
Relação de transmissão necessária
Velocidade de operação conjunta
Espaço de instalação disponível
Peso total do atuador
Tensão de alimentação
Interface de comunicação
Ciclo de trabalho e condições térmicas
Requisitos de montagem mecânica e integração
Esses fatores devem ser avaliados em conjunto porque a alteração de um parâmetro pode afetar os requisitos dos outros.
Por exemplo, aumentar o número de articulações pode tornar o peso e o volume geral mais importantes. Uma mão robótica de alta precisão pode dar maior ênfase ao feedback do codificador e à precisão angular, enquanto outro mecanismo pode priorizar a densidade de torque ou a velocidade de resposta.
Construindo sistemas de movimento robótico mais compactos
O desenvolvimento de robôs altamente integrados está empurrando o design dos atuadores para dimensões menores, sem abandonar a produção e o desempenho de controle. Um módulo de junta de 16 mm precisa combinar tecnologia de motor, transmissão, detecção de posição, eletrônica e embalagem mecânica em um espaço muito limitado.
Com sua precisão angular de 0,02°, codificador magnético absoluto, tecnologia de enrolamento HDI PCB, relação de engrenagem de 30:1 ou 50:1, torque contínuo de até 200 mNm e peso de 24,3–26,1 g, o Micro Atuador de Articulação de Φ16mm está posicionado para aplicações onde o tamanho compacto e o controle preciso da junta precisam ser considerados juntos.
Para desenvolvedores de robôs que trabalham com mãos hábeis e mecanismos robóticos altamente integrados, a avaliação dessas especificações no estágio de projeto do sistema pode ajudar a determinar se um módulo de junta em miniatura é adequado para a arquitetura de movimento necessária.