 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Microescala.
Movimento poderoso.
Soluções de microdrive projetadas para robótica compacta, dispositivos de precisão e máquinas inteligentes
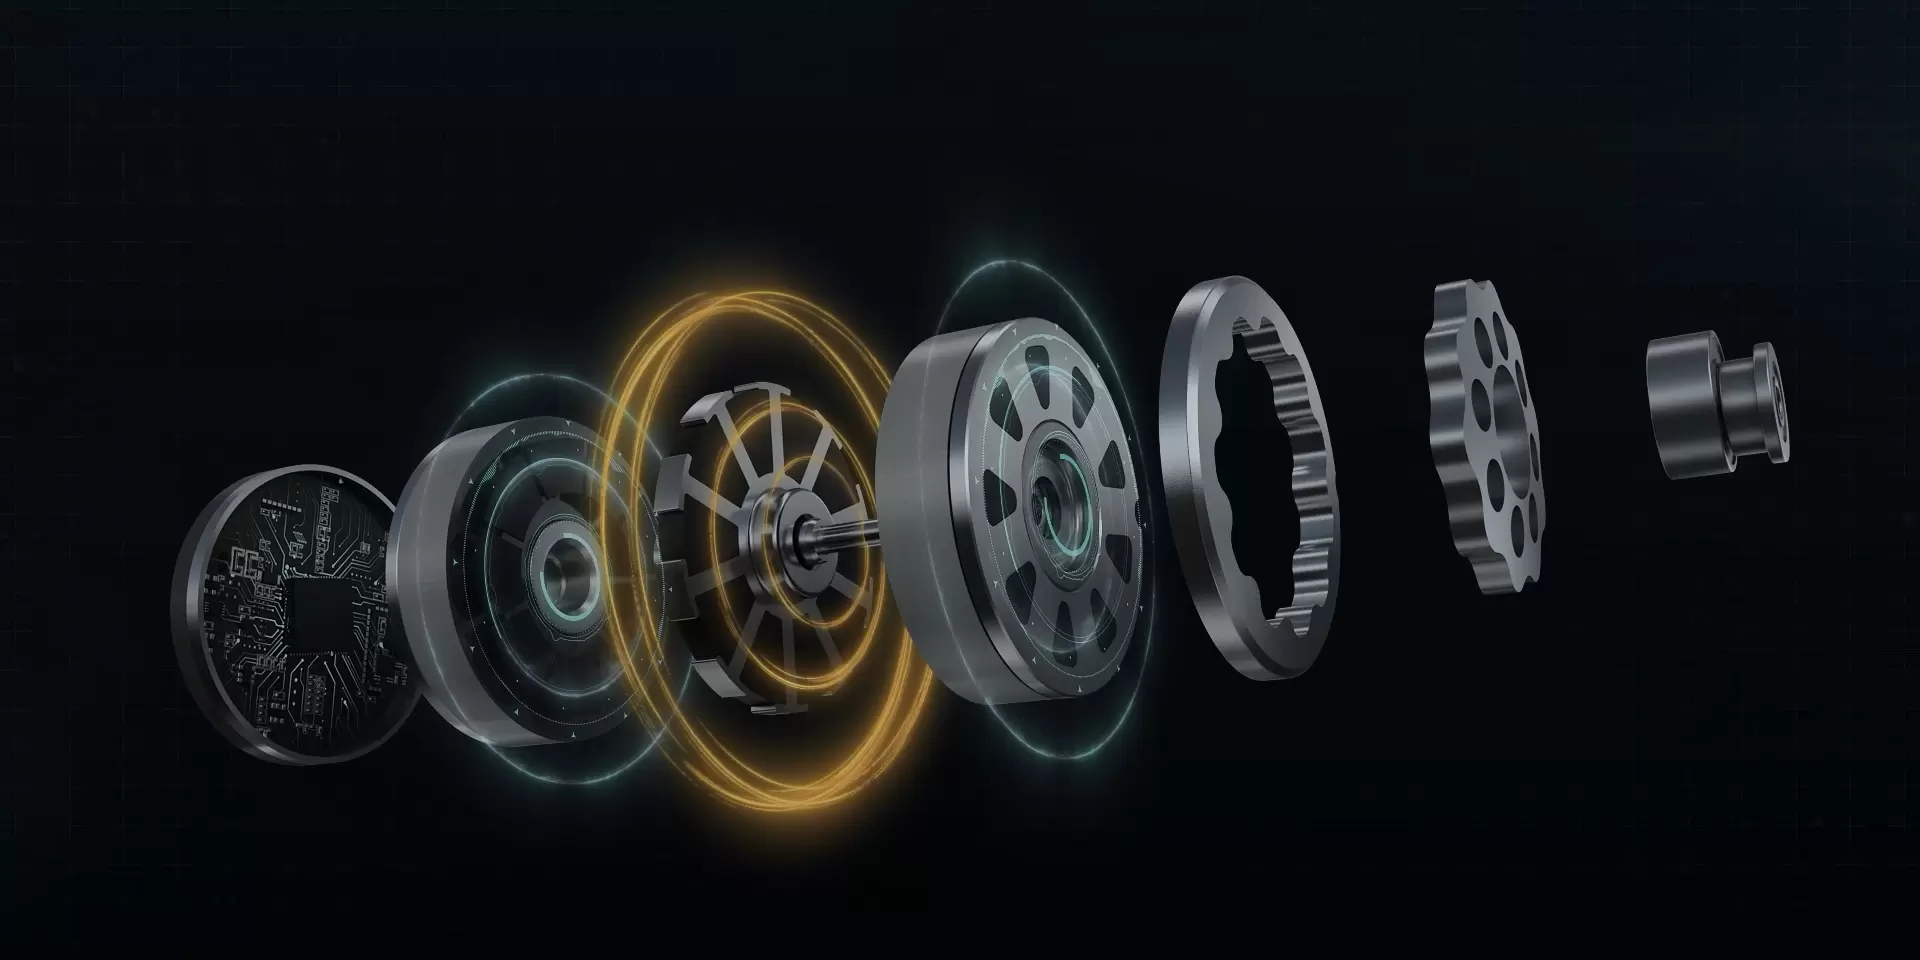
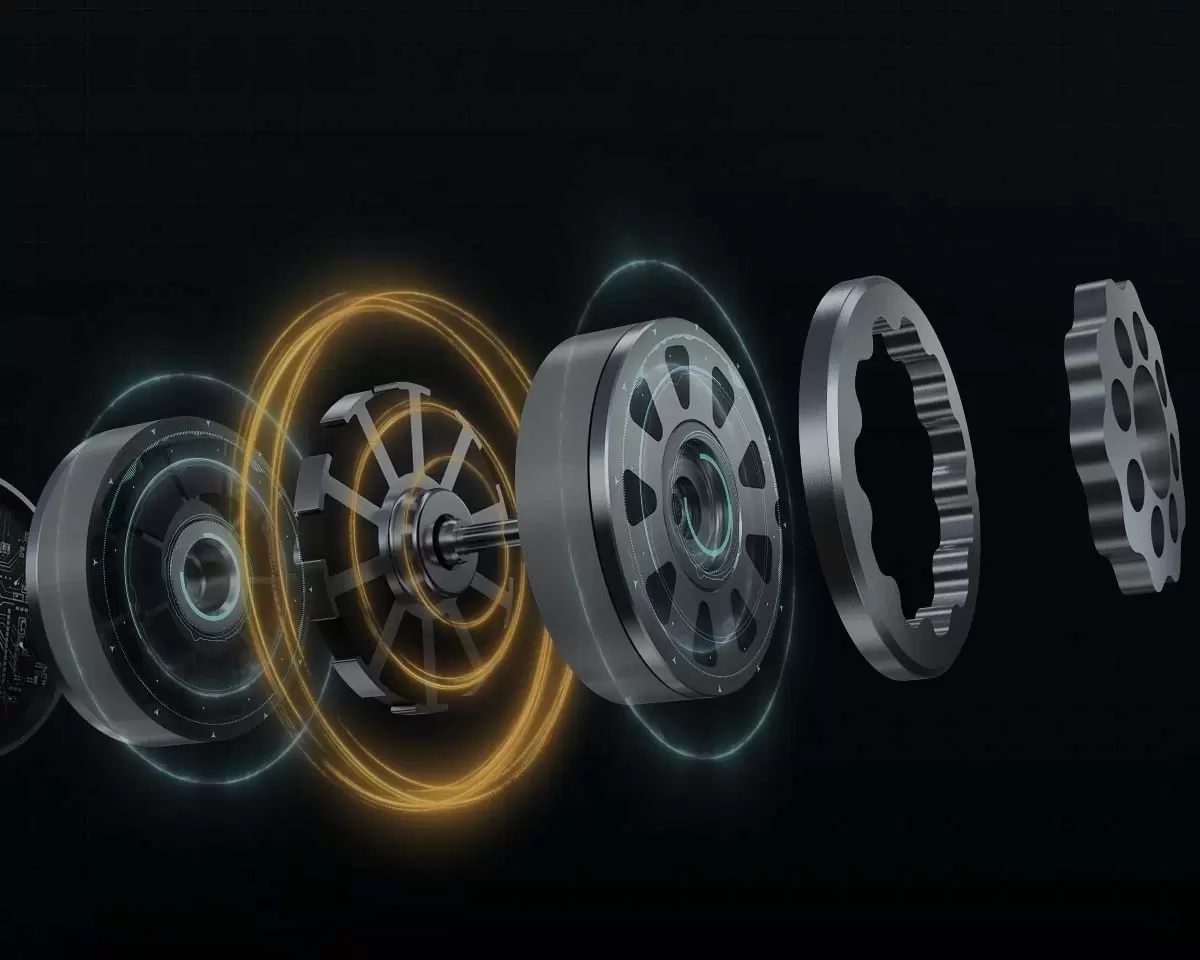
Soluções de microdrive projetadas para robótica compacta, dispositivos de precisão e máquinas inteligentes
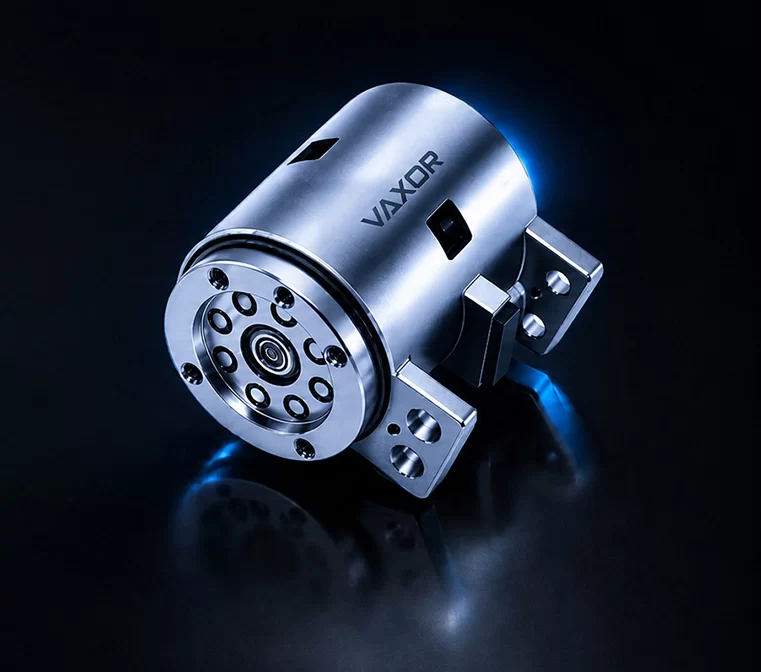
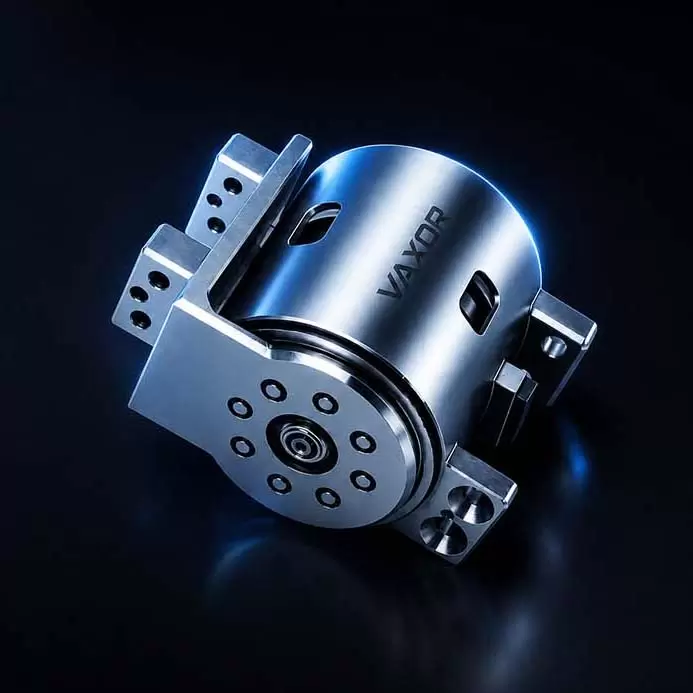
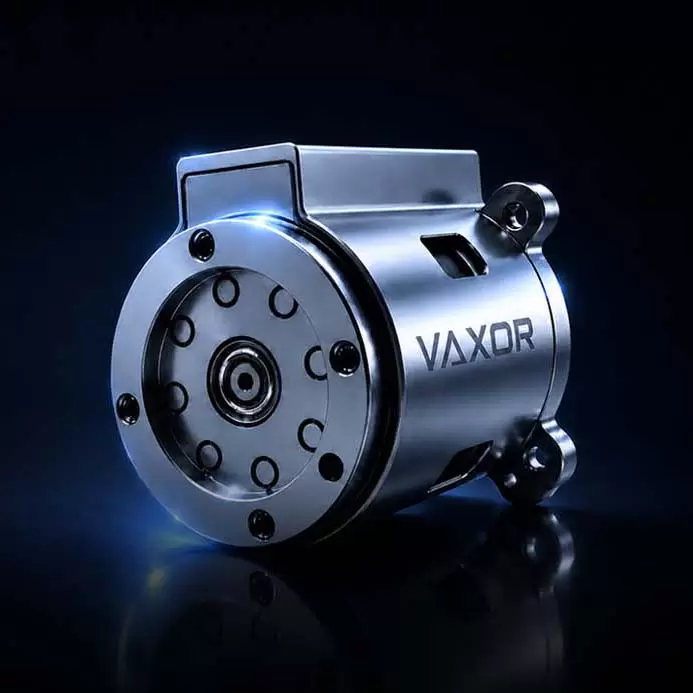
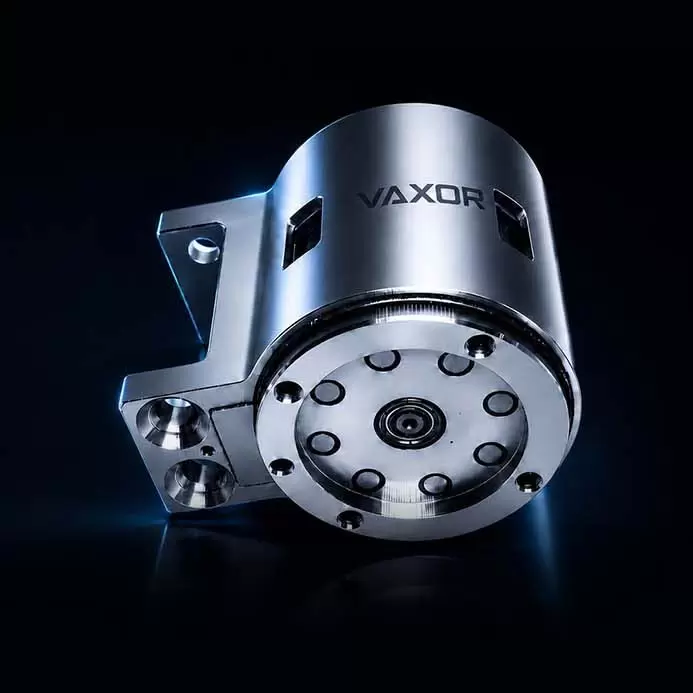
Cobrindo as especificações de φ16mm-φ30mm, os micro atuadores de junta VAXOR são projetados para movimentos compactos e de alta precisão.
O design integrado de motor, redutor e codificador permite alta densidade de torque, forte rigidez e controle de movimento confiável.
Construídos para articulações robóticas, mãos hábeis, automação industrial e dispositivos de precisão, eles trazem movimentos poderosos para espaços menores.
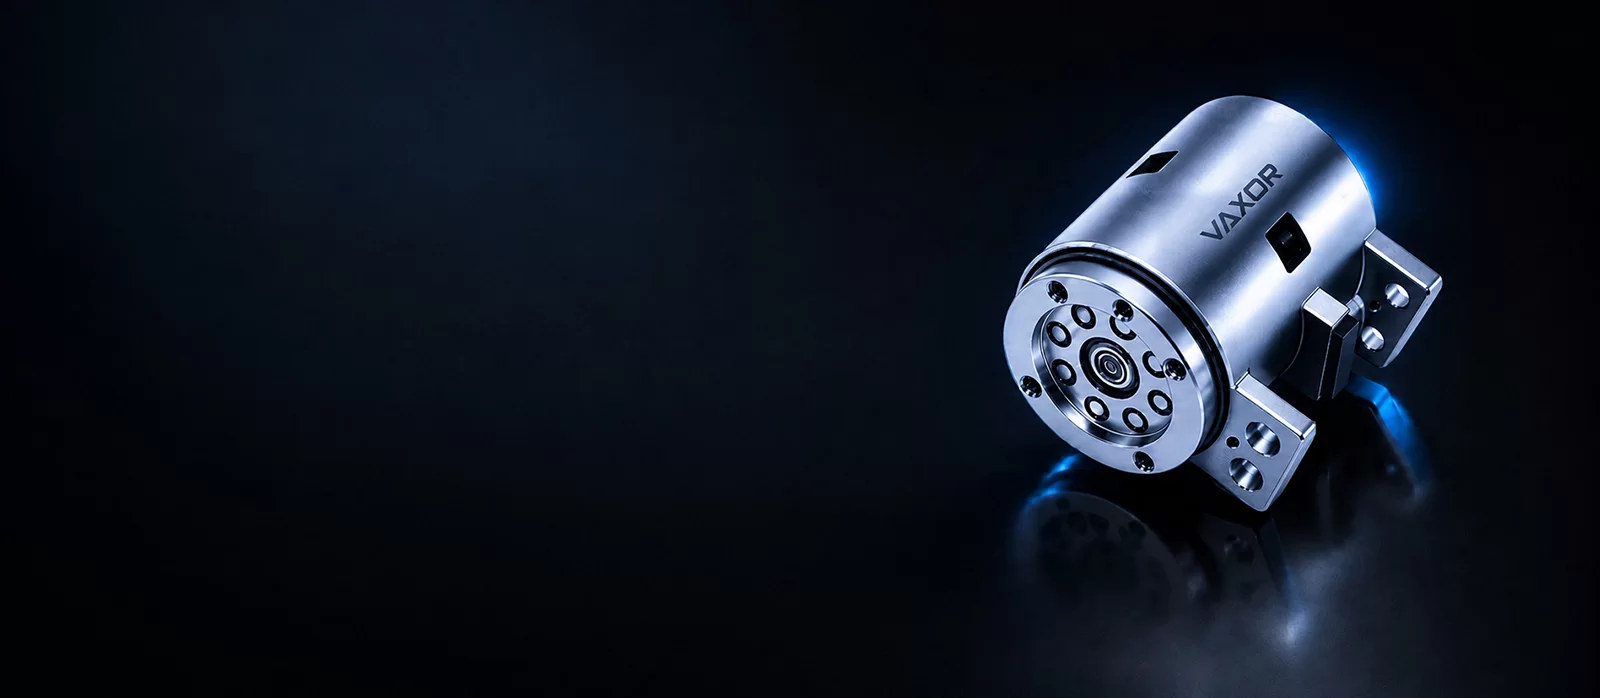
Um dos poucos módulos de junta de Φ16mm produzidos em massa no mundo. Apresentando tecnologia de enrolamento HDI PCB de alta densidade e um codificador de alta precisão, ele atinge precisão angular de até 0,02°, tornando-o ideal para mãos hábeis e sistemas robóticos altamente integrados.
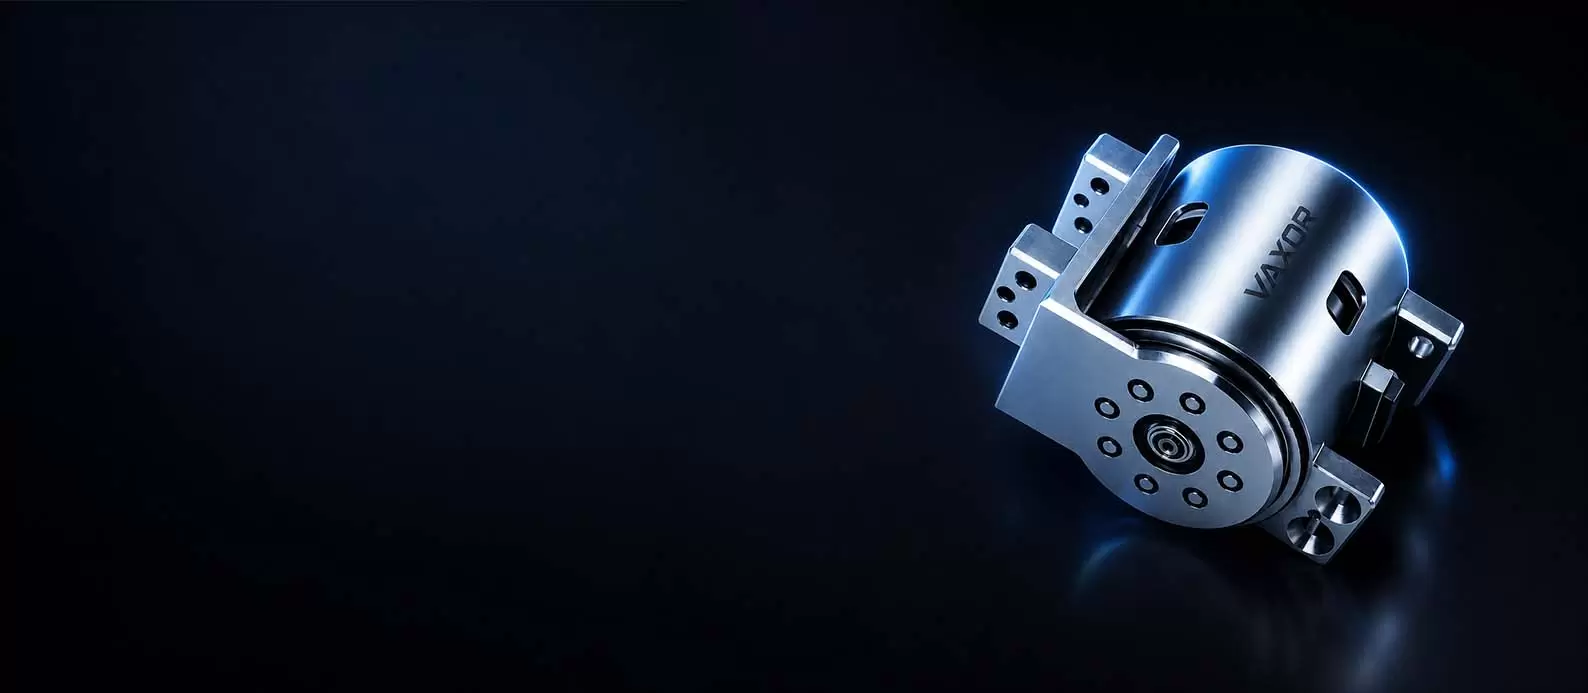
O carro-chefe X20 mede apenas Φ20mm × 20mm, tornando-o um dos módulos de junta mais compactos do mundo. Sua arquitetura inovadora de motor de fluxo axial oferece densidade de torque 30% maior do que os projetos convencionais, mantendo uma pegada ultracompacta.
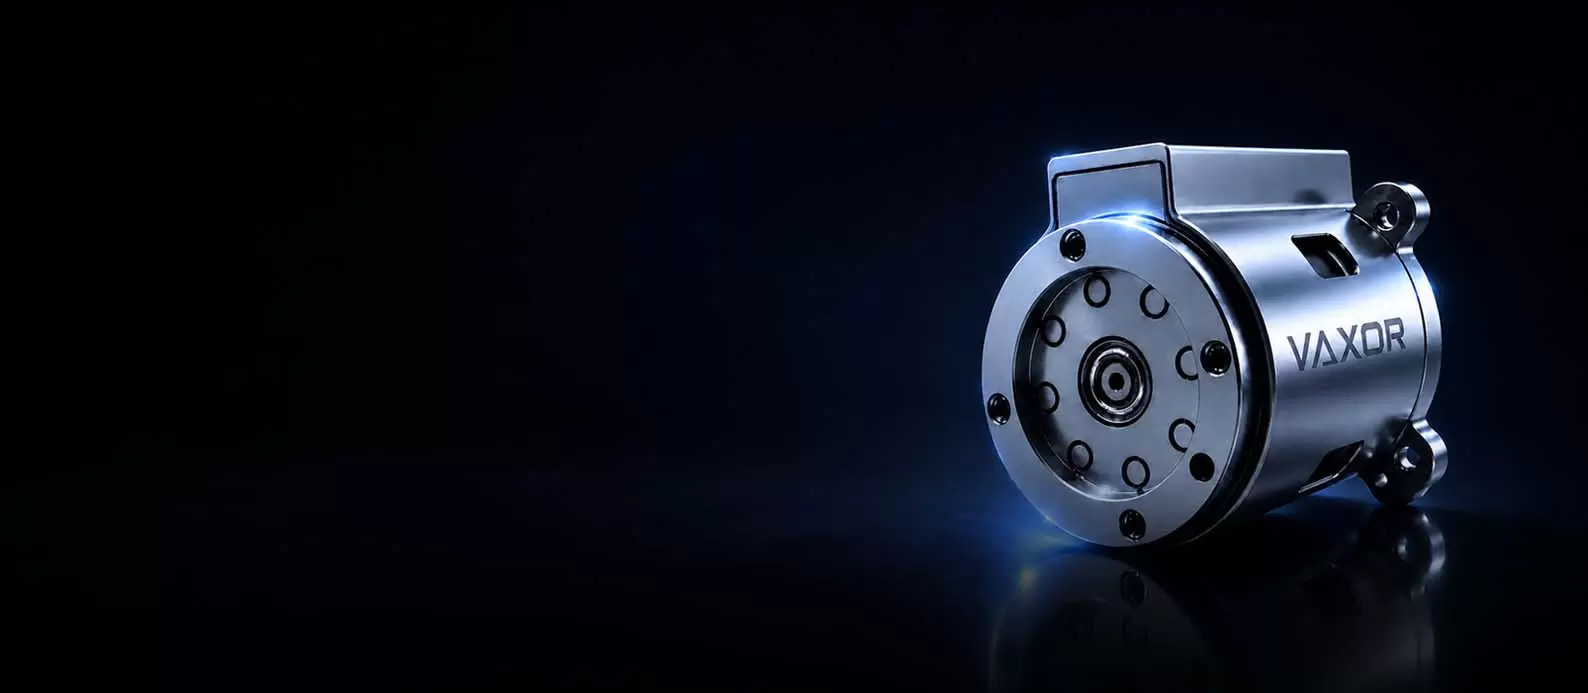
Integrando motores de fluxo axial, redutores cicloidais em miniatura e codificadores sem contato, o atuador de Φ25mm atinge um equilíbrio ideal entre precisão, capacidade de carga e custo, tornando-o ideal para robôs colaborativos e juntas biomiméticas.
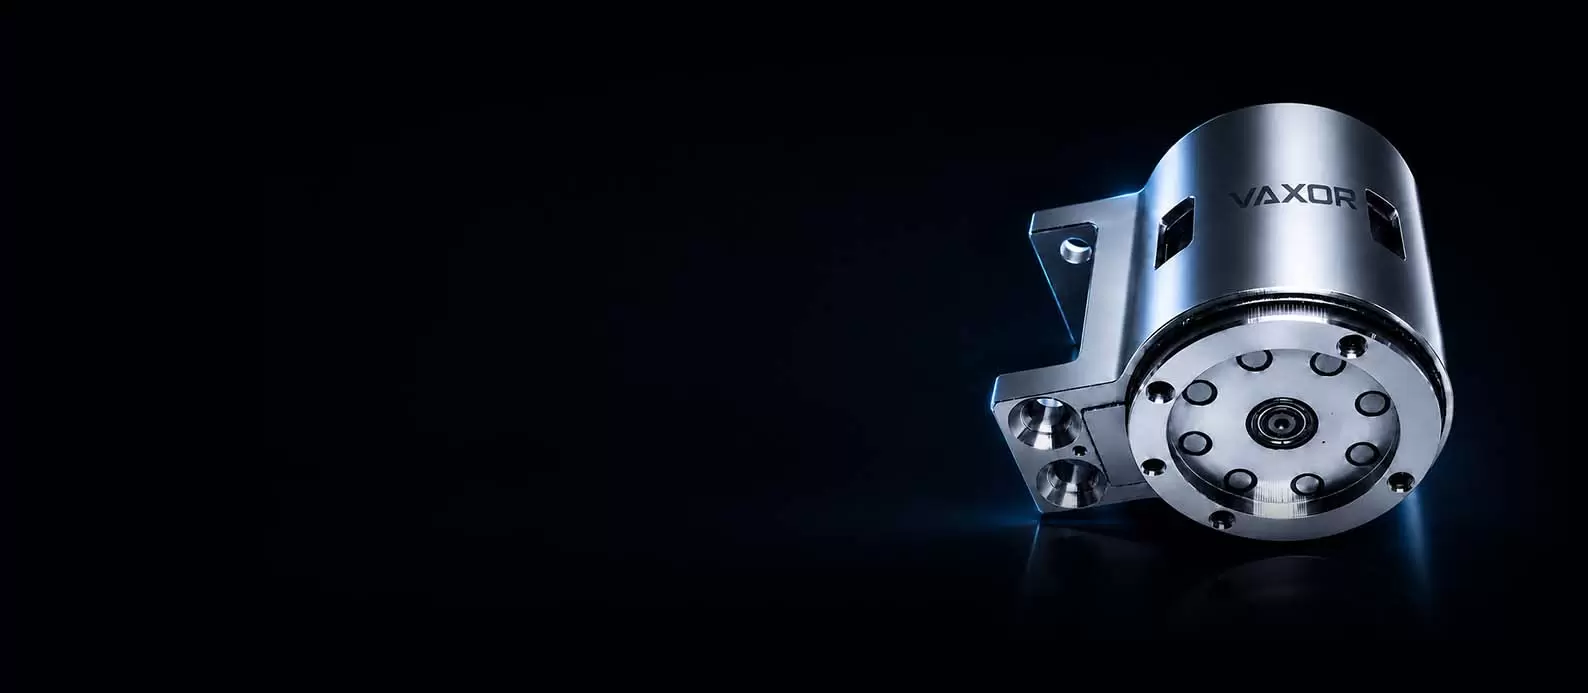
Projetado para aplicações de carga média a alta, o atuador de Φ30mm oferece saída de nível Newton-metro e alta rigidez estrutural, permitindo controle de movimento estável e confiável para robôs humanóides, exoesqueletos e articulações robóticas.