 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Impulsionando o desempenho
na menor escala.
na menor escala.
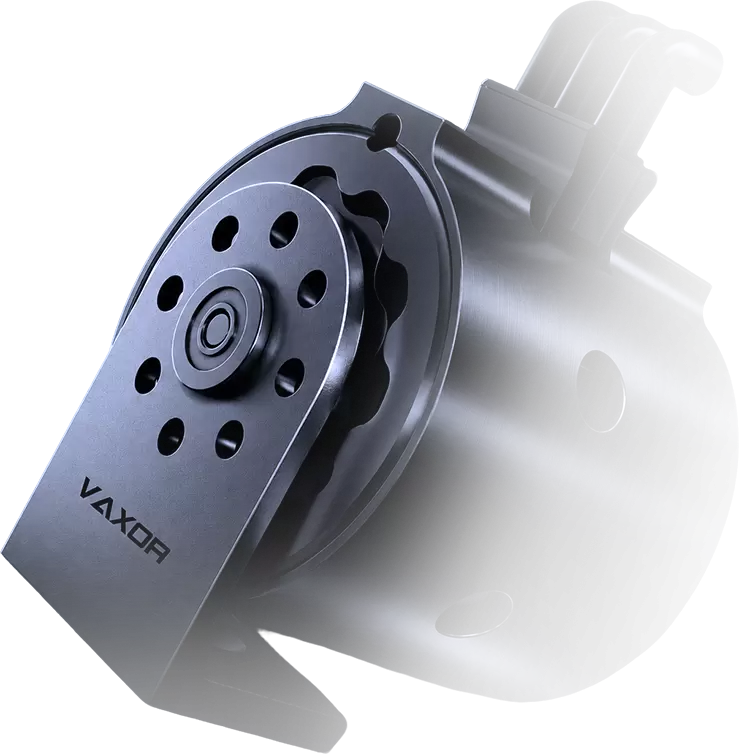
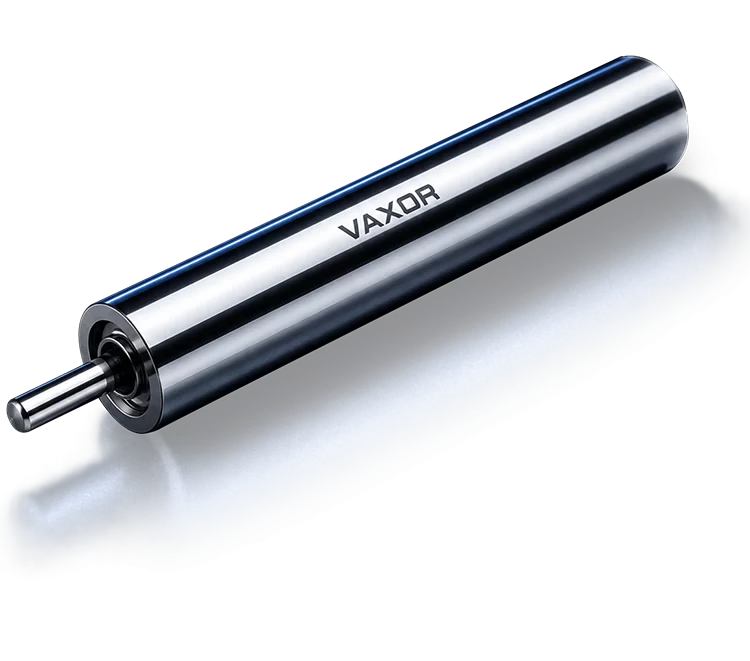
Motores ultramicro sem escova e sem núcleo projetados para fornecer resposta rápida, alta eficiência e movimento confiável em aplicações exigentes com espaço limitado.
Por que VAXOR
- 01
Pioneirismo em motores de fluxo axial em microescala
Quebrando os limites dos motores radiais convencionais com uma arquitetura de fluxo axial PCB proprietária que oferece maior densidade de potência e torque em um espaço menor.
- 02
Do motor ao sistema de movimento
Combinando motores, redutores, sensores e componentes eletrônicos de acionamento em uma plataforma de movimento altamente integrada.
- 03
Projetado para robótica de última geração
Projetado para mãos hábeis, robôs humanóides e dispositivos inteligentes avançados que exigem sistemas de movimento compactos e de alto desempenho.
PRODUTOS
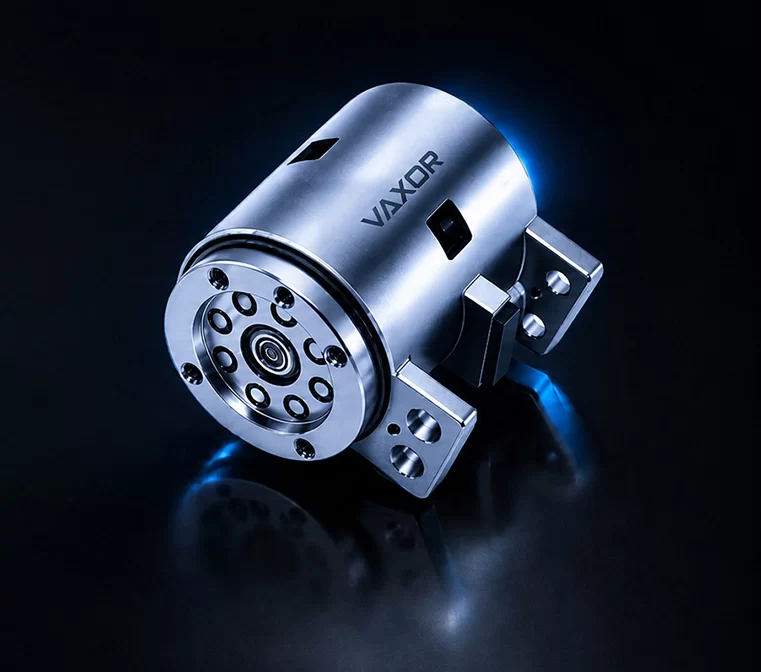
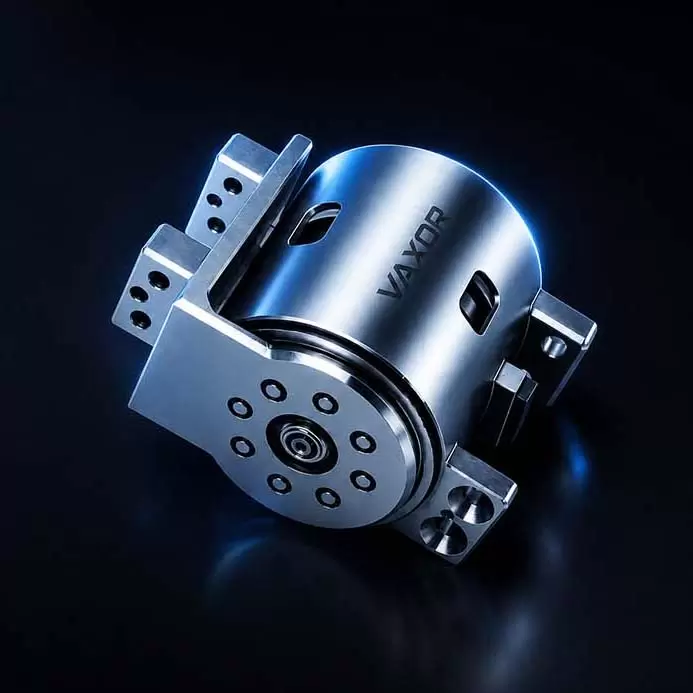
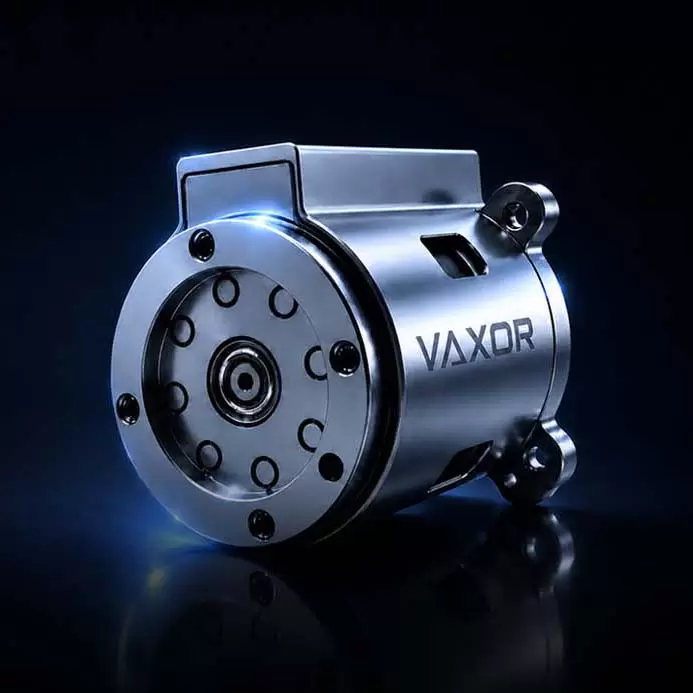
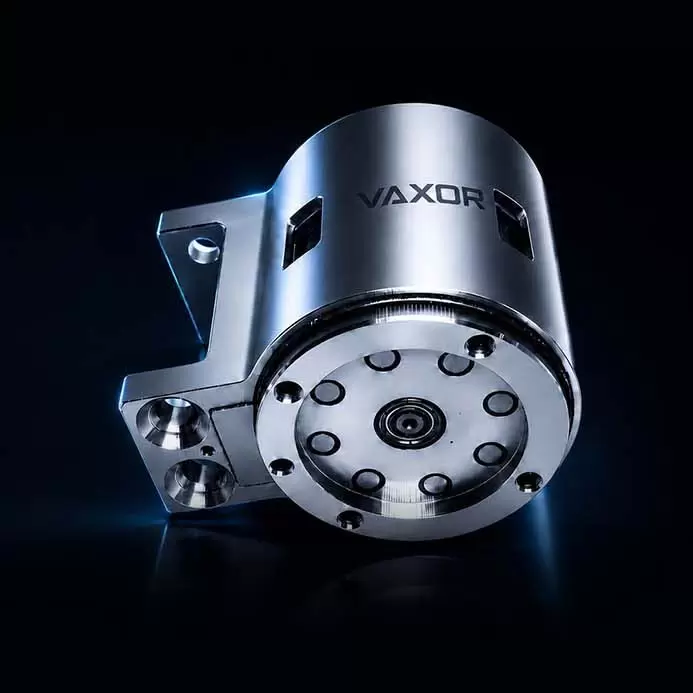
UMA REVOLUÇÃO NO DESEMPENHO
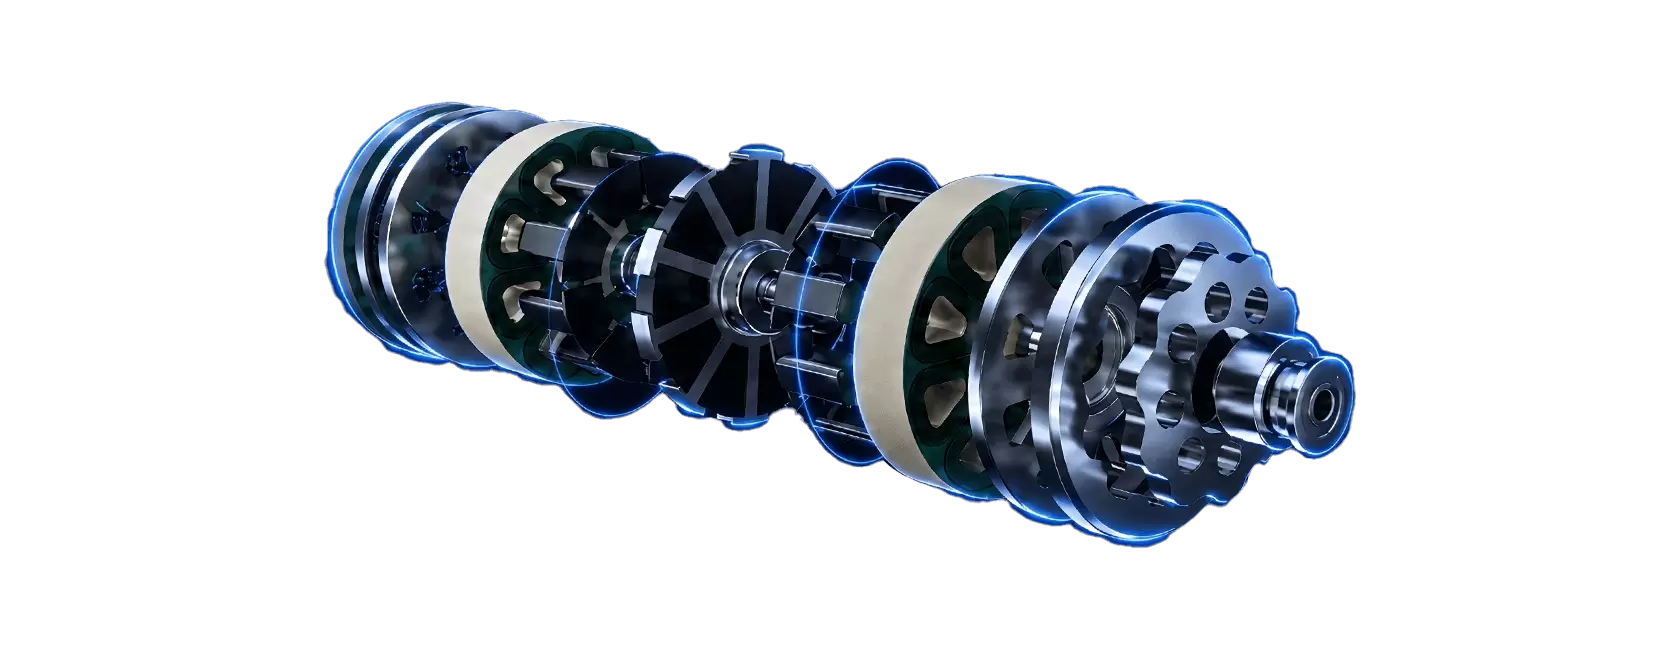
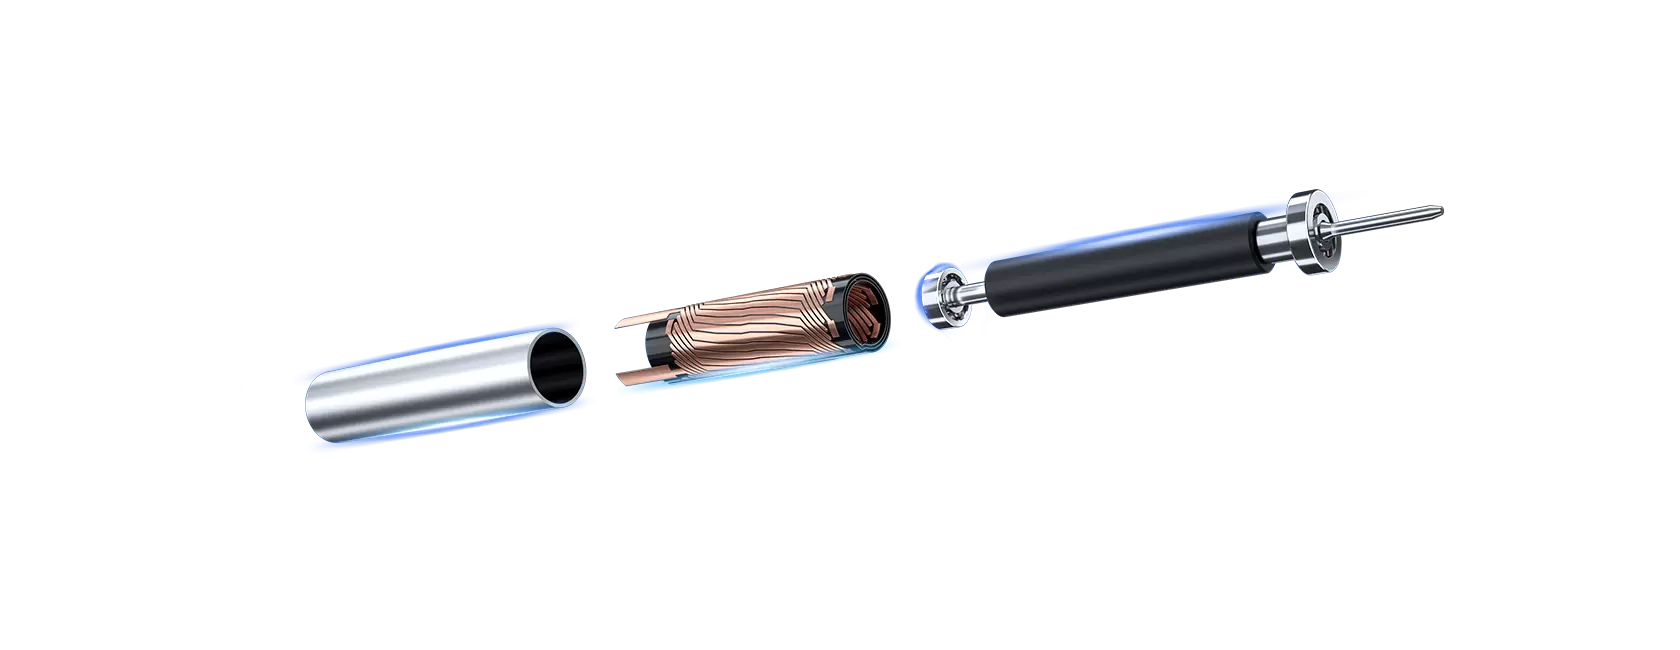
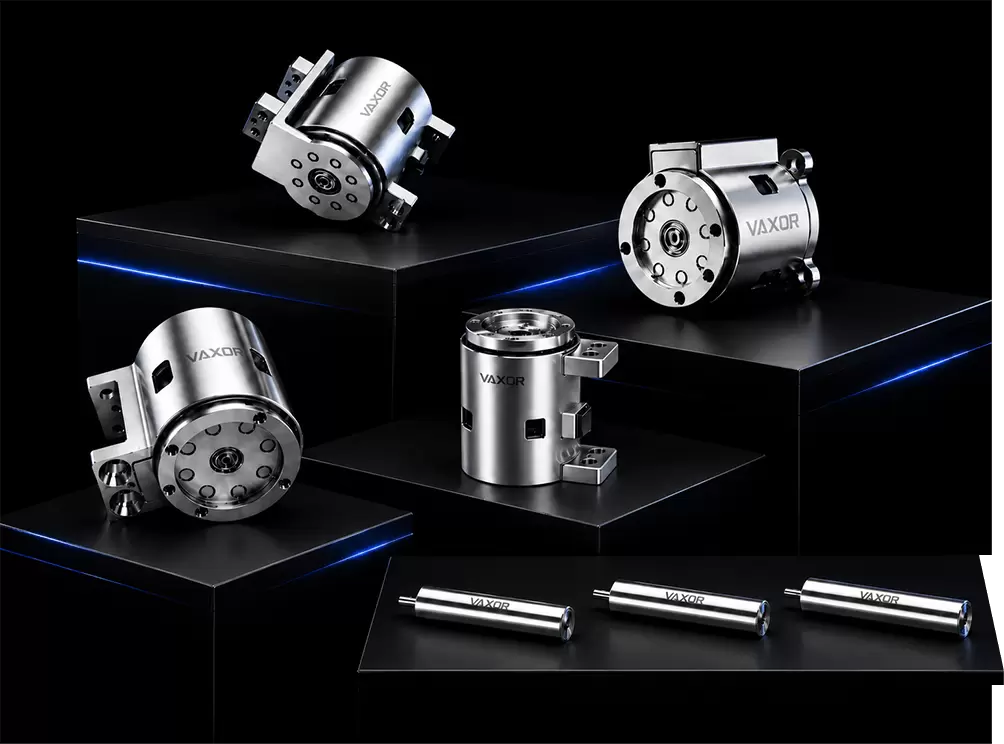
Design Eletromagnético Avançado
Resposta mais rápida. Melhor eficiência.
Engrenagem cicloidal em miniatura
Movimento preciso com controle excepcional.
Motor de fluxo axial
Maior densidade de torque em um espaço compacto.
APLICATIVO
01/ 07
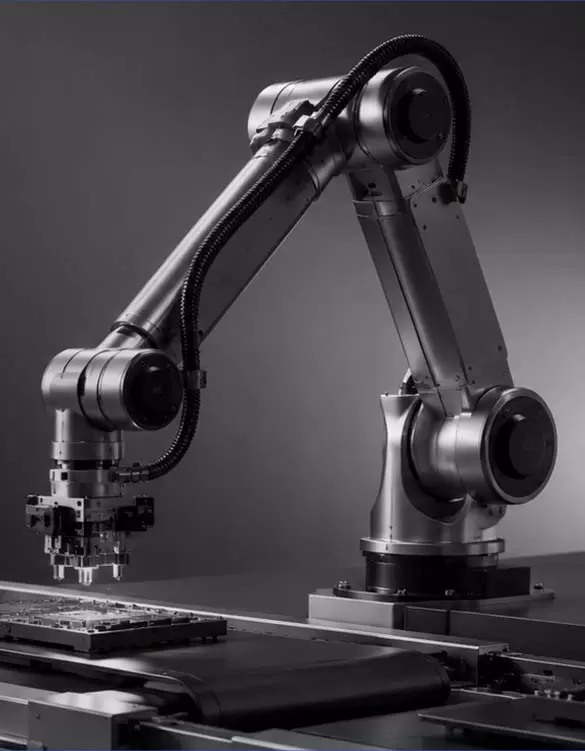
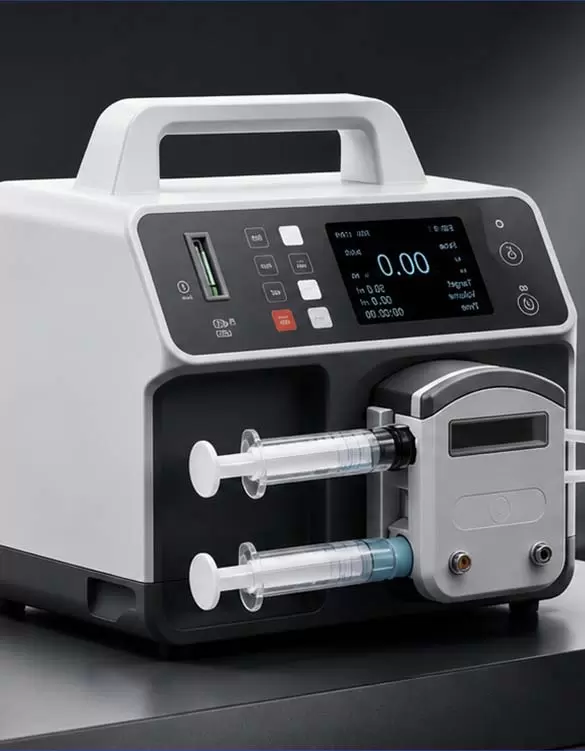
Da manipulação hábil à mobilidade autônoma, as tecnologias VAXOR impulsionam a próxima geração de máquinas inteligentes.
FORÇA DA MARCA
Impulsionado pela inovação. Construído com base em experiência. Aprovado por parceiros em todo o mundo.
 100+Equipe Fundadora Central
 1.000.000 +Capacidade de produção anual
 90 %Rendimento do produto
 17+Portfólio de Patentes
 100+Parceiros
SALA DE NOTÍCIAS
- 01
Selecionando um motor Coreless de 4 mm para dispositivos médicos compactos
Oct.14.202610.14.2026Selecionando um motor Coreless de 4 mm para dispositivos médicos compactos
Projetar dispositivos médicos compactos geralmente envolve uma difícil compensação entre o espaço disponível e o desempenho mecânico necessário.
Ver detalhes
- 02
Dimensionando um micro atuador de junta de Φ30mm para cargas de cotovelo de robô humanóide
Oct.13.202610.13.2026Dimensionando um micro atuador de junta de Φ30mm para cargas de cotovelo de robô humanóide
A articulação do cotovelo de um robô humanóide deve fazer mais do que levantar um objeto.
Ver detalhes
- 03
Combinando o torque do atuador de microjunta com as cargas colaborativas do robô
Oct.12.202610.12.2026Combinando o torque do atuador de microjunta com as cargas colaborativas do robô
Os robôs colaborativos precisam realizar movimentos precisos e repetíveis enquanto operam em espaços apertados e limites de peso.
Ver detalhes
- 04
15:1, 30:1 ou 50:1? Selecionando a relação correta de engrenagem do microatuador
Oct.10.202610.10.202615:1, 30:1 ou 50:1? Selecionando a relação correta de engrenagem do microatuador
Escolher uma relação de transmissão para uma junta robótica não é simplesmente uma questão de maximizar o torque de saída.
Ver detalhes
