 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Os robôs colaborativos precisam realizar movimentos precisos e repetíveis enquanto operam em espaços apertados e limites de peso. Quer um robô esteja manuseando pequenos componentes, auxiliando em tarefas de laboratório ou realizando montagens delicadas, seu atuador de junta deve fornecer torque suficiente para mover a carga sem comprometer a precisão do posicionamento ou a velocidade de resposta. A seleção de um atuador baseado apenas no torque, entretanto, pode levar a problemas de estabilidade, consumo de energia e integração mecânica.
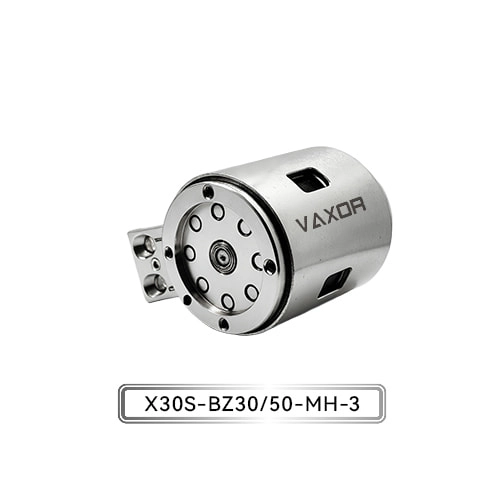
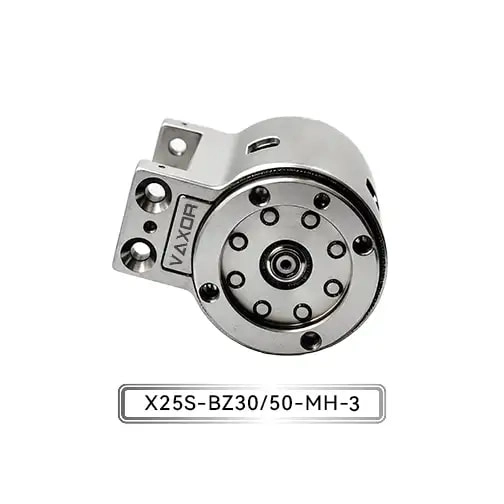
Para engenheiros que desenvolvem juntas robóticas compactas, a seleção do torque deve começar com as condições reais de carga e o perfil de movimento pretendido. A relação entre carga útil, geometria da junta, aceleração e taxa de redução determina quanto torque o sistema de acionamento precisa fornecer. Um Micro Atuador de Articulação de Φ25mm adequadamente combinado pode ajudar a equilibrar esses requisitos em robôs colaborativos e estruturas robóticas biomiméticas onde o espaço de instalação é limitado.
Por que a correspondência de torque é importante em robôs colaborativos
Num robô colaborativo, cada junta contribui para o movimento de todo o mecanismo. Uma articulação do ombro que suporta um braço estendido enfrenta demandas diferentes de uma articulação do punho girando uma pinça leve. Mesmo quando ambas as juntas utilizam atuadores compactos, seus requisitos de torque podem diferir substancialmente.
Três condições operacionais merecem atenção especial.
Primeiro, o atuador deve suportar a carga estática. Quando um braço robótico segura um objeto sem se mover, a gravidade pode criar uma demanda contínua de torque na articulação. Esta demanda aumenta quando a carga útil é mais pesada ou posicionada mais distante do eixo da junta.
Segundo, o atuador deve lidar com aceleração e desaceleração. A partida, a parada e a reversão de direção exigem torque adicional além da quantidade necessária para manter uma posição estacionária. Mudanças frequentes no movimento podem tornar a capacidade de pico de torque particularmente importante.
Terceiro, o atuador deve manter uma qualidade de movimento aceitável. Um atuador que pode mover uma carga, mas tem dificuldade em controlá-la com precisão, pode causar vibração, erros de posicionamento ou manuseio inconsistente. Portanto, os engenheiros precisam avaliar o torque juntamente com o feedback do codificador, o desempenho da comunicação e as características mecânicas da junta completa.
Esses fatores explicam por que escolher um microatuador simplesmente porque suas dimensões se ajustam ao robô não é suficiente. O inversor deve atender às demandas mecânicas reais da aplicação.
Calcule o torque exigido pela carga conjunta
Um ponto de partida prático é estimar o torque gerado pela carga útil e outros componentes suportados pela junta. Para uma carga atuando distante do eixo de rotação, o torque gravitacional pode ser aproximado por:
Torque = Massa × Aceleração Gravitacional × Distância Perpendicular
Por exemplo, considere uma junta que suporta uma carga de 0,5 kg cujo centro de massa está a 0,1 m do eixo da junta. Quando o braço está na horizontal, o torque gravitacional aproximado dessa carga é:
0,5 × 9,81 × 0,1 = 0,4905 N·m
Isto é equivalente a aproximadamente 491 mN·m. O cálculo considera apenas a carga especificada e não o peso dos elos do robô, garras, cabos ou outros componentes. Essas contribuições também devem ser consideradas quando criam torque ao redor da junta.
A operação dinâmica introduz requisitos adicionais. Um modelo rotacional simplificado é:
Torque Requerido = Torque Inercial + Torque Gravitacional + Torque de Fricção
A componente inercial depende da inércia rotacional do conjunto móvel e da sua aceleração angular. A componente gravitacional muda com a orientação da junta, enquanto as perdas por atrito e transmissão afetam o torque disponível na saída.
Na prática, os engenheiros devem avaliar as posições operacionais e os perfis de movimento mais exigentes, em vez de confiar em um único cálculo estático. O requisito de torque resultante pode então ser comparado com as especificações de torque inicial e contínua do atuador.
Entenda o torque contínuo e o torque inicial
O torque contínuo e o torque inicial descrevem diferentes aspectos do desempenho do atuador. Tratá-los como intercambiáveis pode levar a uma seleção inadequada.
O torque contínuo indica o torque que um atuador pode sustentar sob condições operacionais especificadas. É especialmente relevante quando uma junta deve segurar ou mover uma carga por longos períodos. A saída contínua permitida depende de fatores como condições térmicas, velocidade operacional, ciclo de trabalho e método de classificação do fabricante.
O torque inicial descreve uma capacidade de torque de curta duração associada à partida ou à superação de uma carga exigente, de acordo com a especificação do produto aplicável. Pode ajudar a avaliar breves demandas operacionais, mas não deve ser tratado como um nível de torque disponível continuamente.
O Micro Atuador de Articulação de Φ25mm da VAXOR fornece um torque contínuo especificado de até 1.150 mN·m e um torque inicial de até 1.800 mN·m. Esses números fornecem aos engenheiros pontos de referência úteis ao avaliar aplicações de juntas compactas. Eles não estabelecem, por si só, adequação para cada carga útil ou ciclo de trabalho; as condições operacionais e curvas de desempenho detalhadas também devem ser consideradas.
Um processo de seleção sólido mantém a demanda de torque sustentada dentro dos limites operacionais contínuos aplicáveis e verifica se as demandas de curta duração permanecem dentro do pico permitido ou das condições operacionais iniciais.
Selecione a relação de transmissão para o movimento necessário
A relação de transmissão afeta a relação entre a velocidade do motor e o torque de saída. Uma taxa de redução mais alta geralmente aumenta o torque disponível na saída enquanto reduz a velocidade de saída, dependendo da eficiência da transmissão e das características do motor e do redutor.
Para robôs colaborativos, isto cria uma compensação prática. Uma junta projetada para posicionamento controlado sob uma carga relativamente pesada pode se beneficiar de uma taxa de redução diferente de uma junta destinada a movimento rápido com um efetor final leve.
O atuador VAXOR Φ25mm está disponível com relações de transmissão de 30 e 50. Essas opções fornecem um ponto de partida para avaliar diferentes combinações de velocidade de saída e requisitos de torque.
Ao comparar as duas relações, os engenheiros devem considerar o perfil completo do movimento. Perguntas importantes incluem:
Qual velocidade de saída é necessária durante a operação normal?
Quanto torque é necessário durante a aceleração e desaceleração?
A junta precisa mudar de direção com frequência?
Quanta inércia mecânica a transmissão adiciona?
O atuador consegue manter a precisão de posicionamento necessária sob a carga esperada?
Um rácio mais elevado não deve ser automaticamente considerado a melhor opção. A escolha final depende do equilíbrio entre torque, velocidade, capacidade de resposta e requisitos de controle. Os engenheiros devem confirmar o desempenho de saída disponível para cada configuração antes de finalizar o projeto.
Avalie os requisitos de feedback e comunicação
A capacidade de torque determina se uma junta pode gerar força mecânica suficiente, mas o feedback e a comunicação determinam a eficácia com que o robô pode coordenar esse movimento.
Um codificador absoluto fornece informações de posição referenciadas a uma posição absoluta dentro de sua faixa de medição especificada. Dependendo do projeto do codificador e da arquitetura do sistema, isso pode simplificar a inicialização da posição e suportar feedback consistente da posição conjunta. Os engenheiros ainda devem verificar a resolução, a precisão, os requisitos de interface e o comportamento de inicialização da aplicação pretendida.
O micro atuador de junta VAXOR usa um codificador magnético absoluto e suporta comunicação CAN FD. Esses recursos são relevantes para sistemas robóticos que precisam de feedback de posição e integração com uma rede de controladores compatível.
CAN FD suporta taxas de dados flexíveis e cargas úteis maiores que o CAN clássico, tornando-o útil em arquiteturas de controle que trocam uma variedade de informações de movimento e status. No entanto, o atuador e o controlador devem ser configurados para configurações de comunicação, estruturas de mensagens, temporização e requisitos de rede compatíveis.
Durante a integração, os engenheiros devem testar o feedback da posição, a resposta do comando, o tratamento de falhas e o comportamento sob cargas variáveis. Estas verificações ajudam a estabelecer se o sistema conjunto completo atende aos requisitos de controle da aplicação, em vez de assumir que um codificador ou interface de comunicação específico garante o desempenho por si só.
Considere as restrições de tamanho e peso
A seleção de atuadores compactos também é um problema de empacotamento mecânico. Cada grama adicional em um elo robótico em movimento pode aumentar o torque exigido das juntas a montante. Um conjunto de pulso mais pesado, por exemplo, pode elevar a carga transportada pelo cotovelo e ombro mesmo quando a carga útil em si permanece inalterada.
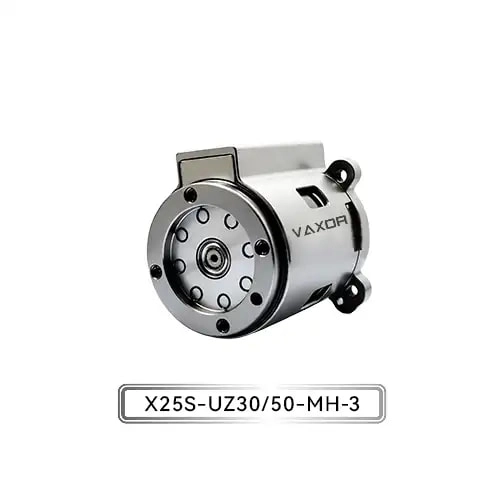
O Micro Atuador de Articulação de Φ25mm, modelo X25S-UZ/BZ30/50-MH-3, tem peso especificado de 93–103 g e opera de 12–18 V. Seu formato compacto é relevante para robôs colaborativos, juntas biomiméticas e outros sistemas de movimento onde o espaço de instalação e a massa móvel são restritos.
A faixa de peso listada deve ser verificada em relação à configuração exata que está sendo avaliada. Os engenheiros também devem levar em conta as estruturas de montagem, fiação, conectores, provisões de resfriamento, quando aplicável, e quaisquer componentes mecânicos adicionais necessários para a instalação.
Para robôs alimentados por bateria e equipamentos móveis, a compatibilidade de tensão e a demanda de energia merecem atenção especial. A alimentação disponível deve permanecer dentro da faixa operacional especificada sob condições de carga realistas. O projeto elétrico também deve considerar a demanda de corrente durante a aceleração, partida e outros eventos de alta carga.
A redução da massa do atuador pode beneficiar o robô como um todo, mas o peso nunca deve ser avaliado independentemente da capacidade de torque, do desempenho térmico e das demandas estruturais da junta.
Combine o atuador com cenários operacionais reais
Diferentes aplicações robóticas criam diferentes combinações de requisitos de carga, velocidade e precisão.
Em um robô de montagem colaborativa, uma junta pode posicionar repetidamente pequenos componentes ao longo de um caminho definido. Os engenheiros precisam levar em conta a massa da ferramenta, o componente que está sendo manuseado, a distância do eixo da junta e a frequência de movimentos repetidos.
Em uma garra robótica compacta, o atuador pode precisar fornecer movimento controlado dentro de um envelope de instalação restrito. O processo de seleção deve considerar o torque de saída necessário, o deslocamento ou rotação disponível, as características de resposta e o projeto mecânico do mecanismo de preensão.
Os robôs biomiméticos apresentam outro conjunto de exigências. Suas articulações podem precisar coordenar vários movimentos enquanto mantêm o mecanismo leve. Dependendo do projeto, os engenheiros podem precisar equilibrar a saída de torque em relação à velocidade, ao movimento repetido e ao comportamento da ligação geral.
Para dispositivos médicos e instrumentos de precisão, a avaliação pode colocar maior ênfase na controlabilidade, repetibilidade, ruído e restrições de integração. A adequação depende dos requisitos específicos do dispositivo, incluindo quaisquer padrões aplicáveis de segurança, limpeza, confiabilidade ou regulamentação. Uma especificação de atuador compacto por si só não estabelece que um sistema completo seja adequado para uma aplicação médica específica.
Nesses cenários, a abordagem mais confiável é definir primeiro os requisitos operacionais mensuráveis e depois comparar as configurações do atuador com eles.
Considere o design integrado do drive
Um atuador micro articulado combina vários componentes cuja interação afeta o resultado final. O projeto eletromagnético do motor influencia a produção e a eficiência do torque. O mecanismo de redução altera a relação entre a produção motora e o movimento articular. O feedback do codificador e a eletrônica de controle suportam o posicionamento e a operação coordenada.
A VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes. Fundada em 2024 e sediada em Suzhou, China, a empresa reúne experiência em design de motores, fabricação de precisão, engenharia estrutural e controle robótico.
Sua abordagem de desenvolvimento de microdrive integra tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura. O objetivo é atender aos requisitos práticos de engenharia, como dimensões compactas, alta densidade de torque, resposta rápida e produção consistente.
Para engenheiros que avaliam um atuador integrado, esta perspectiva em nível de sistema é importante. Em vez de avaliar o motor, o redutor e o codificador isoladamente, o conjunto completo deve ser revisado em relação ao perfil de carga da junta, às restrições de instalação, à arquitetura do controlador e aos requisitos de produção. A validação e o teste de protótipos sob condições operacionais representativas podem então identificar problemas antes que o projeto avance para uma implantação em maior escala.
Uma lista de verificação prática antes da seleção final
Antes de integrar um microatuador em um robô colaborativo, revise os seguintes pontos:
Calcule a carga: inclua a carga útil, os elos, a pinça e outros componentes que contribuem para o torque da junta.
Defina o perfil de movimento: identifique a velocidade, aceleração, desaceleração, frequência de movimento e condições de retenção necessárias.
Separe as demandas contínuas e de curta duração: compare o torque sustentado com as classificações contínuas e verifique as demandas transitórias em relação aos limites aplicáveis.
Escolha a taxa de redução: Avalie o equilíbrio entre torque de saída, velocidade e resposta dinâmica.
Confirme a compatibilidade elétrica e de controle: Verifique a tensão operacional, os requisitos do codificador, a interface de comunicação e a configuração do controlador.
Verifique a integração mecânica: revise as dimensões, a montagem, a massa móvel total e o roteamento dos cabos.
Teste a montagem completa: valide o desempenho sob cargas, ciclos de trabalho, temperaturas e sequências de movimento realistas.
Este processo transforma a seleção do atuador de uma comparação de especificações em uma decisão de engenharia baseada em condições operacionais mensuráveis.
Conclusão
Combinar o torque do atuador com as cargas do robô colaborativo exige mais do que encontrar uma unidade com uma classificação de torque suficientemente alta. Os engenheiros devem levar em conta a gravidade, a inércia, a aceleração, a taxa de transmissão, o feedback, a alimentação elétrica e o efeito da massa do atuador no mecanismo mais amplo.
O Micro Atuador de Articulação de Φ25mm oferece uma opção de acionamento compacto com torque contínuo de até 1.150 mN·m, torque inicial de até 1.800 mN·m, relações de transmissão de 30 e 50, um codificador magnético absoluto e comunicação CAN FD. Estas especificações fornecem uma base para avaliar o seu papel em juntas robóticas compactas, sujeitas à confirmação das condições operacionais exigidas e aos dados detalhados de desempenho.
Ao definir primeiro o perfil de carga e validar o acionamento integrado sob condições realistas, os engenheiros podem tomar decisões mais informadas sobre capacidade de torque, desempenho de movimento e integração mecânica. Com foco na tecnologia integrada de micro-drives, a VAXOR apoia equipes de engenharia que trabalham para desenvolver sistemas robóticos compactos e responsivos.