 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
À medida que os robôs se tornam menores e mais integrados, o espaço disponível para cada componente de movimento continua a diminuir. Isto cria um problema prático de engenharia: como um robô pode gerar torque de junta suficiente quando o atuador precisa caber em um envelope mecânico muito limitado?
Para juntas robóticas compactas, reduzir o tamanho do motor é apenas parte da solução. O atuador também precisa de uma estrutura eletromagnética eficiente, mecanismo de redução adequado, feedback de posição e capacidade térmica e mecânica suficiente para o ciclo de trabalho pretendido.
O Micro Atuador de Articulação de Φ20mm aborda esse desafio com um formato compacto de Φ20mm × 20mm e uma arquitetura de motor de fluxo axial. O carro-chefe X20 pode fornecer até 450 mNm de torque contínuo e até 800 mNm de torque inicial, mantendo um peso de aproximadamente 37,2–41,6 g.
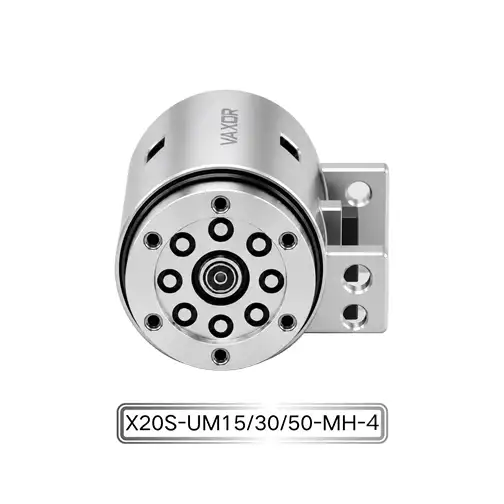
Por que 20 mm é um tamanho significativo para um módulo de junta
Um envelope de Φ20mm × 20mm deixa muito pouco espaço para os componentes normalmente necessários em um atuador de junta completo.
Um módulo de junta prático pode precisar acomodar um motor, mecanismo de redução, codificador, PCB ou estrutura de enrolamento, rolamentos, carcaça, conexões elétricas e outros elementos mecânicos. Aumentar o tamanho de qualquer componente pode afetar toda a arquitetura da junta.
Isto se torna especialmente importante em robôs multieixos. Se vários atuadores forem instalados próximos uns dos outros, o espaço ocupado por cada junta afetará diretamente o tamanho dos dedos, braços ou outras estruturas articuladas.
O X20 foi, portanto, projetado como um módulo conjunto integrado, em vez de simplesmente um pequeno motor independente. Sua arquitetura compacta combina o sistema de acionamento e o mecanismo de redução em uma área de Φ20 mm × 20 mm.
O objetivo é fornecer torque de saída útil sem exigir um alojamento de junta muito maior.
Como a arquitetura do motor de fluxo axial suporta a densidade de torque
Uma das principais tecnologias por trás do X20 é a arquitetura do motor de fluxo axial.
Num projeto de motor convencional, o fluxo magnético e os componentes ativos são dispostos de acordo com uma geometria radial. Um motor de fluxo axial usa uma configuração eletromagnética diferente, que pode fornecer um formato mais compacto para determinadas aplicações.
Para um atuador de junta em miniatura, a vantagem não é simplesmente a forma física do motor. A arquitetura do motor precisa trabalhar em conjunto com a transmissão e a carcaça mecânica para fazer uso eficiente do volume disponível.
O X20 foi projetado para oferecer densidade de torque 30% maior do que os designs convencionais, mantendo uma pegada ultracompacta.
A densidade de torque é particularmente relevante quando o atuador tem um limite de tamanho estrito. Em vez de perguntar apenas quanto torque um motor pode gerar, os engenheiros precisam considerar quanto torque pode ser gerado dentro de um volume ou peso específico.
Para robôs compactos, este pode ser um parâmetro de projeto mais útil do que apenas a saída absoluta do motor.
Como o torque contínuo de 450 mNm se encaixa em um pacote compacto
O X20 fornece torque contínuo de até 450 mNm.
Para um módulo de junta classe Φ20mm, esta saída precisa ser considerada juntamente com a taxa de redução, tensão operacional, ciclo de trabalho e carga mecânica.
O torque contínuo é especialmente importante quando a articulação precisa manter uma carga ou realizar movimentos repetidos, em vez de simplesmente produzir uma pequena explosão de força.
Por exemplo, uma junta robótica pode precisar posicionar repetidamente um mecanismo, segurar um objeto ou mover-se contra resistência. Nesses casos, a especificação de torque contínuo fornece uma referência mais útil do que um valor de pico de curta duração.
O X20 também fornece torque inicial de até 800 mNm. Esta saída inicial mais elevada pode ser relevante para condições de movimento que requerem torque adicional no início de uma operação, dependendo da aplicação e da estratégia de controle.
Os engenheiros ainda devem avaliar o perfil de carga real em vez de tratar os valores máximos de torque como uma condição operacional universal.
O papel do mecanismo de redução em miniatura
O motor em si é apenas uma parte do sistema de geração de torque.
O X20 utiliza um mecanismo de redução em miniatura para converter a saída do motor no movimento articular necessário. As relações de transmissão disponíveis são 15:1, 30:1 e 50:1.
Diferentes relações produzem diferentes combinações de velocidade e torque de saída. Uma relação mais baixa pode ser adequada quando for necessária uma velocidade de saída mais alta, enquanto uma relação mais alta pode proporcionar maior vantagem mecânica e movimento de saída mais controlado.
Isto torna a seleção da relação de transmissão uma parte importante da integração do atuador.
Uma mão robótica, um braço robótico compacto ou outro mecanismo articulado podem ter requisitos diferentes em cada articulação. Os projetistas devem considerar se uma junta específica precisa de um movimento mais rápido, de um torque de saída mais alto ou de um equilíbrio entre os dois.
As três opções de relação de transmissão disponíveis oferecem aos projetistas de sistemas mais flexibilidade ao configurar o Micro Atuador de Articulação de Φ20mm para diferentes requisitos mecânicos.
Opções de 12V, 24V e 48V para diferentes sistemas
O X20 suporta configurações de 12V, 24V e 48V.
A seleção de tensão deve ser baseada na arquitetura elétrica do robô completo e não apenas no atuador.
Para um sistema multiarticular, o projetista precisa considerar a fonte de alimentação disponível, o driver do motor, a fiação, a compatibilidade do controlador e o número de atuadores operando simultaneamente.
Um sistema já projetado em torno de uma arquitetura de energia de 24 V pode se beneficiar do uso de uma configuração de atuador compatível em vez da introdução de um nível de tensão separado. Em outras aplicações, 12V ou 48V podem ser mais apropriados dependendo do projeto do sistema.
A verificação antecipada da compatibilidade de tensão pode evitar alterações desnecessárias na arquitetura de potência e controle durante os estágios posteriores do desenvolvimento do robô.
O peso é importante quando múltiplas juntas são usadas
O X20 pesa aproximadamente 37,2–41,6 g.
À primeira vista, uma diferença de vários gramas pode parecer pequena. No entanto, o efeito torna-se mais perceptível quando um robô contém múltiplas juntas acionadas.
Por exemplo, uma mão robótica pode usar vários módulos articulares em vários dedos. Um mecanismo multieixo também pode colocar vários atuadores ao longo da mesma estrutura mecânica.
A massa total do atuador torna-se então parte da carga móvel.
O menor peso da junta pode ajudar a reduzir a carga nos mecanismos a montante e pode permitir que os projetistas construam estruturas de suporte mais compactas. Esta é uma das razões pelas quais as considerações de torque/peso e densidade de torque são importantes ao selecionar atuadores para sistemas robóticos leves.
Codificador Magnético Absoluto para Feedback de Posição Articular
O X20 integra um codificador magnético absoluto.
Um codificador fornece feedback de posição ao sistema de controle, permitindo que o controlador monitore a posição angular da junta. Em um mecanismo robótico compacto, informações confiáveis de posição são essenciais porque diversas articulações podem precisar coordenar seus movimentos.
Um codificador absoluto pode fornecer informações posicionais diretas, em vez de depender apenas do rastreamento de movimento incremental a partir de um ponto de referência conhecido.
Para aplicações como mãos robóticas, manipuladores compactos e outros sistemas multieixos, esse tipo de feedback pode suportar operações conjuntas mais controladas.
O codificador também precisa caber no mesmo envelope mecânico compacto. A integração da detecção em um atuador pequeno requer, portanto, que o projeto elétrico e mecânico seja considerado desde o início.
Comunicação SPI em um sistema conjunto compacto
O atuador usa comunicação SPI para controle digital e troca de dados.
Para um robô multiarticular, a interface de comunicação precisa ser compatível com o controlador e com a arquitetura eletrônica geral. Os projetistas devem considerar como os atuadores individuais serão conectados, como os dados serão trocados e como o sistema de controle coordenará as múltiplas juntas.
O SPI pode ser integrado em sistemas de controle embarcados compactos, tornando-o adequado para aplicações onde o atuador precisa se comunicar diretamente com um controlador local ou outra arquitetura eletrônica.
Antes de selecionar um atuador, os engenheiros devem confirmar a compatibilidade da comunicação juntamente com a tensão, as dimensões mecânicas e os requisitos do codificador.
O que o formato de 20 mm pode permitir
Um módulo de junta compacto pode ser útil em aplicações onde as combinações convencionais de motor e redutor ocupam muito espaço.
As aplicações potenciais incluem mãos robóticas hábeis, braços robóticos compactos, mecanismos articulados leves, equipamentos médicos, instrumentos de precisão, equipamentos inteligentes e outras máquinas altamente integradas.
O tamanho Φ20mm × 20mm pode ser particularmente relevante quando várias juntas devem ser colocadas próximas umas das outras. Em vez de projetar um grande invólucro externo em torno de um motor e uma caixa de engrenagens separados, os engenheiros podem trabalhar com uma arquitetura conjunta mais integrada.
Isso pode simplificar o empacotamento mecânico e facilitar a alocação de espaço para vários eixos de movimento.
O Micro Atuador de Articulação de Φ20mm não é, portanto, definido apenas pelo seu diâmetro de 20 mm. Seu valor vem da combinação de dimensões compactas com saída de torque, redução, feedback, comunicação e projeto mecânico integrado.
Abordagem da VAXOR para sistemas de movimento compactos
A VAXOR foi fundada em 2024 e está sediada em Suzhou, China. A empresa desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes.
Seu roteiro tecnológico se concentra em tamanho compacto, alto desempenho e produção escalonável. A empresa combina motores de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura para desenvolver soluções de micro-drive com alta densidade de potência e resposta rápida.
A equipe multidisciplinar de engenharia da VAXOR abrange projeto de motores, fabricação de precisão, projeto estrutural, controle robótico e fabricação inteligente. Seu processo de desenvolvimento se estende desde a validação do protótipo e produção piloto até a entrega em lote.
Esta abordagem de engenharia é importante para clientes que precisam ir além dos protótipos de laboratório e integrar atuadores em miniatura em produtos robóticos repetíveis.
Como os engenheiros devem avaliar um pequeno atuador de alto torque
Um atuador pequeno não deve ser selecionado apenas com base no diâmetro. Os engenheiros devem avaliar todos os requisitos operacionais da junta.
Fatores importantes incluem:
Espaço de instalação disponível
Torque contínuo e inicial necessário
Relação de transmissão desejada
Requisitos de velocidade conjunta
Tensão operacional
Tipo de codificador
Interface de comunicação
Peso do atuador
Ciclo de trabalho
Condições térmicas
Requisitos de montagem mecânica
Por exemplo, a escolha de uma taxa de redução de 50:1 pode fornecer uma característica de saída diferente de uma configuração de 15:1. Da mesma forma, selecionar uma configuração de atuador de 48 V pode exigir uma arquitetura de alimentação e driver diferente de um sistema de 12 V.
A melhor configuração depende, portanto, de como o atuador será utilizado e não de uma única especificação.
Equilibrando tamanho, torque e integração
O desafio da robótica em miniatura não é simplesmente tornar cada componente menor. Um atuador de junta útil precisa manter capacidade de saída suficiente enquanto se ajusta a um espaço mecânico restrito.
O X20 aborda esse problema através de uma arquitetura de motor de fluxo axial, mecanismo de redução em miniatura, codificador magnético absoluto integrado e embalagem mecânica compacta.
Com uma pegada de Φ20 mm × 20 mm, torque contínuo de até 450 mNm, torque inicial de até 800 mNm, três opções de relação de transmissão, três configurações de tensão e um peso de 37,2–41,6 g, o Micro Atuador de Articulação de Φ20 mm fornece uma combinação de dimensões e características de saída destinadas a sistemas de movimento altamente integrados.
Para os engenheiros que desenvolvem juntas robóticas compactas, a questão principal não é simplesmente se um motor pode caber em 20 mm. É se o atuador completo pode fornecer as funções necessárias de torque, feedback, transmissão e controle dentro do mesmo espaço limitado. É aí que um Micro Atuador de Articulação Integrado de Φ20mm pode se tornar uma opção prática para projetos robóticos compactos.