 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Em sistemas de acionamento em miniatura, alcançar alta velocidade de rotação dentro de um espaço de instalação limitado é apenas parte do desafio de engenharia. O motor também deve fornecer torque suficiente sob carga, responder consistentemente às mudanças nas condições operacionais e trabalhar dentro dos limites elétricos e mecânicos de todo o dispositivo. Esses requisitos tornam-se particularmente importantes em equipamentos compactos, onde mesmo pequenas alterações no atrito, na inércia da carga ou no consumo de energia podem afetar o desempenho geral.
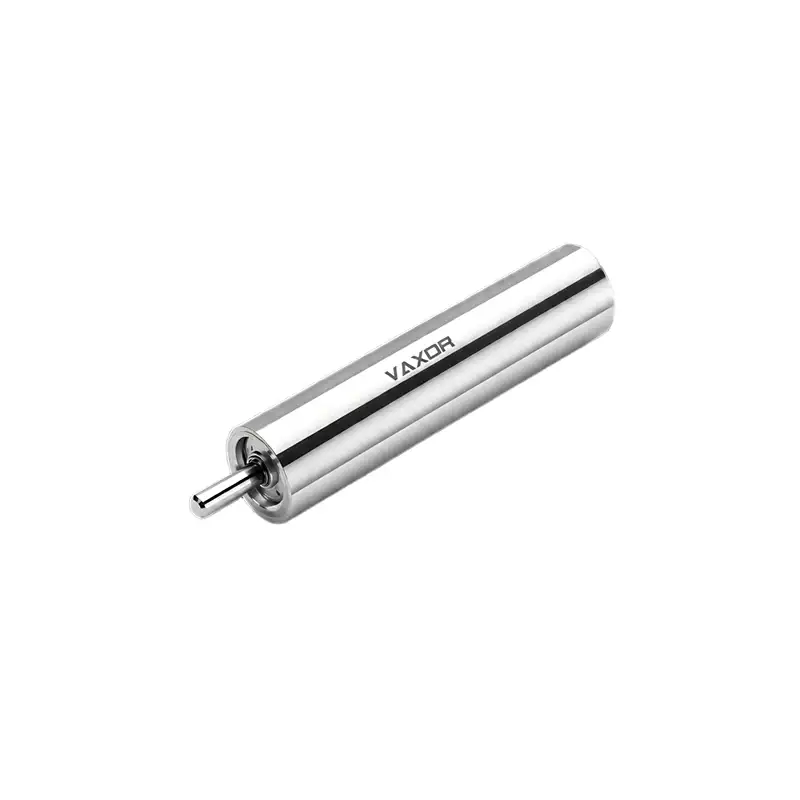
O motor sem núcleo sem escova ultramicro de φ6mm foi projetado para aplicações que exigem rotação de alta velocidade em um espaço compacto. O modelo G06P-VW00-QZ-1 opera com tensão nominal de 12 V, velocidade sem carga de 63.000 rpm e velocidade nominal de 45.000 rpm. Seu torque nominal é de 0,49 mNm, enquanto seu torque de bloqueio listado é de 0,98 mNm. Estas especificações fornecem um ponto de partida para avaliar a adequação do motor para mecanismos em miniatura, instrumentos de precisão e outras aplicações de acionamento com espaço limitado.
O que significa 63.000 RPM para um motor em miniatura?
Uma velocidade de rotação de 63.000 rpm representa uma capacidade operacional exigente para um motor com diâmetro de apenas 6 mm. Nesta escala, o motor pode ser considerado para mecanismos que requerem rotação rápida, mantendo o conjunto de acionamento compacto.
Contudo, o significado de uma especificação de velocidade depende das condições sob as quais ela é medida. A velocidade sem carga descreve a velocidade de rotação do motor quando ele opera sem carga mecânica externa. Não indica a velocidade que o motor manterá após ser conectado a um trem de engrenagens, bomba, elemento rotativo ou outro componente acionado.
Para o G06P-VW00-QZ-1, a velocidade sem carga listada é de 63.000 rpm, enquanto a velocidade nominal é de 45.000 rpm. A diferença é importante durante o projeto do sistema porque o motor deve fornecer torque para superar a carga e as perdas associadas ao mecanismo de acionamento.
Os engenheiros devem, portanto, evitar selecionar um motor com base apenas na sua velocidade máxima ou sem carga. Em vez disso, eles devem determinar a velocidade operacional exigida pela aplicação e avaliar se o motor consegue manter essa velocidade sob a carga esperada.
Por exemplo, um mecanismo rotativo em miniatura pode exigir uma aceleração rápida, mas operar a uma velocidade mais baixa quando atingir a sua condição de funcionamento. Outro dispositivo pode precisar manter uma velocidade de rotação relativamente estável enquanto sua resistência mecânica muda. Estas duas aplicações podem exigir estratégias de controle diferentes, mesmo que suas velocidades alvo sejam semelhantes.
Compreendendo a relação entre velocidade e torque
A velocidade e o torque estão intimamente relacionados ao selecionar um motor para uma aplicação real. Um motor pode girar muito rapidamente sem carga, mas a velocidade geralmente diminui quando a resistência mecânica aumenta. A relação real depende das características de desempenho do motor, da alimentação elétrica, do controlador e das condições operacionais.
O motor sem núcleo sem escova ultramicro de φ6 mm tem um torque nominal de 0,49 mNm e um torque de parada listado de 0,98 mNm. O torque nominal é relevante ao avaliar a condição operacional especificada, enquanto o torque de bloqueio descreve o torque associado a um rotor estacionário sob as condições de teste aplicáveis.
Esses valores não devem ser tratados como intercambiáveis. As condições de travamento podem produzir corrente e calor substanciais, portanto o torque de travamento não é um alvo adequado para operação contínua, a menos que o fabricante especifique explicitamente o contrário.
Ao combinar o motor com uma carga de acionamento em miniatura, os engenheiros devem primeiro estimar o torque exigido pelo mecanismo acionado. Esta estimativa deve levar em conta o atrito, a aceleração, as perdas de transmissão e as alterações na resistência mecânica durante a operação.
Também é importante considerar os requisitos de inicialização. Alguns mecanismos necessitam de um torque inicial mais elevado para superar o atrito estático ou acelerar uma carga rotativa. Outros têm resistência de partida relativamente baixa, mas exigem operação estável em uma ampla faixa de velocidade.
A seleção de um motor adequado deve, portanto, basear-se nos requisitos completos de velocidade e torque da aplicação, e não em uma especificação isolada.
Combinando a velocidade do motor com a inércia da carga
A inércia da carga é uma consideração importante em sistemas de acionamento em miniatura de alta velocidade. Ele descreve quão fortemente um objeto em rotação resiste às mudanças na velocidade de rotação. Um motor conectado a um rotor leve pode acelerar de maneira diferente do mesmo motor conectado a um componente mais pesado, mesmo quando ambos os sistemas têm requisitos de torque em estado estacionário semelhantes.
Essa diferença se torna especialmente relevante quando uma aplicação requer partidas, paradas ou mudanças de velocidade frequentes. O motor deve produzir torque suficiente para acelerar a carga dentro do tempo necessário, permanecendo dentro dos seus limites operacionais.
Para um motor de alta velocidade, os engenheiros devem avaliar vários fatores:
A inércia do componente acionado e de quaisquer peças de transmissão conectadas.
O tempo de aceleração e desaceleração necessário.
A frequência de partidas e paradas repetidas.
O atrito mecânico presente durante a inicialização e operação estável.
Os níveis permitidos de corrente, temperatura e vibração.
A velocidade sem carga de 63.000 rpm do motor G06P-VW00-QZ-1 pode ser relevante para aplicações com requisitos exigentes de velocidade de rotação, mas o ponto operacional final deve ser verificado com a carga mecânica real.
O teste de protótipo é particularmente útil nesta fase. Os engenheiros podem registrar o tempo de aceleração, a velocidade em estado estacionário, o consumo de corrente e a temperatura sob condições representativas. Estas medições ajudam a estabelecer se o motor selecionado pode atender aos requisitos da aplicação sem estresse elétrico ou mecânico excessivo.
Seleção elétrica para um motor sem escova de 12V
O sistema elétrico desempenha um papel direto no desempenho do motor. Tensão, capacidade de corrente, compatibilidade do controlador e qualidade da fonte de alimentação podem afetar o comportamento de inicialização e a estabilidade rotacional.
O modelo G06P-VW00-QZ-1 é especificado para operação em 12 V. Ao selecionar um driver adequado, os engenheiros devem confirmar se o controlador suporta as características elétricas do motor e a faixa de velocidade necessária. O driver também deve ser capaz de lidar com a corrente operacional esperada e quaisquer demandas transitórias associadas à inicialização ou aceleração.
A constante de torque do motor é listada como 1,05 mNm/A. Este parâmetro descreve a relação entre a corrente do motor e o torque gerado sob as suposições operacionais relevantes. Pode ajudar os engenheiros a estimar a corrente associada ao torque necessário, mas o desempenho real também depende das perdas e das condições de operação do motor.
Uma avaliação elétrica prática deve incluir as seguintes verificações:
Confirme a tensão nominal e as condições de alimentação permitidas.
Verifique a compatibilidade do driver com os requisitos de comutação do motor sem escova.
Verifique os limites de corrente durante a inicialização e aceleração.
Avalie o controle de velocidade e a resposta às mudanças de cargas.
Meça o consumo atual em pontos operacionais representativos.
Confirme se a fiação e os conectores são adequados para a carga elétrica pretendida.
Um controlador não deve ser selecionado apenas porque suporta uma alimentação nominal de 12 V. Seu método de controle, capacidade de corrente e faixa de velocidade operacional também devem corresponder ao motor e à aplicação.
Por que o tamanho compacto é importante em sistemas de acionamento em miniatura
Um diâmetro do motor de 6 mm cria oportunidades de integração em dispositivos onde o espaço é limitado. No entanto, a redução do tamanho do motor também dá maior ênfase ao layout mecânico, à correspondência de carga, ao gerenciamento de calor e à precisão da montagem.
O motor sem núcleo sem escova ultramicro de φ6mm pesa 3,75 g, tornando sua massa uma consideração importante ao projetar conjuntos de acionamento leves. Em mecanismos compactos, as dimensões e o peso do motor podem influenciar a disposição das estruturas de suporte, rolamentos, componentes de transmissão e conexões elétricas.
As aplicações potenciais incluem mecanismos rotativos em miniatura, instrumentos de precisão, dispositivos de automação compactos e outros sistemas que requerem um motor pequeno com alta velocidade de rotação. A adequação depende da carga específica, do ciclo de trabalho, do espaço disponível e da vida útil necessária.
Os projetistas também devem avaliar o arranjo de montagem do motor e o alinhamento dos componentes acionados. O mau alinhamento ou o atrito mecânico excessivo podem aumentar a carga do motor, reduzir a velocidade alcançável e introduzir vibrações indesejadas.
Um motor compacto deve, portanto, ser avaliado como parte do conjunto completo do acionamento. O objetivo não é simplesmente encaixar um pequeno motor no espaço disponível, mas garantir que o motor, a transmissão, os rolamentos, o controlador e a carga acionada funcionem juntos conforme pretendido.
Gerenciando o calor durante a operação em alta velocidade
A alta velocidade de rotação pode criar desafios térmicos adicionais, especialmente quando um motor em miniatura opera sob carga ou executa ciclos repetidos de aceleração. Perdas elétricas e perdas mecânicas contribuem para a geração de calor, enquanto a área superficial limitada de um motor pequeno pode restringir a dissipação de calor.
O aumento real da temperatura depende de fatores como corrente operacional, torque de carga, temperatura ambiente, ciclo de trabalho, estrutura de montagem e fluxo de ar disponível. Um motor que funciona adequadamente durante um teste de bancada curto pode se comportar de maneira diferente durante uma operação prolongada dentro de um gabinete compacto.
Os engenheiros devem avaliar o ciclo de trabalho pretendido antes de aprovar um projeto. Rotação contínua, operação intermitente, aceleração frequente e eventos repetidos de travamento impõem demandas diferentes ao motor e ao controlador.
Medições de validação úteis incluem temperatura do enrolamento ou do invólucro, quando mensurável, consumo de corrente, velocidade operacional e mudanças no desempenho ao longo do tempo. O teste deve usar a fonte de alimentação, o controlador, o arranjo de montagem e a carga mecânica representativa pretendidos.
As condições de estol merecem atenção especial. Como um rotor estacionário não pode realizar o trabalho rotacional pretendido, a operação de estol prolongada pode criar calor excessivo e tensão elétrica. Estratégias adequadas de limitação de corrente e tratamento de falhas podem ajudar a proteger o sistema de acionamento.
Estas verificações são necessárias para estabelecer os limites operacionais apropriados para o dispositivo acabado. Os valores de velocidade nominal e sem carga por si só não definem a duração de operação contínua permitida do motor.
Testando a estabilidade da unidade em condições reais de operação
A operação estável do motor depende de mais do que atingir a velocidade de rotação desejada. Variações na resistência mecânica, nas condições da fonte de alimentação, no comportamento do controlador e na qualidade da montagem podem afetar a consistência e a resposta da velocidade.
Um teste de protótipo estruturado pode ajudar a identificar esses problemas antes da produção. Comece medindo a velocidade e a corrente do motor sem carga externa e repita as medições com uma carga representativa acoplada. Em seguida, avalie a resposta, a aceleração e o desempenho da inicialização quando a carga mudar.
Para aplicações que exigem ajustes frequentes de velocidade, os engenheiros também devem avaliar a rapidez com que o sistema responde aos comandos de controle e se apresenta oscilação indesejada ou variação de velocidade.
A inspeção mecânica é igualmente importante. Verifique a rigidez da montagem, o alinhamento do eixo, o atrito da transmissão e a vibração sob condições operacionais. Se o motor estiver integrado em um mecanismo maior, todo o conjunto deverá ser testado porque ressonâncias ou desequilíbrio mecânico podem não ser aparentes em um teste de motor isolado.
Para o motor sem núcleo sem escova ultramicro de φ6 mm, a combinação de velocidade sem carga de 63.000 rpm, velocidade nominal de 45.000 rpm e torque nominal de 0,49 mNm fornece dados úteis de seleção inicial. A estabilidade real do inversor ainda deve ser confirmada com o controlador, a carga mecânica e o ciclo operacional pretendidos.
Trabalhando com um parceiro de tecnologia Micro-Drive
A seleção de um motor em miniatura geralmente requer coordenação entre projeto elétrico, engenharia mecânica e desenvolvimento de aplicações. Um fornecedor com experiência nessas áreas pode ajudar a esclarecer as especificações e apoiar a transição da avaliação inicial para a validação do protótipo e o planejamento da produção.
A VAXOR foi fundada em 2024 e está sediada em Suzhou, China. A empresa desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes.
Seu roteiro tecnológico combina tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético e mecanismos de redução em miniatura para atender aos requisitos de sistemas de movimento compactos. VAXOR também descreve uma equipe multidisciplinar de engenharia que abrange projeto de motores, fabricação de precisão, projeto estrutural, controle robótico e fabricação inteligente.
Para um projeto de seleção de motor, os compradores devem fornecer a velocidade operacional pretendida, o torque necessário, a tensão de alimentação, o espaço de instalação disponível, o ciclo de trabalho e o ambiente operacional esperado. Sempre que possível, devem também partilhar detalhes da carga acionada e da resposta de aceleração desejada.
Esses detalhes facilitam avaliar se as especificações publicadas de um motor correspondem à aplicação. Os compradores devem solicitar as curvas de desempenho relevantes, limites operacionais, recomendações do driver e informações de teste necessárias para validar o projeto.
Uma lista de verificação prática para selecionar um motor de alta velocidade de 6 mm
Antes de finalizar um motor para um sistema de acionamento em miniatura, confirme o seguinte:
Requisitos de velocidade: Distinguir entre velocidade sem carga e velocidade necessária sob carga.
Requisitos de torque: Estime o torque em estado estacionário, o torque de inicialização e as demandas de aceleração.
Compatibilidade elétrica: Verifique a alimentação de 12 V, tipo de driver, capacidade de corrente e método de controle.
Integração mecânica: Verifique o espaço disponível, montagem, alinhamento e inércia da carga.
Desempenho térmico: Teste o consumo de corrente e a temperatura sob o ciclo de trabalho pretendido.
Estabilidade operacional: Avalie a variação de velocidade, vibração e resposta às mudanças de carga.
Dados de validação: Confirme os limites operacionais do fabricante e a documentação de desempenho relevante.
Uma especificação de 63.000 rpm pode fazer com que valha a pena avaliar um motor de 6 mm para mecanismos em miniatura de alta velocidade, mas a seleção bem-sucedida depende de como o motor funciona no ponto de trabalho real da aplicação. Ao avaliar em conjunto a velocidade, o torque, a corrente, o calor e a integração mecânica, os engenheiros podem tomar uma decisão mais confiável antes de se comprometerem com um projeto de transmissão final.
O Motor Coreless Ultra-micro Brushless de φ6mm , modelo G06P-VW00-QZ-1, oferece um conjunto definido de especificações de velocidade, torque, tensão e peso para esta avaliação. Com os requisitos da aplicação claramente estabelecidos e os testes do protótipo concluídos, os engenheiros podem determinar se ele atende às necessidades do seu sistema de acionamento em miniatura em colaboração com a VAXOR.