 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
À medida que os sistemas robóticos se tornam mais compactos, espera-se que seus atuadores conjuntos forneçam maior torque de saída sem exigir significativamente mais espaço de instalação. Isto cria um importante desafio de engenharia: o motor e a transmissão devem operar dentro de um volume limitado enquanto gerenciam o calor gerado durante o movimento e a sustentação da carga.
O design térmico é particularmente importante em robôs colaborativos e juntas robóticas biomiméticas, onde os atuadores podem realizar movimentos repetidos, manter posições sob carga e operar em estruturas mecânicas relativamente fechadas. Mesmo quando um atuador atende às especificações de torque exigidas, o gerenciamento inadequado do calor pode afetar sua estabilidade operacional, vida útil e confiabilidade a longo prazo.
Para os engenheiros que selecionam um Micro Atuador de Articulação de Φ25mm , o desempenho térmico deve, portanto, ser considerado juntamente com os requisitos de torque, peso, configuração de transmissão e controle. Compreender de onde vem o calor e como ele se move através de toda a montagem da junta ajuda os projetistas a estabelecer condições operacionais mais realistas e a evitar estresse térmico desnecessário.
Por que o gerenciamento térmico é importante em juntas robóticas de alto torque
Um atuador elétrico converte energia elétrica em movimento mecânico, mas nem toda energia de entrada se torna potência de saída útil. Parte da energia é dissipada como calor através de resistência elétrica, perdas magnéticas, atrito mecânico e outras perdas operacionais.
Numa articulação robótica, a geração de calor pode variar significativamente dependendo do movimento que está sendo executado. Uma junta que acelera uma carga, mantém uma posição fixa ou muda repetidamente de direção pode sofrer diferentes demandas elétricas e mecânicas.
Vários fatores tornam o gerenciamento térmico especialmente importante em atuadores compactos e de alto torque.
Primeiro, o espaço disponível para dissipação de calor é limitado. Um atuador pequeno tem menos área de superfície externa do que um conjunto de motor maior e a estrutura mecânica circundante pode restringir o fluxo de ar ou a transferência direta de calor.
Em segundo lugar, os requisitos de alto torque podem aumentar as demandas elétricas e mecânicas impostas ao sistema de acionamento. O calor real gerado depende das características do motor, corrente, velocidade operacional, eficiência de transmissão e estratégia de controle, e não apenas do torque.
Terceiro, as juntas robóticas operam frequentemente em ciclos de movimento repetidos. Um único movimento curto pode não causar um aumento significativo de temperatura, mas a operação frequente com intervalos de resfriamento insuficientes pode levar ao acúmulo de calor.
Por estas razões, o desempenho térmico deve ser avaliado sob condições operacionais realistas, em vez de inferido a partir de uma única classificação de torque.
Principais fontes de calor em um atuador conjunto robótico
Compreender as principais fontes de calor é o primeiro passo para desenvolver um projeto térmico eficaz.
Perdas no enrolamento do motor
A resistência elétrica nos enrolamentos do motor gera calor quando a corrente flui através dos condutores. Essas perdas são comumente chamadas de perdas de cobre e aumentam com a corrente.
Em termos simplificados, as perdas no enrolamento podem ser expressas como:
[P_{\mathrm{Cu}}=I^2R]
Onde (I) representa a corrente do enrolamento e (R) representa a resistência do enrolamento.
Esta relação explica porque as condições operacionais de alta corrente requerem atenção especial. Um aumento na corrente pode produzir um aumento desproporcional no aquecimento resistivo.
A temperatura real do enrolamento também depende da eficiência com que o calor é transferido para fora do motor e de quanto tempo o atuador passa sob carga.
Perdas magnéticas e eletromagnéticas
A operação do motor também produz perdas associadas à mudança dos campos magnéticos e às características eletromagnéticas do motor. Estas podem incluir perdas no núcleo e outras perdas eletromagnéticas, dependendo da construção do motor e das condições de operação.
Uma arquitetura de motor de fluxo axial pode fornecer uma abordagem compacta para gerar torque, mas seu comportamento térmico ainda precisa ser avaliado de acordo com seu projeto eletromagnético específico, materiais, configuração de enrolamento e velocidade operacional.
Não se deve presumir automaticamente que um motor compacto tenha melhor desempenho térmico simplesmente porque possui uma alta densidade de torque.
Perdas na transmissão mecânica
O mecanismo de redução também contribui para a geração de calor. O atrito entre os componentes mecânicos, as perdas nos rolamentos, as condições de lubrificação e a carga da transmissão podem influenciar a quantidade de energia dissipada durante a operação.
Num atuador conjunto integrado, o calor do motor e da transmissão pode acumular-se dentro do mesmo alojamento. O projeto térmico deve, portanto, considerar o módulo de acionamento completo em vez de avaliar o motor isoladamente.
Como o torque contínuo afeta o projeto térmico
O torque contínuo é uma das especificações mais importantes ao avaliar os requisitos térmicos de uma junta robótica.
Ao contrário de uma demanda de torque de curta duração, o torque contínuo está relacionado à capacidade operacional sustentada sob as condições especificadas pelo fabricante. Quando um atuador suporta repetidamente uma carga ou mantém uma posição de articulação, o motor pode sofrer fluxo de corrente prolongado e geração contínua de calor.
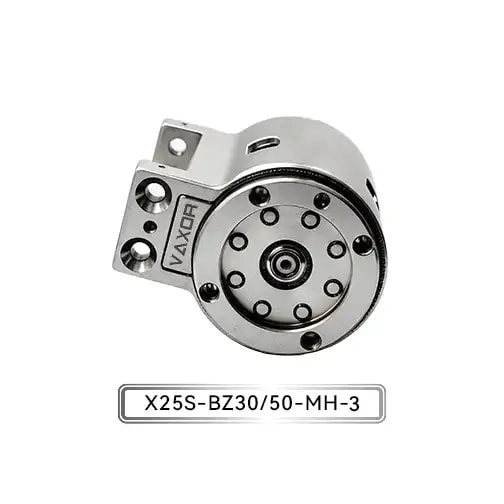
O Micro Atuador de Articulação de Φ25mm oferece torque contínuo de até 1150 mNm e torque inicial de até 1800 mNm. Estas duas especificações descrevem diferentes condições operacionais e devem ser consideradas separadamente durante a avaliação térmica.
A classificação de torque contínuo é particularmente relevante ao determinar se um atuador pode suportar a carga de trabalho normal de um robô durante um período prolongado.
A classificação de torque inicial não deve ser tratada automaticamente como um limite operacional contínuo ou de pico. Sua duração aplicável, requisitos atuais e condições de teste precisam ser confirmados com o fabricante antes de ser usado para definir um envelope operacional térmico.
Para projetistas de sistemas, diversas questões devem ser abordadas:
Por quanto tempo a junta opera sob carga sustentada?
Com que frequência o atuador acelera ou desacelera?
A junta precisa suportar uma carga enquanto o motor permanece energizado?
Quanto tempo está disponível entre os ciclos operacionais?
O atuador opera dentro de uma estrutura fechada?
Quais são a temperatura ambiente e as condições de resfriamento?
Esses fatores ajudam a estabelecer se o atuador selecionado pode manter o desempenho exigido sem exceder seus limites térmicos.
Desafios de projeto térmico em estruturas de atuadores compactos
As juntas robóticas compactas geralmente combinam o motor, o mecanismo de redução, o codificador e os componentes elétricos associados em um espaço de instalação limitado. Essa integração reduz o espaço exigido pelo robô como um todo, mas também cria restrições térmicas de projeto.
Área de dissipação de calor limitada
Uma área de superfície externa menor pode restringir a quantidade de calor transferida do atuador para o ambiente circundante. Se o atuador for instalado dentro de um alojamento de junta hermeticamente fechado, a convecção natural também poderá ser limitada.
Os projetistas devem examinar se a estrutura circundante pode fornecer um caminho eficaz para a transferência de calor. A interface de montagem, os materiais do invólucro, as superfícies de contato e os componentes próximos podem influenciar o comportamento térmico da montagem.
Transferência de calor entre componentes integrados
Quando o motor e o mecanismo de redução são instalados próximos um do outro, o calor gerado em um componente pode afetar a temperatura de outro.
Por exemplo, o calor do motor pode ser transferido através da carcaça ou das conexões mecânicas para componentes de transmissão próximos. A distribuição de temperatura resultante depende dos materiais, geometria, resistência de contato e condições operacionais.
Isto é particularmente relevante quando o módulo conjunto é instalado dentro de um braço robótico com ventilação limitada.
Efeitos térmicos em eletrônicos próximos
Codificadores, circuitos de comunicação e outros componentes eletrônicos também possuem requisitos de temperatura operacional. Mesmo que o próprio motor permaneça dentro da faixa de temperatura permitida, o acúmulo de calor ao redor dos componentes eletrônicos de controle pode afetar a confiabilidade do sistema.
Uma avaliação térmica completa deve, portanto, considerar as condições de temperatura de todos os componentes integrados, e não apenas do enrolamento do motor.
Medidas práticas de projeto térmico para sistemas de juntas robóticas
A gestão térmica nem sempre requer um sistema de refrigeração separado. Em muitas aplicações robóticas compactas, melhorias no layout mecânico e na estratégia operacional podem ajudar a gerenciar o calor de forma mais eficaz.
1. Estabeleça um perfil de carga realista
Comece identificando a sequência real de movimento do robô. Registre a carga esperada, posição articular, aceleração, duração operacional e intervalos de descanso.
Uma junta que realiza movimentos ocasionais de alta carga pode ter requisitos térmicos diferentes daquela que opera continuamente com carga moderada. O ciclo de trabalho deve refletir a aplicação real e não uma sequência de testes idealizada.
2. Melhore o caminho de transferência de calor
A estrutura de montagem do atuador pode influenciar a forma como o calor se afasta do módulo de acionamento. Os projetistas devem avaliar a condutividade térmica dos materiais adjacentes, a qualidade do contato mecânico e se o invólucro fornece um caminho útil para a dissipação de calor.
Quando apropriado, os componentes estruturais do robô podem ser considerados como parte do projeto térmico geral.
3. Evite demanda atual desnecessária
O sistema de controle deve ser configurado de acordo com os requisitos reais de torque da junta. A demanda excessiva de corrente pode aumentar as perdas no enrolamento e criar estresse térmico adicional.
Perfis de movimento, configurações de aceleração e limites de corrente adequados podem ajudar a evitar que o atuador opere sob condições desnecessariamente exigentes.
4. Avalie estratégias de holding
Algumas articulações robóticas precisam manter uma posição por longos períodos. Dependendo do projeto do motor e do controle, segurar uma carga pode continuar a gerar perdas elétricas.
Os engenheiros devem avaliar se a aplicação requer retenção energizada contínua ou se o projeto mecânico e a estratégia de controle podem reduzir o tempo gasto em condições de retenção de alta corrente.
5. Verifique o design por meio de testes
Os cálculos térmicos fornecem orientação útil, mas são necessários testes para confirmar o desempenho na montagem real.
As medições de temperatura devem ser realizadas sob condições operacionais representativas, incluindo ciclos de movimento repetidos, carga sustentada e o ambiente esperado. Quando a medição direta de componentes internos não for prática, métodos de teste apropriados e dados do fabricante deverão ser usados para avaliar as condições térmicas internas.
Avaliando o Micro Atuador de Articulação de Φ25mm em Aplicações Térmicas
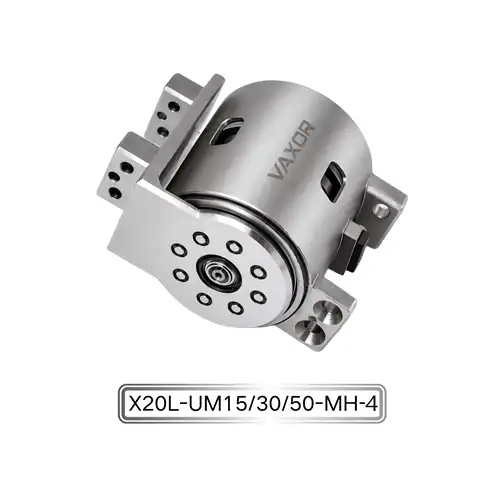
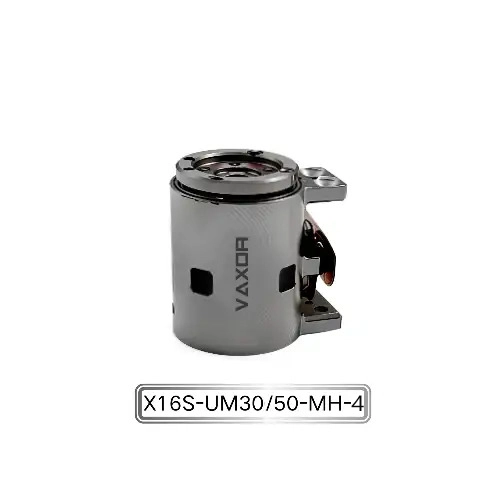
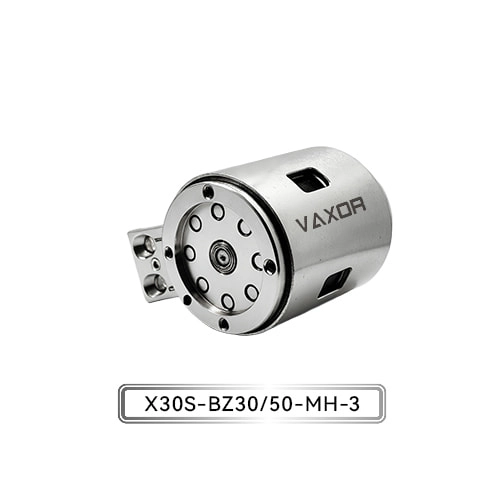
O Micro Atuador de Articulação de Φ25mm integra um motor de fluxo axial, um redutor cicloidal em miniatura e um codificador sem contato. Esta configuração destina-se a equilibrar precisão, capacidade de carga e custo para aplicações como robôs colaborativos e juntas biomiméticas.
Suas especificações publicadas incluem:
| Parâmetro | Especificação |
|---|---|
| Modelo | X25S-UZ/BZ30/50-MH-3 |
| Tensão | 12–18V |
| Relação de engrenagem | 30/50 |
| Torque Contínuo | Até 1150mNm |
| Torque Inicial | Até 1800mNm |
| Codificador | Codificador Magnético Absoluto |
| Comunicação | PODE FD |
| Peso | 93–103g |
Para projetos térmicos, a especificação de torque contínuo fornece uma referência útil para avaliar requisitos mecânicos sustentados. No entanto, a temperatura operacional real também dependerá da corrente, velocidade, perfil de carga, instalação e condições de resfriamento.
As configurações de redução de 30:1 e 50:1 devem ser avaliadas de acordo com a velocidade de saída e os requisitos de torque da aplicação. Diferentes configurações de transmissão podem alterar o ponto de operação do motor e a distribuição das perdas mecânicas, portanto o comportamento térmico deve ser verificado para a versão selecionada.
O codificador magnético absoluto fornece feedback de posição, enquanto o CAN FD suporta comunicação com um sistema de controle robótico compatível. Esses recursos contribuem para a integração do sistema, mas não substituem a necessidade de monitoramento térmico e verificação de limites operacionais.
Validação térmica antes da produção em massa
Para fabricantes que desenvolvem juntas robóticas, a validação térmica deve ser incluída no início do processo de engenharia.
Um procedimento de validação útil começa com a definição da carga esperada e do perfil de movimento. O atuador pode então ser testado sob condições operacionais representativas enquanto monitora as temperaturas relevantes e verifica se seu desempenho permanece estável.
Os testes devem considerar operação contínua, aceleração repetida, retenção de carga e intervalos de resfriamento realistas. A montagem completa da junta também deve ser avaliada porque sua estrutura de montagem e invólucro podem afetar a dissipação de calor.
Para aplicações que envolvem múltiplos atuadores, os testes devem refletir as condições operacionais combinadas do robô. Várias juntas movendo-se simultaneamente podem criar diferentes demandas de energia e térmicas ao testar cada atuador de forma independente.
Os resultados podem ser usados para refinar a estratégia de controle, a instalação mecânica e os limites operacionais antes que o projeto passe para a produção piloto ou fabricação em lote.
Desenvolvendo soluções de drives compactos com VAXOR
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes.
Sua equipe multidisciplinar combina experiência em projeto de motores, fabricação de precisão, projeto estrutural, controle robótico e fabricação inteligente. A empresa se concentra na implementação de engenharia, com experiência em validação de protótipos, produção piloto e entrega em lote.
O roteiro tecnológico da VAXOR inclui motores de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura. Essas tecnologias apoiam o desenvolvimento de soluções de acionamento compacto com alta densidade de torque, resposta rápida e desempenho de fabricação consistente.
Para juntas robóticas de alto torque, o projeto térmico deve ser considerado juntamente com a saída de torque, integração mecânica e requisitos de controle. Ao avaliar o ciclo operacional completo e validar o sistema montado sob condições realistas, os engenheiros podem tomar decisões mais informadas sobre a seleção do atuador e a operação a longo prazo.
O Micro Atuador de Articulação de Φ25mm oferece uma opção de acionamento compacto para robôs colaborativos e juntas biomiméticas. Sua capacidade de torque contínuo, transmissão integrada e feedback de posição o tornam relevante para aplicações onde a capacidade de carga e o espaço de instalação devem ser equilibrados. Em última análise, o gerenciamento térmico eficaz depende não apenas do atuador em si, mas também de como o motor, a transmissão, o sistema de controle e a estrutura do robô trabalham juntos.