 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Em sistemas robóticos compactos, um atuador pode precisar manter uma posição, mover-se contra resistência, acelerar uma junta e responder a mudanças repentinas na carga dentro de um espaço de instalação muito limitado. Estas condições operacionais impõem diferentes exigências ao sistema de acionamento. Um atuador que possa fornecer força suficiente para um movimento breve pode não ser necessariamente adequado para manter a mesma carga continuamente.
É por isso que é importante compreender a diferença entre o torque contínuo e o torque inicial ao selecionar um microatuador. Ambas as especificações descrevem a capacidade de torque de uma unidade de acionamento, mas estão relacionadas a diferentes condições operacionais. Observar apenas o valor de torque mais alto pode levar a uma seleção inadequada, especialmente em aplicações onde um atuador deve operar repetidamente ou manter uma carga por longos períodos.
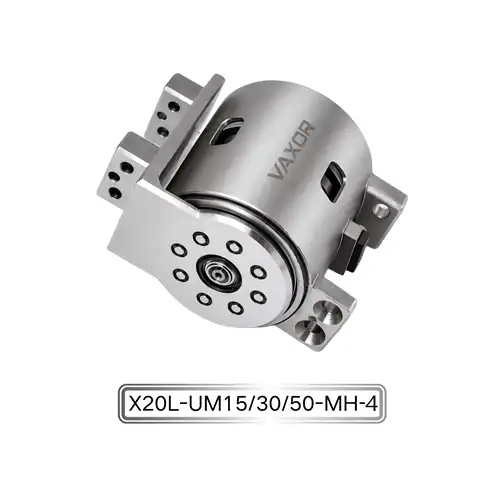
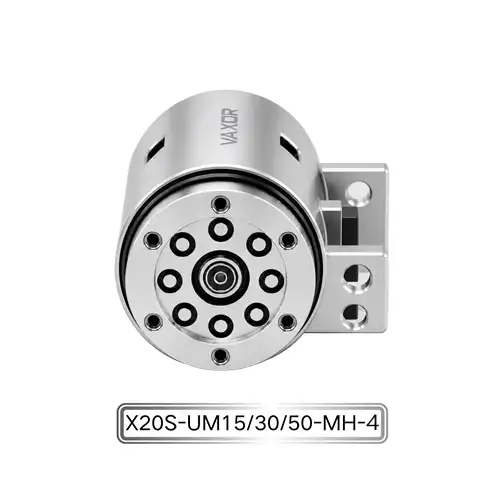
Para projetistas que trabalham com juntas robóticas compactas, o Micro Atuador de Junta de Φ20mm fornece um exemplo útil de como essas duas especificações devem ser consideradas juntas. Sua plataforma X20 oferece torque contínuo de até 450 mNm e torque inicial de até 800 mNm em um formato de Φ20 mm × 20 mm.
O que é torque contínuo?
Torque contínuo refere-se ao torque que um atuador pode fornecer durante operação sustentada sob condições especificadas. É particularmente relevante quando um motor deve manter uma carga ou realizar movimentos repetidamente sem exceder a temperatura operacional permitida ou outros limites mecânicos e elétricos.
Em uma articulação robótica, o torque contínuo pode ser necessário quando um braço segura um objeto, mantém uma postura específica ou se move lentamente enquanto suporta uma carga externa consistente. Por exemplo, uma garra robótica pode precisar manter sua aderência durante uma operação de montagem. O atuador deve fornecer torque suficiente para a tarefa necessária, permanecendo dentro da faixa operacional permitida.
O torque contínuo é influenciado por vários fatores:
Condições térmicas: A temperatura do enrolamento do motor, a transferência de calor através da carcaça do atuador e o ambiente circundante afetam a operação sustentada.
Fonte de alimentação: A tensão e a corrente disponíveis, juntamente com a configuração do driver do motor, determinam as condições elétricas sob as quais o torque pode ser produzido.
Transmissão mecânica: A redução da engrenagem, o atrito, as condições dos rolamentos e a eficiência da transmissão influenciam o torque fornecido na saída.
Ciclo operacional: A duração do movimento, o tempo de retenção, os intervalos de descanso e a frequência de operação repetida afetam a carga térmica do atuador.
Uma classificação de torque contínuo deve, portanto, ser avaliada juntamente com as condições de teste especificadas pelo fabricante. O torque utilizável real em um robô acabado pode diferir dependendo da instalação, resfriamento, configurações de controle e carga externa.
O que significa torque inicial?
O torque inicial descreve um valor de torque associado ao início da operação do atuador ou a uma condição inicial de operação, de acordo com a especificação do fabricante e método de teste. Não deve ser automaticamente tratado como uma capacidade operacional contínua.
Quando uma junta robótica começa a se mover a partir do repouso, ela pode encontrar atrito estático, uma carga externa ou resistência do mecanismo conectado. O atuador pode precisar gerar torque adicional para iniciar o movimento. Exigências semelhantes podem ocorrer durante mudanças de direção, ajustes de posicionamento ou outros eventos operacionais de curta duração.
Contudo, o significado exato do torque inicial depende de como o fabricante o define e mede. É importante distinguir esta especificação de torque de pico, torque de bloqueio e torque intermitente máximo. Esses termos não são intercambiáveis.
Para seleção de engenharia, o valor do torque inicial deve ser revisado juntamente com suas condições de teste, duração permitida, limite de corrente e ciclo de operação. Se estes detalhes não estiverem disponíveis, o valor deverá ser tratado como uma especificação de referência em vez de uma indicação de que o atuador pode fornecer esse torque com segurança durante qualquer período escolhido.
Torque Contínuo e Torque Inicial: As Principais Diferenças
Embora ambas as especificações descrevam a saída de torque, elas respondem a diferentes questões durante a seleção do atuador.
| Fator de avaliação | Torque Contínuo | Torque Inicial |
|---|---|---|
| Objetivo principal | Capacidade operacional sustentada | Torque associado a uma condição operacional inicial |
| Relevância típica | Retenção de cargas e operação repetida | Iniciando o movimento ou superando a resistência inicial |
| Consideração térmica | Particularmente importante durante operação prolongada | Depende da duração e das condições do evento inicial |
| Foco de seleção | Requisitos operacionais de longo prazo | Demanda de torque de curta duração e limites definidos pelo fabricante |
| Verificação de chave | Condições contínuas de operação e temperatura | Método de medição, duração, limite de corrente e ciclo de trabalho |
A distinção prática é que o torque contínuo ajuda a determinar se um atuador pode suportar a carga de trabalho operacional normal, enquanto o torque inicial ajuda a avaliar se ele pode atender à demanda de torque inicial especificada.
Nenhum dos valores deve ser considerado de forma independente. Um projeto que depende de um alto valor de torque inicial para operação frequente ou prolongada pode impor demandas excessivas ao motor, ao acionador, à fonte de alimentação ou à transmissão mecânica.
Compreendendo as especificações de torque do micro atuador de junta X20
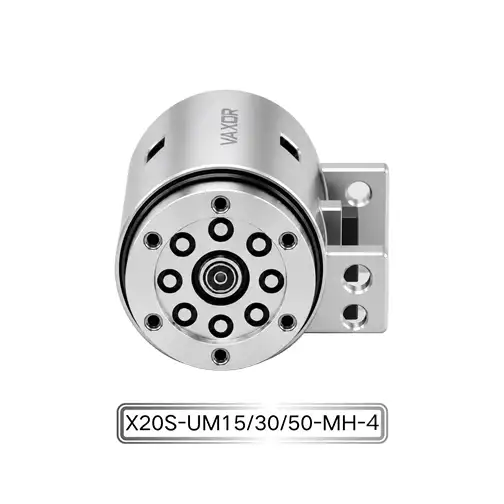
A série X20 da VAXOR foi projetada para sistemas robóticos que exigem saída de torque substancial em um espaço de instalação compacto. Medindo apenas Φ20mm × 20mm, o módulo combina uma arquitetura compacta de motor de fluxo axial com um mecanismo de redução em miniatura.
Suas especificações publicadas fornecem um ponto de partida prático para avaliar os requisitos de torque inicial e contínuo.
| Parâmetro | Especificação |
|---|---|
| Modelo | X20S/L-UM15/30/50-MH-4 |
| Dimensões | Φ20mm × 20mm |
| Tensão | 12/24/48V |
| Relação de engrenagem | 15/30/50 |
| Torque Contínuo | Até 450 mNm |
| Torque Inicial | Até 800mNm |
| Codificador | Codificador Magnético Absoluto |
| Comunicação | IPS |
| Peso | 37,2–41,6g |
A classificação de torque contínuo de até 450 mNm é relevante ao avaliar as demandas mecânicas sustentadas de uma junta robótica. Os projetistas devem comparar esse valor com o torque necessário durante a operação normal, incluindo os efeitos da gravidade, atrito, aceleração e carga conectada.
A classificação de torque inicial de até 800 mNm fornece uma referência separada para avaliar a capacidade de torque inicial do atuador. Não deve ser interpretado como uma classificação contínua ou como um pico de torque garantido disponível sob todas as condições operacionais. A duração aplicável, os requisitos atuais e as condições de medição devem ser confirmados com o fabricante antes de usar este valor como limite de projeto.
O Micro Atuador de Articulação de Φ20mm também oferece opções de relação de transmissão de 15:1, 30:1 e 50:1. Essas configurações oferecem aos projetistas de sistemas diferentes opções de transmissão, mas as características de saída resultantes devem ser avaliadas para cada configuração específica. Uma taxa de redução mais alta pode alterar a relação entre a velocidade do motor e o torque de saída, ao mesmo tempo que afeta a resposta de movimento e o comportamento mecânico.
Como combinar as classificações de torque com as condições reais de operação
Selecionar um atuador com base apenas no valor de torque máximo não é um método de engenharia confiável. Uma abordagem melhor é identificar as cargas e os padrões de movimento que a junta experimentará ao longo do seu ciclo operacional.
1. Calcule o torque de retenção necessário
Para juntas que suportam uma carga externa, comece estimando o torque necessário para manter a posição exigida. Considere a massa da carga, a distância do eixo de rotação, a orientação da junta e qualquer resistência mecânica adicional.
Por exemplo, um braço robótico que segura um objeto longe da articulação do ombro experimenta um momento gravitacional que muda com a posição do braço. O atuador deve ser selecionado de acordo com o arranjo mecânico real e não apenas com a massa do objeto.
2. Avalie o torque necessário durante o movimento
O movimento introduz requisitos adicionais de torque. Aceleração, desaceleração, atrito e mudanças na distribuição de carga podem afetar o torque necessário no eixo de saída.
Os projetistas devem identificar o movimento mais exigente na sequência operacional e determinar se o atuador pode atender a esse requisito dentro das condições operacionais especificadas.
3. Separar demandas sustentadas e de curta duração
Nem toda demanda de torque precisa ser mantida continuamente. Uma junta pode exigir um torque relativamente alto ao iniciar um movimento, mas muito menos torque quando atinge um estado operacional estável.
A separação dessas condições ajuda os engenheiros a determinar se a classificação de torque contínuo é suficiente para a operação normal e se a especificação de torque inicial é relevante para os requisitos de partida.
4. Considere o ciclo operacional completo
Um único movimento não representa toda a carga de trabalho de um robô. Partidas, paradas, períodos de retenção e mudanças de direção repetidos podem produzir uma carga térmica e elétrica diferente de um teste isolado.
O ciclo de trabalho deve, portanto, ser considerado ao avaliar a adequação do atuador. Quando o fabricante fornecer limites operacionais intermitentes, estes deverão ser usados para verificar a sequência de movimento planejada.
O papel da tensão, feedback do codificador e controle
A capacidade de torque é apenas uma parte da seleção do atuador. A compatibilidade elétrica e a integração de feedback também influenciam a eficácia do desempenho de uma junta em um sistema robótico completo.
A série X20 suporta configurações de 12V, 24V e 48V. A versão apropriada deve ser selecionada de acordo com a arquitetura de energia do robô, compatibilidade do driver, disposição da fiação e requisitos elétricos. A seleção da tensão por si só não determina o torque disponível; limites de corrente, características do motor e condições de controle também devem ser considerados.
Um codificador magnético absoluto fornece feedback de posição para a junta. Esse feedback ajuda o sistema de controle a monitorar a posição do atuador e a coordenar os movimentos com outras articulações. É importante compreender que um codificador mede a posição em vez de medir diretamente o torque de saída. O monitoramento ou estimativa de torque requer detecção adicional ou um método apropriado de controle e estimativa.
O atuador utiliza comunicação SPI, que pode ser incorporada em uma arquitetura de controle compatível. Ao integrar múltiplas juntas, os engenheiros devem verificar os requisitos de interface do controlador, as conexões de sinal, o tempo de comunicação e o layout da fiação.
Estas considerações são particularmente importantes em sistemas robóticos compactos, onde vários atuadores podem operar próximos uns dos outros e compartilhar espaço limitado para conexões de energia e sinal.
Por que os limites térmicos e mecânicos devem ser verificados
Uma classificação de torque elevada não elimina a necessidade de avaliar a geração de calor e a carga mecânica. Durante a operação, as perdas elétricas no motor e as perdas mecânicas na transmissão contribuem para o aquecimento. Se o calor não puder ser transferido de forma eficaz, o atuador poderá aproximar-se dos limites de temperatura permitidos.
As condições de instalação podem influenciar este processo. Uma junta montada dentro de uma estrutura hermeticamente fechada pode ter características de dissipação de calor diferentes daquela instalada em um conjunto mecânico aberto. Componentes próximos, materiais da carcaça, fluxo de ar e duração da operação também podem afetar o comportamento térmico.
Considerações mecânicas são igualmente importantes. O eixo de saída, a estrutura de montagem, os rolamentos e os elos conectados devem suportar as forças geradas durante as condições operacionais normais e iniciais. A operação repetida perto de um limite especificado deve ser avaliada através de testes apropriados, em vez de ser considerada aceitável com base em um único valor de torque.
Por esta razão, a validação do atuador deve incluir cargas representativas, ciclos de movimento realistas, monitoramento de temperatura e verificações de todo o conjunto mecânico.
Escolhendo um microatuador com base no perfil operacional completo
O atuador certo não é necessariamente aquele com o torque declarado mais alto. É aquele que pode atender aos requisitos sustentados e de curta duração da aplicação, permanecendo dentro dos seus limites elétricos, térmicos e mecânicos.
Com suas dimensões de Φ20mm × 20mm, arquitetura de motor de fluxo axial, torque contínuo de até 450 mNm e torque inicial de até 800 mNm, o Micro Atuador de Articulação de Φ20mm foi projetado para juntas robóticas compactas onde o espaço de instalação e a capacidade de torque devem ser considerados juntos.
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes. Sua equipe multidisciplinar reúne experiência em projeto de motores, fabricação de precisão, projeto estrutural e controle robótico, com capacidades de engenharia que abrangem validação de protótipos, produção piloto e entrega em lote.
Ao integrar tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura em seu roteiro tecnológico, a VAXOR se concentra no desenvolvimento de soluções de movimento compacto para aplicações exigentes de micro-drive.
Para engenheiros que avaliam um Micro Atuador de Articulação de Φ20mm , a chave é estabelecer o perfil operacional real antes de selecionar uma configuração. O torque contínuo deve ser compatível com as cargas sustentadas, enquanto o torque inicial deve ser verificado em relação às condições operacionais definidas pelo fabricante. Esta abordagem fornece uma base mais confiável para seleção de atuadores, integração de sistemas e desempenho de juntas robóticas a longo prazo.