 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Em sistemas robóticos compactos, a seleção do atuador não se trata simplesmente de escolher um motor com a classificação de torque mais alta. Uma junta robótica deve gerar força suficiente para começar a se mover, acelerar um mecanismo conectado, lidar com mudanças temporárias de carga e manter uma operação estável por um longo período. Esses requisitos impõem demandas diferentes ao atuador, especialmente quando o espaço e o peso de instalação são limitados.
Um desafio comum no projeto de juntas robóticas em miniatura é equilibrar o torque contínuo e o torque máximo. Um atuador pode fornecer um torque inicial relativamente alto, mas isso não significa necessariamente que ele possa manter a mesma saída durante operação prolongada. Compreender esta distinção é importante ao projetar mãos robóticas, mecanismos com vários graus de liberdade e sistemas robóticos altamente integrados.
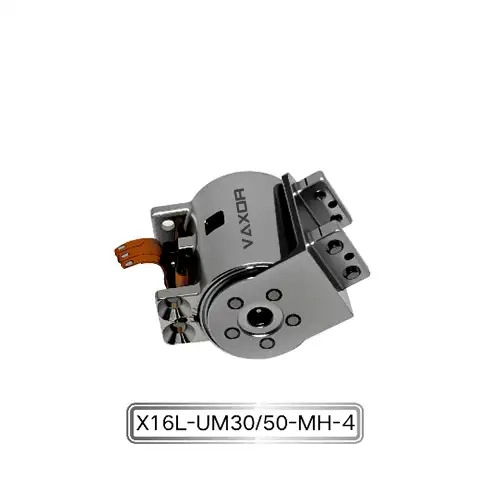
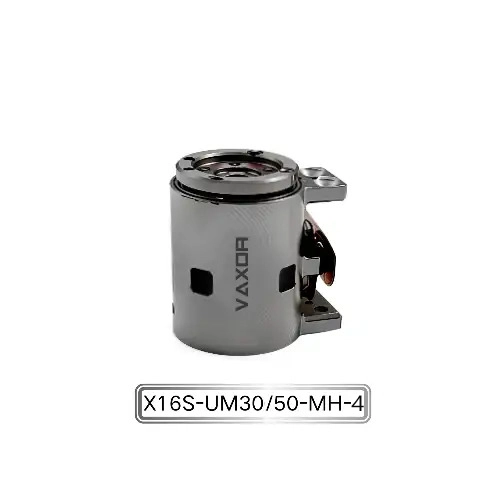
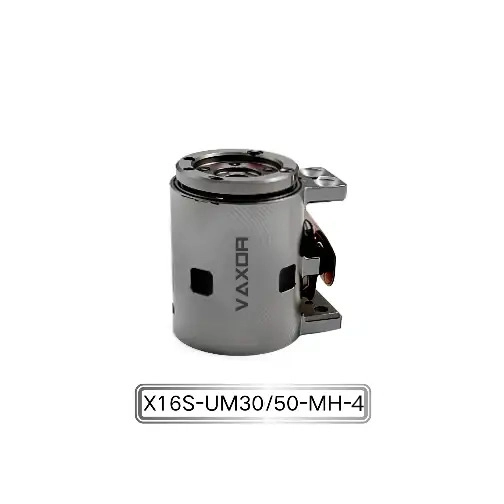
O Micro Atuador de Articulação de Φ16mm foi projetado para aplicações onde dimensões compactas, saída de torque e controle de movimento preciso devem trabalhar juntos. Com torque contínuo de até 200 mNm e torque inicial de até 400 mNm, ele fornece um exemplo prático de como diferentes requisitos de torque podem ser atendidos em um módulo de junta em miniatura.
Torque Contínuo vs. Torque de Pico: Qual é a diferença?
O torque contínuo e o torque máximo descrevem dois aspectos diferentes do desempenho do atuador.
Torque contínuo refere-se ao torque que um atuador pode manter sob condições operacionais especificadas sem exceder seus limites térmicos e mecânicos permitidos. É particularmente importante para aplicações que envolvem movimento sustentado, retenção de cargas ou operação repetida durante longos períodos.
O torque máximo refere-se a um nível de torque mais alto que um atuador pode fornecer por um período limitado ou sob condições transitórias específicas. É útil quando uma junta robótica precisa de força adicional durante a inicialização, aceleração, resistência temporária ou alterações de carga de curta duração.
Por exemplo, considere um dedo robótico que precisa se fechar em torno de um objeto. O atuador pode inicialmente exigir torque adicional para superar a resistência mecânica e iniciar o movimento. Quando o dedo atinge a posição alvo, o torque necessário pode diminuir, dependendo da força de preensão e do projeto mecânico.
Nesta situação, o torque máximo suporta demandas de curta duração, enquanto o torque contínuo determina se o atuador pode sustentar a operação necessária dentro dos seus limites térmicos.
Estas duas especificações devem, portanto, ser avaliadas em conjunto e não tratadas como indicadores de desempenho intercambiáveis.
Por que os atuadores robóticos compactos precisam de um projeto de torque balanceado
Em atuadores industriais maiores, os projetistas podem ter mais flexibilidade para aumentar o tamanho do motor, usar caixas de engrenagens maiores ou adicionar estruturas de resfriamento quando for necessário torque adicional.
As juntas robóticas compactas têm muito menos espaço para esses ajustes. Seus atuadores devem caber em espaços de instalação restritos e, ao mesmo tempo, atender aos requisitos de peso, força de saída, resposta e confiabilidade operacional.
Vários fatores tornam o equilíbrio de torque particularmente importante.
Espaço de instalação limitado
Mãos robóticas e mecanismos articulares compactos geralmente contêm vários atuadores posicionados próximos uns dos outros. Aumentar as dimensões do atuador para obter um torque mais alto pode interferir nas juntas adjacentes, nos componentes estruturais ou na fiação interna.
O desafio é gerar resultados suficientes dentro do envelope mecânico disponível.
Restrições Térmicas
As perdas do motor geram calor durante a operação. O torque contínuo está intimamente relacionado à capacidade do atuador de gerenciar esse calor ao longo do tempo.
Se um atuador for operado repetidamente próximo ou além dos seus limites térmicos, a temperatura do enrolamento poderá aumentar e afetar o desempenho, a vida útil do isolamento e a confiabilidade a longo prazo.
Uma classificação de pico de torque mais alta não elimina a necessidade de gerenciamento térmico adequado.
Distribuição de peso
Adicionar massa a uma mão robótica ou a uma junta móvel pode aumentar a carga que o mecanismo geral deve suportar.
Para sistemas multiarticulares, o peso dos atuadores individuais se acumula. Juntas mais pesadas também podem aumentar a inércia das estruturas móveis, afetando a aceleração, a desaceleração e os requisitos de controle.
Um atuador adequado deve, portanto, fornecer torque suficiente sem introduzir massa desnecessária.
Como determinar o torque contínuo necessário
O primeiro passo na seleção do atuador é compreender as condições reais de carga do mecanismo robótico.
Os requisitos de torque contínuo dependem de diversas variáveis, incluindo estrutura mecânica, distribuição de carga, relação de transmissão, perfil de movimento e ciclo operacional.
Para uma junta rotativa, o torque necessário pode incluir contribuições de:
Cargas externas atuando na junta.
Gravidade agindo sobre componentes móveis.
Fricção em rolamentos e mecanismos de transmissão.
Forças inerciais durante a aceleração.
Resistência adicional de mecanismos conectados.
Estas cargas não permanecem necessariamente constantes durante um ciclo de movimento.
Por exemplo, um dedo robótico pode exigir relativamente pouco torque durante o movimento sem carga, mas substancialmente mais torque ao segurar um objeto. Um braço robótico compacto pode sofrer diferentes cargas articulares dependendo de sua posição e da distribuição da massa da carga útil.
Os engenheiros devem avaliar as condições operacionais sustentadas mais exigentes, em vez de confiar apenas na carga máxima encontrada durante um movimento curto.
Também é importante considerar as condições de saída especificadas do atuador. As classificações de torque devem ser interpretadas juntamente com velocidade, tensão, temperatura, ciclo de trabalho e características de transmissão.
Quando o pico de torque se torna importante?
O pico de torque é particularmente relevante durante movimentos dinâmicos e mudanças temporárias de carga.
Partida e ruptura: Uma junta pode exigir torque adicional para superar o atrito estático e começar a se mover, especialmente quando os componentes mecânicos estão sob carga.
Aceleração: Mudanças rápidas na velocidade angular requerem torque para acelerar a massa em movimento. A quantidade necessária depende da inércia rotacional e da aceleração desejada.
Agarrar objetos: Em mãos robóticas, o atuador pode encontrar resistência temporária quando um dedo entra em contato com um objeto. Pode ser necessário torque adicional para atingir a força de preensão pretendida.
Distúrbios Externos: Contatos inesperados ou alterações na resistência mecânica podem criar aumentos de curta duração na demanda de torque.
Contudo, o pico de torque não deve ser tratado como uma meta operacional permanente. A operação repetida de alto torque pode aumentar o aquecimento e o estresse mecânico. Os engenheiros devem verificar a duração, frequência e condições operacionais permitidas associadas à especificação de pico de torque do fabricante.
Um sistema bem projetado utiliza pico de torque quando necessário, mantendo a operação normal dentro da capacidade contínua do atuador.
Avaliando um Micro Atuador de Articulação de Φ16mm para Aplicações Robóticas
O Micro Atuador de Articulação de Φ16mm da VAXOR foi desenvolvido para aplicações robóticas altamente integradas que exigem dimensões compactas e movimento de articulação controlado.
A designação do modelo é X16S/L-UM30/50-MH-4, com as seguintes especificações técnicas:
| Parâmetro | Especificação |
|---|---|
| Modelo | X16S/L-UM30/50-MH-4 |
| Tensão | 12V/24V |
| Relação de engrenagem | 30:1 / 50:1 |
| Torque Contínuo | Até 200mNm |
| Torque Inicial | Até 400mNm |
| Codificador | Codificador Magnético Absoluto |
| Comunicação | IPS |
| Peso | 24,3–26,1g |
| Precisão Angular | Até 0,02° |
A combinação de classificações de torque contínuo e inicial proporciona flexibilidade para mecanismos robóticos que enfrentam diferentes condições de carga durante a operação.
O torque contínuo máximo de 200 mNm fornece uma referência para avaliar os requisitos de saída sustentados, enquanto o torque inicial de até 400 mNm indica capacidade de saída adicional sob as condições operacionais aplicáveis.
As duas relações de transmissão disponíveis, 30:1 e 50:1, também oferecem opções de configuração para diferentes requisitos de movimento. A seleção apropriada depende da velocidade de saída, torque, eficiência de transmissão e resposta dinâmica necessários.
Para aplicações onde o peso é uma restrição importante do projeto, o peso de 24,3 a 26,1 g do módulo é outra consideração importante. Ele permite que os projetistas de sistemas avaliem o posicionamento do atuador e a massa geral da junta ao desenvolver estruturas robóticas multieixos.
Como a relação de transmissão influencia o torque e a resposta de movimento
A relação de transmissão é um fator importante ao equilibrar o torque contínuo e de pico.
Em geral, uma taxa de redução mais alta aumenta o torque disponível na saída enquanto reduz a velocidade de saída, dependendo da eficiência da transmissão e das características operacionais do motor.
Uma configuração 30:1 pode ser adequada quando a aplicação exigir um equilíbrio diferente de velocidade e torque de uma configuração 50:1. Contudo, o rácio mais elevado não deve ser automaticamente considerado a melhor opção.
A escolha final depende do perfil de movimento e da carga mecânica.
Por exemplo, um dedo robótico concebido para movimentos relativamente rápidos pode ter requisitos diferentes de uma articulação destinada a proporcionar maior força de saída a uma velocidade mais baixa.
Os engenheiros devem considerar:
Velocidade angular articular necessária.
Cargas contínuas e transitórias esperadas.
Requisitos de aceleração e desaceleração.
Eficiência de transmissão.
Folga mecânica e requisitos de posicionamento.
Recursos de controle e energia disponíveis.
A relação de transmissão deve ser selecionada como parte do projeto completo do atuador e do mecanismo, e não apenas de acordo com os valores de torque.
O papel do feedback e do controle no gerenciamento de torque
As especificações mecânicas são apenas parte do desempenho do atuador. O sistema de controle também determina a eficácia com que o torque disponível é utilizado.
O Micro Atuador de Articulação de Φ16mm integra um codificador magnético absoluto e suporta comunicação SPI, fornecendo uma base de feedback e interface para sistemas de controle robóticos compactos.
Um codificador absoluto fornece informações de posição referenciadas a uma posição angular definida. Isso pode suportar feedback de posição conjunta, coordenação de movimento e inicialização do sistema, dependendo da implementação do codificador e do design do controlador.
Para gerenciamento de torque, o feedback de posição pode ajudar o sistema de controle a monitorar o movimento e ajustar os comandos do motor de acordo com a trajetória desejada.
Numa mão robótica, por exemplo, o controlador pode usar feedback de posição para coordenar diversas articulações durante o movimento dos dedos. Quando o dedo encontra um objeto, o sistema pode ajustar sua estratégia de movimento de acordo com a arquitetura de detecção e controle disponível.
É importante distinguir o feedback de posição da medição direta de torque. Um codificador magnético absoluto mede a posição angular; ele não fornece de forma independente uma medição direta do torque de saída. O controle preciso de torque pode exigir estimativa adicional baseada em corrente, modelagem mecânica ou sensores de força e torque, dependendo da aplicação.
Considerações práticas de projeto para operação confiável
Antes de integrar um atuador compacto em um sistema robótico, os engenheiros devem avaliar mais do que sua classificação de torque máximo.
Primeiro, estabeleça a carga operacional normal e identifique a carga máxima de curta duração. Isto ajuda a determinar se a classificação de torque contínuo é suficiente e se o pico de torque é necessário durante estágios específicos do movimento.
Em segundo lugar, defina o ciclo operacional. Um atuador usado intermitentemente pode experimentar condições térmicas diferentes de um atuador operando continuamente ou executando movimentos frequentes de alto torque.
Terceiro, avalie a transmissão mecânica e a estrutura de montagem. O mau alinhamento, o atrito excessivo e os arranjos de rolamentos inadequados podem aumentar o torque exigido do atuador.
Quarto, verifique a fonte de alimentação e os componentes eletrônicos do inversor. As configurações de 12 V e 24 V devem ser combinadas com o driver do motor e sistema elétrico apropriados. A capacidade atual, a fiação e as condições térmicas também devem ser consideradas.
Finalmente, realize testes sob cargas representativas. O comportamento de inicialização, a operação sustentada, a aceleração repetida e as mudanças de temperatura devem ser avaliados antes de finalizar a configuração do atuador.
Estas etapas ajudam a garantir que o atuador selecionado opere dentro da faixa de desempenho pretendida, em vez de depender apenas das especificações de pico.
Abordagem da VAXOR para tecnologia de movimento compacto
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes.
A empresa se concentra em sistemas de acionamento compactos que combinam design de motor, mecanismos de transmissão em miniatura, fabricação de precisão e requisitos de controle de movimento.
Seu roteiro tecnológico incorpora tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura. Essas tecnologias destinam-se a enfrentar os desafios de engenharia associados ao espaço de instalação limitado, alta densidade de torque, resposta rápida e consistência de fabricação.
A VAXOR é apoiada por uma equipe multidisciplinar com experiência em projeto de motores, fabricação de precisão, engenharia estrutural, controle robótico e fabricação inteligente.
A equipe também tem experiência em validação de protótipos, produção piloto e fabricação em lote. Esta combinação de desenvolvimento técnico e implementação de engenharia é importante para produtos de microacionamento, onde um projeto deve não apenas demonstrar o desempenho necessário, mas também alcançar uma qualidade de produção consistente.
Através do seu foco em soluções de movimento compactas e integradas, a VAXOR atende empresas de robótica, empresas de tecnologia e instituições de pesquisa que desenvolvem equipamentos inteligentes de próxima geração.
Conclusão
Equilibrar o torque contínuo e de pico é essencial ao selecionar atuadores para sistemas robóticos compactos. O torque contínuo determina a capacidade de saída sustentada do atuador, enquanto o torque máximo fornece capacidade adicional para demandas temporárias, como inicialização, aceleração e aderência.
Nenhuma das especificações deve ser considerada de forma independente. A seleção real deve levar em conta os ciclos operacionais, condições térmicas, relação de transmissão, cargas mecânicas e requisitos de controle.
O Micro Atuador de Articulação de Φ16mm oferece torque contínuo de até 200 mNm e torque inicial de até 400 mNm em um módulo leve de 24,3–26,1g. Combinado com opções de relação de transmissão de 30:1 e 50:1, um codificador magnético absoluto e comunicação SPI, ele fornece uma solução de movimento compacta para mãos hábeis e sistemas robóticos altamente integrados.
Com seu foco na tecnologia de microdrives e no desenvolvimento orientado para a engenharia, a VAXOR continua a desenvolver soluções de atuadores compactos para robótica e outras aplicações de movimento de precisão onde os requisitos de torque, peso e integração devem ser considerados em conjunto.