 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Projetar uma mão robótica hábil requer mais do que encaixar motores em espaços pequenos. Cada dedo deve mover-se através de uma amplitude útil, aplicar força controlada, responder a comandos e coordenar-se com outras articulações, permanecendo dentro de limites estritos de tamanho e peso. Escolher o atuador certo é, portanto, um passo importante para determinar quão bem uma mão robótica executa tarefas reais, desde agarrar pequenos objetos até manipular ferramentas.
Um Micro Atuador de Articulação de Φ16mm adequado pode ajudar a atender a esses requisitos, combinando dimensões compactas com controle de movimento integrado. Para engenheiros que desenvolvem dedos robóticos, o processo de seleção deve considerar requisitos de torque, relação de transmissão, feedback de posição, interfaces de comunicação, compatibilidade elétrica e integração mecânica em conjunto. A avaliação antecipada desses fatores pode reduzir o trabalho de redesenho durante o desenvolvimento do protótipo e tornar a transição para a produção mais previsível.
Comece com os requisitos mecânicos de cada articulação do dedo
Nem todas as articulações de uma mão hábil realizam a mesma tarefa. Uma articulação próxima à base de um dedo pode precisar mover uma porção maior da estrutura do dedo, enquanto uma articulação distal pode controlar principalmente a orientação da ponta do dedo. As cargas, amplitudes de movimento e requisitos de resposta podem diferir significativamente entre essas posições.
Antes de selecionar um atuador, os engenheiros devem identificar os requisitos mecânicos de cada junta. Informações úteis incluem a massa e a geometria dos componentes móveis, a distância entre o eixo da junta e a força aplicada, a faixa angular necessária e a velocidade de movimento esperada.
O torque articular necessário pode ser estimado a partir da força externa e de seu braço de momento, com tolerâncias adicionais para a inércia dos componentes móveis, atrito e perdas de transmissão. O design também deve levar em conta a diferença entre segurar um objeto e movê-lo. Um dedo pode exigir relativamente pouco torque durante um movimento sem carga, mas substancialmente mais quando agarra um objeto ou resiste a uma perturbação externa.
Para um design compacto, o atuador deve atender a esses requisitos sem ocupar muito do volume disponível do dedo. Sua geometria de montagem, roteamento de cabos e conexão a links adjacentes devem ser considerados juntamente com seu desempenho nominal.
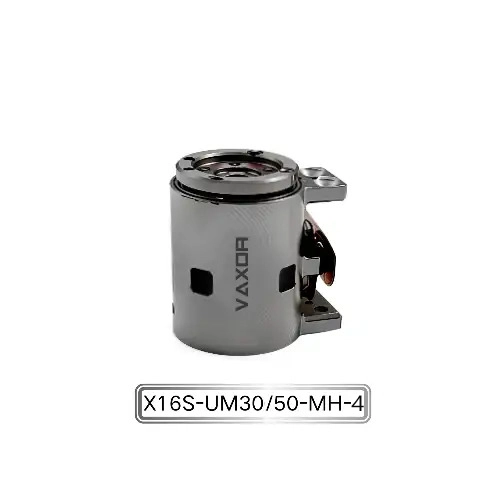
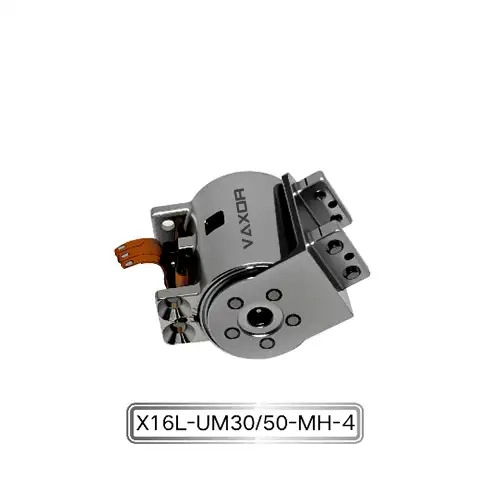
O Micro Atuador de Articulação de Φ16mm foi projetado para sistemas robóticos altamente integrados e mãos hábeis. Seu formato de módulo compacto fornece um ponto de partida para avaliar como a atuação pode ser incorporada em espaços de juntas limitados. A adequação final ainda depende das cargas mecânicas e dos requisitos de movimento do projeto específico da mão.
Combine o torque contínuo com as cargas operacionais reais
O torque é uma das especificações mais importantes ao comparar atuadores de junta, mas o significado de cada classificação de torque deve ser entendido antes de ser usado em um cálculo de projeto.
O modelo X16S/L-UM30/50-MH-4 é especificado com torque contínuo de até 200 mNm e torque inicial de até 400 mNm. Estes números descrevem diferentes condições de funcionamento e não devem ser tratados como equivalentes.
O torque contínuo é relevante ao avaliar a carga que uma junta deve suportar durante um período operacional prolongado, sujeito às condições especificadas pelo fabricante. O torque inicial descreve um ponto operacional diferente e não deve ser interpretado automaticamente como uma capacidade de saída contínua. Os engenheiros devem confirmar a definição exata, a duração e as condições de teste associadas à especificação de torque inicial antes de usá-la para dimensionar um mecanismo.
Considere uma articulação de dedo que deve manter a preensão por vários segundos ou mais. O torque necessário deve ser avaliado em relação à capacidade de operação contínua, incluindo os efeitos da temperatura do motor, da eficiência da transmissão e do ciclo de trabalho pretendido. Se o dedo também precisar acelerar rapidamente ou superar um breve aumento na resistência, seus requisitos de torque transitório deverão ser avaliados separadamente.
Um processo de seleção prático deve incluir três verificações:
Estime o torque necessário para as tarefas pretendidas de preensão e manipulação.
Considere atrito, perturbações externas e variação entre as condições operacionais.
Verifique se as cargas sustentadas e de curta duração permanecem dentro dos limites aplicáveis do atuador.
Evite dimensionar uma junta apenas em torno do valor de torque mais alto em uma especificação de produto. Um projeto mais confiável utiliza o torque necessário durante a operação normal como ponto de partida e depois avalia as demandas transitórias, as margens de segurança e as restrições térmicas.
Escolha a relação de transmissão para o movimento necessário
A relação de transmissão influencia a relação entre a rotação do motor e a saída da junta. Uma taxa de redução mais alta geralmente proporciona maior multiplicação de torque enquanto reduz a velocidade de saída, embora o resultado real dependa das características do motor e da eficiência da transmissão.
O Micro Atuador de Articulação de Φ16mm está disponível com opções de relação de transmissão de 30:1 e 50:1. Essas configurações oferecem aos engenheiros a oportunidade de adequar o inversor a diferentes requisitos de junta, em vez de depender de uma única configuração para cada dedo.
Pode valer a pena avaliar uma proporção de 30:1 quando uma junta precisa de um equilíbrio entre velocidade de saída e torque. Uma relação de 50:1 pode ser apropriada quando o projeto coloca maior ênfase na multiplicação do torque e pode acomodar a redução associada na velocidade de saída. Estas são considerações gerais de engenharia e não diferenças de desempenho garantidas para todas as condições operacionais; os dados relevantes de velocidade-torque devem ser confirmados para cada configuração.
A escolha também depende de como a mão robótica será utilizada. Um dedo projetado para reposicionamento rápido pode ter prioridades diferentes daquele destinado a manter uma pegada firme ou realizar manipulação controlada contra resistência.
Ao comparar as duas opções, os engenheiros devem avaliar:
Velocidade da junta e deslocamento angular necessários.
Torque necessário no eixo de saída.
Requisitos de aceleração e desaceleração.
Eficiência de transmissão e folga mecânica, quando aplicável.
Resposta de controle sob cargas variáveis.
Também é importante considerar o sistema de controle. Uma relação de transmissão que satisfaça o requisito de torque estático pode não fornecer o tempo de movimento desejado ou a resposta aos comandos. Testar o torque de saída necessário e o perfil de movimento pretendido pode ajudar a estabelecer qual configuração é apropriada.
Considere o feedback de posição e a precisão angular
O movimento preciso dos dedos depende de todo o sistema de controle, não apenas da estrutura mecânica do atuador. A detecção de posição permite ao controlador estimar a posição da articulação e ajustar seus comandos de acordo com o estado medido.
O X16S/L-UM30/50-MH-4 usa um codificador magnético absoluto e especifica precisão angular de até 0,02°. Esta capacidade pode ser relevante para aplicações que exigem posicionamento controlado das articulações, particularmente quando uma mão robótica precisa coordenar vários dedos ou manipular objetos com folga limitada.
Um codificador absoluto fornece informações de posição referenciadas a uma posição angular definida, mas o comportamento exato depende da implementação do codificador e da arquitetura de controle. Os engenheiros devem verificar como os dados de posição são inicializados, transmitidos e interpretados pelo controlador host. Eles também devem distinguir a resolução do codificador da precisão de posicionamento no nível do sistema.
Mesmo quando um atuador possui um codificador de alta precisão, o mecanismo completo pode introduzir erros devido à conformidade mecânica, tolerâncias de montagem, folga, deformação estrutural ou desvios de calibração. A posição real da ponta do dedo também depende da geometria das ligações dos dedos e do movimento combinado de múltiplas articulações.
Por esta razão, a validação deve ir além da verificação das leituras do codificador. Um teste de protótipo útil mede o movimento articular e, sempre que possível, o posicionamento da ponta dos dedos sob cargas representativas. A repetição destas medições em diferentes posições pode revelar efeitos mecânicos que não são aparentes quando o atuador é testado sozinho.
Planeje antecipadamente a interface de comunicação SPI
A interface de comunicação SPI do atuador é outra consideração importante durante a integração. Os engenheiros devem determinar como o atuador se comunicará com o controlador principal e como as múltiplas juntas serão gerenciadas dentro do ciclo de controle disponível.
SPI é uma interface de comunicação serial síncrona comumente usada para comunicação entre dispositivos eletrônicos. Sua implementação requer atenção às conexões de sinal, configuração do relógio, temporização e características elétricas do hardware conectado. A estrutura de comando específica do atuador e o tempo de comunicação devem ser obtidos a partir de sua documentação técnica, em vez de presumidos a partir do padrão geral SPI.
Para uma mão robótica multiarticular, o planejamento da comunicação deve abranger mais do que se o controlador pode ler dados de posição. A equipe de projeto deve considerar a taxa de atualização necessária para o movimento coordenado, o tempo necessário para processar comandos, detecção de falhas e tratamento de interrupções de comunicação.
Uma lista de verificação de integração útil inclui:
Confirme a compatibilidade elétrica do controlador com a interface do atuador.
Verifique as conexões de sinal e o tempo de comunicação em relação à documentação do produto.
Teste a leitura de dados de posição e a execução de comandos com um atuador antes de aumentar a escala.
Meça os atrasos de comunicação sob a carga de trabalho de controle pretendida.
Defina como o sistema responde a dados faltantes ou erros de comunicação.
Essas verificações podem identificar problemas de integração antes que vários atuadores sejam instalados dentro de uma estrutura manual compactada. Eles também ajudam a garantir que o design de comunicação apoie a estratégia de controle de movimento pretendida.
Considere peso e espaço de instalação
Uma mão hábil geralmente contém vários atuadores, ligações estruturais, sensores, fiação e componentes de proteção. Mesmo uma pequena diferença no peso ou tamanho de cada módulo pode influenciar o design final, principalmente quando a mão deve ser montada em um braço robótico leve.
O peso especificado do Micro Atuador de Articulação de Φ16mm é de 24,3–26,1 g, dependendo da configuração. Os engenheiros devem usar o peso da versão selecionada ao calcular a massa total da mão, em vez de confiar em um único valor aproximado.
O peso é importante não apenas por causa da carga útil total. O posicionamento do atuador afeta a inércia dos segmentos móveis dos dedos. Massa adicional mais distante do eixo da junta pode aumentar o torque necessário para a aceleração e alterar a resposta do mecanismo. Isto pode criar um ciclo de feedback no projeto: um conjunto mais pesado requer mais torque, o que pode influenciar a escolha da configuração do atuador e da estrutura de suporte.
A integração mecânica também deve incluir folgas de montagem, acesso aos fixadores, caminhos de fiação, orientação do conector e espaço para montagem e manutenção. Uma verificação de ajuste CAD pode revelar interferência entre módulos vizinhos, ligações de dedo e cabos antes de um protótipo físico ser produzido.
Uma vez estabelecido o layout, um modelo físico ou um protótipo inicial pode ser usado para confirmar que os atuadores podem ser instalados e mantidos conforme planejado. Isto é particularmente valioso quando várias articulações devem caber dentro de uma estrutura estreita de dedo ou palma.
Valide o atuador em um conjunto completo de dedos
As especificações são essenciais para a seleção de atuadores candidatos, mas não podem prever completamente o desempenho de uma junta no acabamento final. Um teste de protótipo deve, portanto, avaliar o atuador sob condições que reflitam a aplicação pretendida.
Comece com verificações funcionais básicas, incluindo comportamento de inicialização, comunicação, feedback de posição e movimento sem carga. Em seguida, introduza cargas mecânicas representativas e avalie a velocidade da junta, a demanda de torque, a consistência do movimento e a temperatura durante o ciclo operacional pretendido.
Para uma mão hábil, o teste também deve abranger a preensão e a liberação repetidas. O dedo deve ser avaliado em diferentes posições articulares e sob diferentes tamanhos de objetos ou níveis de resistência. Esses testes podem revelar problemas relacionados à interferência mecânica, distribuição de carga, coordenação de movimento ou ajuste do controlador.
As medidas úteis incluem:
Tempo de movimento articular e resposta de posição.
Comportamento de saída sob cargas representativas.
Consumo atual e temperatura durante operação repetida.
Repetibilidade da sequência de movimento pretendida.
Confiabilidade de comunicação durante operação multiarticular.
Desgaste mecânico ou folga observada durante testes de resistência.
O plano de teste deve refletir o ciclo de trabalho e o ambiente esperados. Se a mão executar tarefas repetitivas frequentes, uma breve demonstração não será suficiente para estabelecer a confiabilidade a longo prazo. Os testes de resistência e a inspeção devem ser planejados de acordo com os requisitos de desempenho e vida útil do projeto.
Trabalhando com um parceiro de tecnologia Micro-Drive
A seleção de um atuador para uma mão hábil geralmente envolve a coordenação entre projeto mecânico, engenharia de motores, controle incorporado e fabricação. Um fornecedor com experiência nessas áreas pode ajudar a equipe de desenvolvimento a esclarecer as especificações e avaliar a viabilidade de passar de um protótipo para uma produção repetível.
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes. Sua abordagem técnica combina projeto de motor, fabricação de precisão, controle robótico, projeto estrutural e fabricação inteligente.
A empresa também desenvolve soluções de movimento compacto usando tecnologias como motores de fluxo axial, enrolamento PCB/FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura. Sua equipe trabalha no desenvolvimento de engenharia e implementação de produção, com foco na migração da tecnologia de microdrive de alto desempenho da validação de protótipo para a fabricação escalonável.
Ao avaliar um módulo para uma mão robótica, as equipes de engenharia devem compartilhar a aplicação pretendida, estimativas de carga conjunta, velocidade alvo, faixa de movimento, requisitos de tensão, arquitetura de controle e restrições de instalação. Eles também devem confirmar quais especificações se aplicam ao modelo exato e à relação de transmissão considerada.
Para o Micro Atuador de Articulação de Φ16mm, a combinação de uma opção de alimentação de 12 V ou 24 V, relações de engrenagem de 30:1 ou 50:1, um codificador magnético absoluto e comunicação SPI fornece vários parâmetros-chave para esta avaliação. A decisão final deverá basear-se em documentação técnica verificada e em testes de protótipos nas condições operacionais pretendidas.
Lista de verificação final para selecionar um atuador articulado
Antes de finalizar um atuador para uma mão hábil, verifique os seguintes pontos:
Carga mecânica: Estime o torque necessário, incluindo atrito, aceleração e forças externas.
Classificação de torque: Distinguir o torque contínuo do torque inicial e confirmar as condições operacionais especificadas.
Relação de transmissão: compare a velocidade de saída e o torque necessários para as opções 30:1 e 50:1.
Feedback de posição: confirme o comportamento do codificador, as especificações de precisão, os requisitos de calibração e a compatibilidade do controlador.
Comunicação: Valide conexões elétricas SPI, temporização e manipulação de dados.
Tamanho e peso: Verifique a folga do módulo, a massa total da mão, o roteamento dos cabos e o acesso à montagem.
Desempenho térmico e de resistência: teste o atuador durante tarefas repetitivas representativas.
Prontidão de produção: confirme a documentação, os detalhes de configuração e os requisitos de validação antes de dimensionar o projeto.
A escolha de um atuador de microjunta adequado é uma decisão de engenharia em nível de sistema. Torque, relação de transmissão, feedback, comunicação, peso e layout mecânico devem trabalhar juntos para fornecer o movimento necessário do dedo. Ao avaliar esses fatores antes da integração final, os desenvolvedores podem reduzir reprojetos evitáveis e construir uma base técnica mais sólida para mãos robóticas hábeis e confiáveis.
O Micro Atuador de Articulação de Φ16mm oferece um módulo de movimento compacto com torque definido, relação de engrenagem, codificador e opções de comunicação para esta avaliação. Trabalhar com o VAXOR e validar a configuração selecionada em relação às cargas reais da aplicação pode ajudar as equipes de engenharia a determinar se o módulo atende aos requisitos de sua mão robótica.