 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Escolher uma relação de transmissão para uma junta robótica não é simplesmente uma questão de maximizar o torque de saída. A relação também afeta a velocidade da articulação, a aceleração, a capacidade de resposta e como o atuador interage com a carga mecânica. Uma relação que funciona bem para um mecanismo lento e orientado à força pode não ser adequada para uma junta que necessita de reposicionamento rápido ou mudanças frequentes de direção.
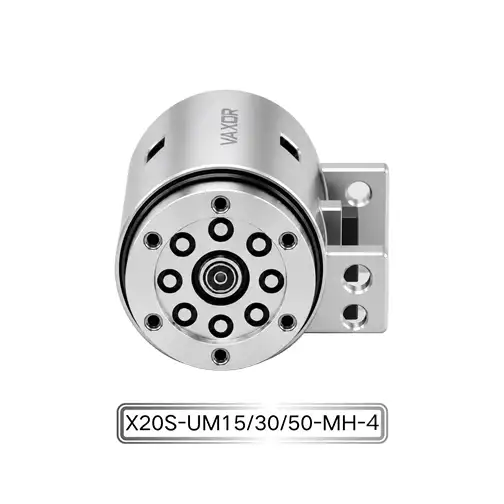
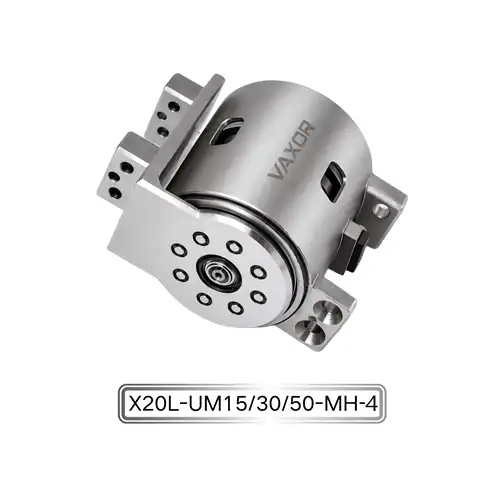
Para engenheiros que desenvolvem braços robóticos compactos, mãos hábeis e mecanismos automatizados, selecionar antecipadamente a configuração correta pode simplificar o desenvolvimento do controle de movimento e reduzir a necessidade de reprojeto mecânico. O Micro Atuador de Articulação de Φ20mm oferece opções de relação de transmissão de 15:1, 30:1 e 50:1, permitindo que os engenheiros avaliem diferentes combinações de velocidade de saída e torque dentro de um módulo de junta compacto.
A proporção mais adequada depende dos requisitos reais da aplicação, incluindo o tempo de movimento necessário, carga externa, ciclo de trabalho, fonte de alimentação disponível e estratégia de controle. A compreensão desses fatores ajuda a transformar o processo de seleção de proporção em uma decisão prática de engenharia, em vez de apenas uma comparação de números.
Como a relação de transmissão afeta a saída da junta
Uma relação de transmissão descreve a relação entre a velocidade de rotação do motor e a saída da transmissão. Em um acionamento de redução, o motor gira mais rápido que o eixo de saída. A redução ajuda a converter as características rotacionais do motor numa combinação mais adequada de velocidade e torque para o mecanismo acionado.
Em geral, uma taxa de redução mais alta proporciona maior multiplicação de torque enquanto reduz a velocidade de saída. Uma relação mais baixa permite que a saída gire mais rapidamente para uma determinada velocidade do motor, mas proporciona menos multiplicação de torque. O torque e a velocidade reais de saída também dependem do desempenho do motor, da eficiência da transmissão, do atrito e das condições operacionais.
Para um atuador microarticular, essas diferenças podem afetar a forma como um mecanismo robótico começa a se mover, acelera, mantém sua posição e responde às mudanças de carga.
O Micro Atuador de Articulação de Φ20mm, modelo X20S/L-UM15/30/50-MH-4, está disponível com três taxas de redução: 15:1, 30:1 e 50:1. Em vez de assumir que uma relação é adequada para cada aplicação, os engenheiros devem comparar cada configuração com o movimento da junta e o perfil de carga pretendidos.
Por exemplo, uma junta que precisa se mover rapidamente entre posições pode priorizar a velocidade e a aceleração de saída. Uma junta que deva suportar uma carga mais pesada pode dar maior ênfase à capacidade de torque. Um mecanismo que combina ambos os requisitos pode necessitar de um compromisso entre velocidade, torque e resposta de controle.
O objetivo é selecionar uma relação que atenda a todos os requisitos operacionais, e não simplesmente à maior redução disponível.
Quando uma relação de transmissão de 15:1 faz sentido
Vale a pena avaliar uma proporção de 15:1 quando a velocidade de produção e o movimento rápido são prioridades importantes do projeto. Como a redução é inferior às alternativas 30:1 e 50:1, geralmente permite uma velocidade de saída mais alta para uma determinada velocidade do motor.
Isto pode ser útil em juntas robóticas que realizam reposicionamentos frequentes, movem-se através de faixas angulares relativamente grandes ou precisam completar sequências de movimento dentro de um tempo limitado.
As aplicações potenciais incluem mecanismos robóticos leves, componentes articulados de movimento rápido e juntas que operam com cargas externas comparativamente modestas. No entanto, a escolha final deve depender do desempenho real de velocidade-torque do atuador, e não apenas da relação de transmissão.
Ao avaliar a configuração 15:1, os engenheiros devem verificar vários fatores:
Se a velocidade de saída atende ao tempo de movimento necessário.
Se o torque disponível é suficiente durante a aceleração e operação constante.
Se o mecanismo pode tolerar mudanças na carga sem variação excessiva de velocidade.
Se o controlador pode atingir o perfil de movimento necessário.
Se a configuração selecionada permanece dentro dos seus limites operacionais durante movimentos repetidos.
Uma proporção mais baixa não garante automaticamente um movimento mais rápido no mundo real. Se a carga for muito exigente, o motor poderá não acelerar a junta conforme esperado. O atrito externo, a inércia e as perdas de transmissão também podem limitar o desempenho.
Por esta razão, a opção 15:1 deve ser testada sob o perfil real de carga e movimento antes de ser finalizada para um projeto de produção.
Por que uma proporção de 30:1 pode ser um meio-termo útil
Uma proporção de 30:1 oferece uma opção intermediária entre a redução inferior de 15:1 e a redução superior de 50:1. Pode valer a pena considerar quando uma aplicação precisa de um equilíbrio entre a velocidade de saída e a multiplicação do torque.
Muitos mecanismos robóticos combinam diferentes tipos de movimento. Uma junta pode precisar ser reposicionada rapidamente quando descarregada, mas também fornecer torque suficiente ao interagir com um objeto. A selecção de um rácio intermédio pode ser uma forma de avaliar esta compensação.
Por exemplo, um mecanismo articulado pode precisar se mover entre posições programadas enquanto mantém um desempenho previsível à medida que sua carga externa muda. Neste caso, os engenheiros devem comparar a velocidade esperada sob carga, o tempo de aceleração e o torque de saída necessário, em vez de confiar apenas na relação de transmissão nominal.
A configuração 30:1 pode ser avaliada em relação às seguintes questões:
A articulação atinge sua posição alvo dentro do tempo necessário?
O torque disponível é suficiente para a carga de trabalho pretendida?
O atuador pode responder adequadamente quando a carga muda?
A configuração suporta a frequência necessária de movimentos repetidos?
O perfil de movimento é alcançável sem exceder os limites operacionais do atuador?
Estas questões ajudam a determinar se a proporção intermediária fornece o equilíbrio desejado para a aplicação. A resposta deve ser baseada em dados de desempenho medidos ou fornecidos pelo fabricante para a configuração selecionada.
Quando considerar uma relação de transmissão de 50:1
Vale a pena avaliar uma relação de 50:1 quando a multiplicação do torque é uma prioridade mais alta do que a velocidade máxima de saída. Comparada com taxas de redução mais baixas, uma redução mais alta geralmente reduz a velocidade de saída enquanto aumenta o torque disponível na saída para um determinado torque do motor, sujeito à eficiência da transmissão e aos limites operacionais.
Isto pode ser relevante para juntas que se movem contra maior resistência, suportam cargas mecânicas exigentes ou requerem movimento controlado em velocidades de saída comparativamente baixas.
Contudo, uma redução mais elevada não é automaticamente a melhor escolha para uma aplicação orientada para a força. O projetista também deve considerar a aceleração, o comportamento de reversão, as características da transmissão e a resposta necessária aos comandos de controle.
Uma proporção alta pode limitar a velocidade de saída para aplicações que necessitam de movimento rápido. Também pode afetar o comportamento do sistema durante mudanças frequentes de direção. As características de desempenho relevantes devem, portanto, ser avaliadas utilizando os dados técnicos do atuador e testes representativos.
Para o Micro Atuador de Articulação de Φ20mm , a opção 50:1 pode ser comparada com as outras relações usando os mesmos requisitos de carga e movimento. Isto permite determinar se a redução adicional proporciona um benefício significativo para o mecanismo pretendido.
A comparação deve se concentrar na velocidade real de saída, no torque sob carga, no tempo de resposta e no comportamento térmico durante o ciclo de trabalho necessário.
Compare as proporções usando os mesmos requisitos operacionais
A maneira mais confiável de selecionar uma relação de transmissão é comparar todas as configurações disponíveis com um conjunto consistente de requisitos. Comparar uma relação sob uma carga leve com outra sob uma carga mais pesada pode produzir conclusões enganosas.
Comece definindo a velocidade e o torque de saída necessários. Em seguida, estime a inércia dos componentes acionados, o tempo de aceleração necessário e a frequência de movimentos repetidos. Estes valores fornecem uma base prática para avaliar as diferentes configurações.
A tabela a seguir resume as compensações gerais a serem investigadas.
| Fator de seleção | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Nível geral de redução | Mais baixo | Intermediário | Mais alto |
| Potencial de velocidade de saída | Geralmente mais alto | Intermediário | Geralmente mais baixo |
| Multiplicação de torque | Geralmente mais baixo | Intermediário | Geralmente mais alto |
| Principal prioridade de avaliação | Velocidade e aceleração | Equilíbrio de velocidade e torque | Requisitos de torque e operação em velocidade mais baixa |
| Validação de chave | Velocidade e aceleração carregadas | Perfil geral de movimento | Torque, resposta e limites operacionais |
Estas são características gerais das taxas de redução, e não classificações de desempenho medidas para este atuador específico. Os valores reais de saída dependem do motor, da eficiência da transmissão, do controlador e das condições operacionais.
Os engenheiros devem solicitar as curvas de velocidade-torque relevantes e os dados de desempenho específicos da configuração antes de fazer uma seleção final.
Considere o torque contínuo e o torque inicial
A seleção da relação de transmissão também deve levar em conta o tipo de carga que a junta sofrerá. Um mecanismo que encontra brevemente uma alta resistência pode ter requisitos diferentes daqueles que mantém uma carga durante um longo ciclo operacional.
A série de atuadores X20 especifica torque contínuo de até 450 mNm e torque inicial de até 800 mNm. Estes são valores máximos declarados e não devem ser considerados como aplicáveis de forma idêntica a todas as relações de transmissão ou condições de operação sem a confirmação da documentação técnica relevante.
O torque contínuo é importante ao estimar o desempenho sob cargas operacionais sustentadas. O torque inicial refere-se a uma condição operacional diferente e sua definição precisa e duração permitida devem ser confirmadas com o fabricante.
Para uma seleção prática, os engenheiros devem separar a carga em pelo menos três categorias:
Carga em estado estacionário: O torque necessário durante a operação normal.
Carga de aceleração: O torque adicional necessário para alterar a velocidade dos componentes móveis.
Carga transitória: Aumentos de curta duração na resistência durante tarefas específicas.
O atuador deve atender aos requisitos reais da aplicação nessas condições. Não é suficiente selecionar uma relação baseada em um valor de torque máximo se o mecanismo não puder manter a velocidade necessária ou operar dentro dos seus limites térmicos.
A relação selecionada deve, portanto, ser validada usando uma sequência de movimento representativa em vez de uma única medição de carga estática.
Considere os requisitos de tensão e controle
A série de atuadores X20 suporta opções de alimentação de 12 V, 24 V e 48 V. Estas opções podem ser relevantes na integração da junta em sistemas robóticos com diferentes arquiteturas de potência, mas a tensão disponível deve ser confirmada para o modelo e configuração específicos que estão sendo adquiridos.
A fonte de alimentação, o driver do motor e o sistema de controle devem ser avaliados em conjunto. Os engenheiros devem verificar a compatibilidade elétrica, a capacidade de corrente, os requisitos de proteção e a capacidade do controlador de fornecer o perfil de movimento necessário.
O atuador também possui um codificador magnético absoluto e comunicação SPI. O codificador fornece feedback de posição, enquanto a interface SPI suporta comunicação com um sistema de controle compatível. O tempo exato de comunicação, a estrutura de comando e o formato dos dados de posição devem ser confirmados na documentação do fabricante.
A relação de transmissão e o controle de feedback não devem ser tratados como decisões independentes. A relação escolhida afeta a relação entre o movimento do motor e a saída da junta, enquanto o sistema de controle determina como o atuador segue os comandos de posição e movimento.
Durante o teste do protótipo, meça o tempo de movimento da saída, a resposta da posição, o consumo de corrente e o desempenho sob cargas representativas. Se várias juntas operarem juntas, teste o sistema de comunicação e energia sob a carga de trabalho combinada esperada.
Avalie espaço, peso e integração mecânica
O módulo X20 mede Φ20mm × 20mm e tem uma faixa de peso especificada de 37,2–41,6 g, dependendo da configuração. Estas características tornam o planejamento da instalação uma parte importante do processo de seleção.
Antes de escolher uma proporção, os engenheiros devem confirmar se o módulo se ajusta ao espaço disponível e se a sua disposição de montagem é compatível com a estrutura circundante. O projeto também deve fornecer espaço suficiente para conectores, fiação, fixadores e acesso para manutenção.
O peso pode afetar a inércia de todo o mecanismo, especialmente quando um atuador é instalado em um braço móvel ou próximo à extremidade de uma estrutura robótica. A massa adicional pode aumentar o torque necessário para acelerar as juntas a montante, portanto o atuador deve ser avaliado como parte do sistema mecânico completo.
O Micro Atuador de Articulação de Φ20mm usa uma arquitetura de motor de fluxo axial. A VAXOR afirma que esta arquitetura oferece densidade de torque 30% maior do que os projetos convencionais. Ao avaliar esta afirmação para uma aplicação específica, os engenheiros devem confirmar a base de comparação relevante e determinar como o desempenho do módulo se ajusta aos requisitos de espaço, massa e carga do sistema completo.
Uma revisão do layout CAD seguida de testes de protótipos físicos pode ajudar a identificar interferências mecânicas, problemas de alinhamento e cargas inesperadas antes que o projeto passe para a produção.
Valide a proporção selecionada por meio de testes de protótipo
Os cálculos podem restringir as opções, mas são necessários testes para estabelecer se a configuração selecionada atende aos requisitos reais da aplicação.
Comece com a tensão de alimentação, controlador, estrutura de montagem e carga mecânica pretendidos. Registre a velocidade de saída, tempo de movimento, consumo de corrente e temperatura durante ciclos operacionais representativos.
Em seguida, teste a aceleração, desaceleração, mudanças repetidas de direção e mudanças na carga externa. Para mecanismos robóticos, também é útil avaliar o desempenho do atuador durante a sequência completa de movimento, em vez de testar cada movimento isoladamente.
Um processo prático de validação deve incluir:
Confirmando se o módulo e o controlador são compatíveis.
Medindo a velocidade de saída carregada e o tempo de movimento.
Verificação dos requisitos de torque durante a aceleração e operação estável.
Monitoramento de corrente e temperatura durante todo o ciclo de trabalho.
Avaliar o feedback de posição e a resposta aos comandos de controle.
Repetir o teste para verificar a consistência em condições comparáveis.
Se mais de uma relação de transmissão parecer adequada, teste as alternativas usando a mesma carga mecânica e perfil de movimento. Isto fornece uma base justa para comparação e ajuda a identificar a configuração que melhor satisfaz os requisitos do projeto.
Trabalhando com um parceiro de tecnologia Micro-Drive
A seleção da proporção correta geralmente requer coordenação entre engenharia mecânica, projeto de motor e desenvolvimento de controle. Um parceiro de tecnologia de microdrive pode ajudar a esclarecer diferenças de configuração e identificar os dados técnicos necessários para uma decisão confiável.
Fundada em 2024 e sediada em Suzhou, China, a VAXOR desenvolve microatuadores articulados e motores ultramicro sem núcleo para robótica, dispositivos médicos, instrumentos de precisão e equipamentos inteligentes. Suas capacidades de engenharia abrangem projeto de motores, fabricação de precisão, projeto estrutural, controle robótico e fabricação inteligente.
O roteiro tecnológico da empresa inclui tecnologia de motor de fluxo axial, enrolamento PCB/FPCB, design eletromagnético e mecanismos de redução em miniatura. A VAXOR também se concentra na implementação de engenharia, desde a validação de protótipos e produção piloto até a entrega em lote.
Ao discutir um projeto, forneça a velocidade de saída necessária, requisitos de torque contínuo e transitório, inércia de carga, ciclo de movimento, tensão de alimentação, interface de controle e restrições de instalação. Esses detalhes permitem que o fornecedor ajude a identificar a configuração relevante e esclareça quais dados de desempenho devem ser verificados.
O Micro Atuador de Articulação de Φ20mm, modelo X20S/L-UM15/30/50-MH-4, oferece três opções de relação de engrenagem, múltiplas opções de tensão, um codificador magnético absoluto e comunicação SPI. Ao comparar as relações com a carga real e validar o módulo selecionado em um protótipo, os engenheiros podem tomar uma decisão mais informada para o projeto de sua junta robótica.
Lista de verificação de seleção final
Antes de finalizar uma relação de transmissão, confirme o seguinte:
Velocidade de saída necessária: determine a rapidez com que a junta deve completar seu movimento.
Demanda de torque: Separe cargas em estado estacionário, de aceleração e transitórias.
Relação de transmissão: compare 15:1, 30:1 e 50:1 usando os mesmos requisitos operacionais.
Fonte de alimentação: Confirme a tensão disponível e a compatibilidade com a configuração selecionada.
Feedback e comunicação: Verifique a integração do codificador e os requisitos de comunicação SPI.
Layout mecânico: Verifique o espaço de montagem, peso, fiação e componentes adjacentes.
Ciclo operacional: Avalie movimentos repetidos, consumo de corrente e temperatura.
Dados de desempenho: confirme as especificações específicas da configuração antes da aprovação final.
Não existe uma relação de transmissão universalmente correta para todas as juntas robóticas. A melhor escolha é aquela que satisfaz os requisitos de velocidade, torque, controle e operação da aplicação sem criar compromissos desnecessários em outras partes do sistema.
Ao comparar as opções 15:1, 30:1 e 50:1 por meio de um processo de engenharia consistente, os desenvolvedores podem selecionar uma configuração com base nas necessidades reais de desempenho. O Micro Joint Actuator de Φ20mm oferece uma plataforma útil para esta avaliação, enquanto a colaboração com a VAXOR pode ajudar a esclarecer as especificações e apoiar o caminho desde o teste do protótipo até a integração da produção.