 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Para juntas robóticas compactas, reduzir o tamanho do atuador é apenas parte do desafio de engenharia. O motor, o mecanismo de redução, o codificador, a interface de comunicação e os componentes estruturais precisam trabalhar dentro de um espaço muito limitado sem sacrificar o torque, a precisão do posicionamento ou a velocidade de resposta. Isto é particularmente importante em robôs colaborativos e juntas biomiméticas, onde cada grama e cada milímetro podem afetar o projeto mecânico geral.
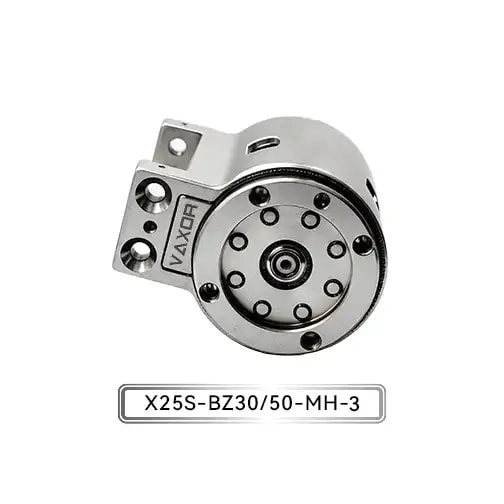
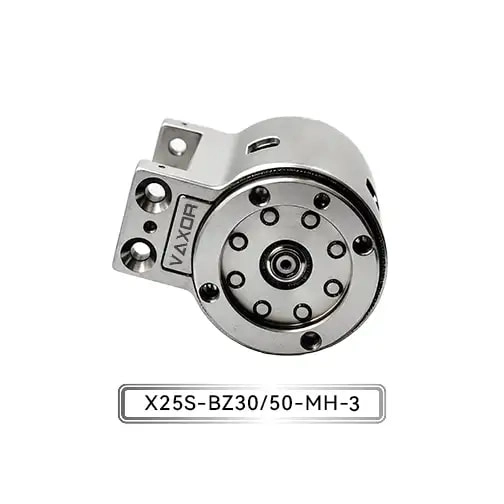
É aqui que a combinação de um motor de fluxo axial e um redutor cicloidal em miniatura se torna tecnicamente interessante. Em vez de tratar o motor e a caixa de engrenagens como componentes separados, esta arquitetura integra os principais elementos de movimento em um módulo de junta compacto. O Micro Atuador de Articulação de Φ25mm da VAXOR aplica essa abordagem para atingir até 1.150 mNm de torque contínuo e até 1.800 mNm de torque inicial em um atuador compacto pesando 93–103 g.
Por que a arquitetura de fluxo axial é importante em uma junta compacta
As arquiteturas de motores tradicionais podem se tornar difíceis de empacotar quando uma junta robótica requer alto torque e um pequeno espaço total. Um motor de fluxo axial utiliza um arranjo eletromagnético diferente, com o fluxo magnético viajando principalmente ao longo da direção axial do motor.
Para um microatuador de articulação, esta arquitetura oferece uma oportunidade de utilizar o espaço interno disponível de forma mais eficiente. O objetivo não é simplesmente diminuir o tamanho do motor. É para aumentar a quantidade de torque utilizável que pode ser gerado dentro de um envelope mecânico restrito.
O Micro Atuador de Articulação de Φ25mm combina tecnologia de motor de fluxo axial com design eletromagnético otimizado. Isso permite que o atuador se concentre na densidade de torque enquanto mantém a forma compacta necessária para aplicações como dedos robóticos, juntas robóticas colaborativas compactas e mecanismos biomiméticos.
Para os projetistas, a densidade de torque costuma ser mais significativa do que apenas o tamanho do motor. Um atuador pequeno que não consegue gerar torque suficiente pode exigir estágios mecânicos adicionais ou um sistema de transmissão maior, aumentando o tamanho e o peso do sistema.
O que o redutor cicloidal miniatura adiciona
O motor é apenas uma parte do sistema de movimento. Uma junta robótica normalmente requer um torque de saída substancialmente maior do que o motor pode fornecer diretamente, tornando essencial um mecanismo de redução.
O redutor cicloidal miniatura usado neste atuador oferece duas relações de transmissão disponíveis: 30:1 e 50:1. Essas relações permitem que a mesma plataforma básica do atuador seja configurada para diferentes requisitos de torque e velocidade.
Uma relação de redução mais baixa pode ser considerada quando a aplicação necessita de mais velocidade de saída, enquanto uma relação mais alta pode proporcionar maior multiplicação do torque mecânico. A escolha apropriada depende da carga da junta, da velocidade angular necessária, do perfil de aceleração e da faixa operacional disponível do motor.
Isto é particularmente útil em juntas robóticas porque diferentes eixos podem ter requisitos mecânicos muito diferentes. Uma articulação responsável por movimentos relativamente rápidos pode ter prioridades diferentes daquela que precisa suportar uma carga externa maior.
Ao integrar o mecanismo de redução no atuador, em vez de tratar a caixa de engrenagens como um componente externo separado, o módulo de movimento geral pode permanecer mais compacto e mais fácil de integrar na estrutura mecânica do robô.
30:1 vs 50:1: Escolhendo a Taxa de Redução
A plataforma X25S-UZ/BZ30/50-MH-3 oferece opções de redução de 30:1 e 50:1.
A configuração 30:1 pode ser adequada quando os projetistas precisam de um equilíbrio entre o torque de saída e a velocidade de rotação. Proporciona uma multiplicação substancial do binário, mantendo ao mesmo tempo um nível de redução relativamente mais baixo.
A configuração 50:1 dá maior ênfase ao torque de saída e ao movimento controlado da articulação. Pode ser mais apropriado para mecanismos onde uma multiplicação de torque mais alta é mais importante que a velocidade máxima de saída.
A decisão não deve ser tomada apenas com base na relação de transmissão. Os projetistas também precisam considerar o ciclo de trabalho da junta, as características da carga, os requisitos de aceleração, a estratégia de controle do motor e a inércia mecânica.
Esta é uma das razões pelas quais uma plataforma de atuadores integrada pode simplificar o desenvolvimento. Em vez de redesenhar a junta completa em torno de diferentes combinações de motor e caixa de engrenagens, os engenheiros podem avaliar diferentes configurações dentro de uma arquitetura de atuador definida.
Torque Contínuo de 1150 mNm e Torque Inicial de 1800 mNm
As especificações de torque precisam ser interpretadas de acordo com a forma como o atuador realmente operará.
O Micro Atuador de Articulação de Φ25mm fornece torque contínuo de até 1150 mNm, enquanto seu torque inicial pode atingir até 1800 mNm. Estas duas figuras descrevem condições operacionais diferentes e não devem ser tratadas como intercambiáveis.
O torque contínuo é particularmente importante para aplicações nas quais a junta deve operar repetidamente ou manter cargas mecânicas durante a operação normal. É, portanto, um parâmetro chave ao avaliar o atuador para juntas robóticas com movimento sustentado ou repetido.
Enquanto isso, o torque inicial é relevante quando o atuador precisa produzir um nível de torque mais alto durante movimentos de curta duração ou condições de partida. Isso pode ser importante durante a aceleração, mudanças de carga ou outras condições operacionais transitórias.
Para os desenvolvedores de robôs, observar ambos os valores fornece uma imagem mais útil da capacidade operacional do atuador do que considerar um único número de torque máximo.
Codificador Magnético Absoluto para Feedback de Posição Articular
Um atuador compacto também precisa de feedback preciso. Sem informações de posição confiáveis, o controlador do robô não pode determinar com eficácia a posição angular real da junta.
O atuador usa um codificador magnético absoluto. Ao contrário de um motor básico sem feedback de posição integrado, um encoder absoluto fornece informações de posição que podem ser usadas pelo sistema de controle para determinar o estado angular da junta.
O design sem contato também é relevante para a engenharia de atuadores compactos. A detecção magnética não requer contato físico entre os elementos sensores, o que pode ajudar a suportar uma arquitetura de feedback compacta e integrada.
Para aplicações robóticas, a integração do codificador é especialmente importante porque o atuador faz parte de um sistema de movimento em circuito fechado. O motor produz torque, o redutor converte esse torque em saída conjunta e o codificador fornece feedback que permite ao controlador regular o movimento resultante.
Por que o CAN FD é relevante para a integração de juntas robóticas
O desempenho mecânico é apenas parte do problema de integração. As juntas robóticas modernas também precisam de uma interface de comunicação prática para a troca de dados de controle e feedback com a arquitetura de controle do robô.
O Micro Atuador de Articulação de Φ25mm usa comunicação CAN FD. CAN FD amplia os recursos da comunicação CAN tradicional, suportando cargas úteis de dados maiores e taxas de dados mais altas sob condições de rede apropriadas.
Para um sistema robótico contendo múltiplos atuadores, a interface de comunicação torna-se cada vez mais importante. Os engenheiros precisam coordenar comandos conjuntos, feedback de posição, informações de status e outros dados de controle em todo o sistema.
CAN FD pode, portanto, ser particularmente relevante para arquiteturas robóticas distribuídas onde vários atuadores compactos se comunicam dentro da mesma rede de controle.
93–103 g de peso e o impacto no design do robô
Com 93–103 g, o atuador foi projetado para aplicações onde a massa do atuador precisa ser controlada juntamente com a saída de torque.
O peso torna-se especialmente significativo em sistemas robóticos articulados. Um atuador montado mais longe do corpo principal do robô pode contribuir para a carga que as juntas a montante precisam para se mover. A massa adicional do atuador pode, portanto, influenciar os requisitos mecânicos de outras juntas.
Isso faz com que a relação entre o peso do atuador e o torque de saída seja uma consideração importante no projeto.
Um atuador compacto que fornece até 1.150 mNm de torque contínuo em uma faixa de peso de 93 a 103 g fornece aos engenheiros um ponto definido de desempenho em relação à massa para avaliar sua arquitetura mecânica.
Aplicações em Robôs Colaborativos e Biomiméticos
A combinação de dimensões compactas, redução integrada, feedback do codificador e comunicação torna o atuador adequado para diversos tipos de mecanismos robóticos.
Os robôs colaborativos podem se beneficiar de módulos conjuntos compactos porque suas estruturas mecânicas geralmente precisam equilibrar a capacidade de carga útil com um formato relativamente compacto. Os atuadores integrados também podem reduzir o número de componentes externos que precisam ser acomodados dentro da estrutura conjunta.
Os robôs biomiméticos apresentam outra aplicação exigente. Articulações humanas e animais combinam estruturas compactas com movimento controlado em múltiplas condições operacionais. A reprodução de comportamento mecânico semelhante requer atuadores que possam caber em espaços restritos e, ao mesmo tempo, fornecer torque útil e controle responsivo.
Outras aplicações potenciais incluem mãos robóticas compactas, mecanismos inteligentes, equipamentos de precisão e juntas robóticas especializadas onde o controle de movimento integrado é preferido.
Da tecnologia de motores a uma plataforma completa de micro-drives
A arquitetura por trás do atuador reflete uma abordagem mais ampla à engenharia de microdrives. A VAXOR se concentra em combinar projeto de motor, fabricação de precisão, controle robótico, projeto estrutural e fabricação inteligente, em vez de desenvolver o motor como um componente isolado.
O roteiro tecnológico da empresa inclui motores de fluxo axial, enrolamentos PCB e FPCB, design eletromagnético otimizado e mecanismos de redução em miniatura. Essas tecnologias visam desenvolver soluções de movimento compacto com alta densidade de torque, resposta rápida e desempenho de produção consistente.
Esta abordagem de engenharia é particularmente relevante quando um atuador passa do desenvolvimento de protótipo para a produção repetível. Uma empresa robótica pode avaliar inicialmente um atuador conjunto como um componente independente, mas a implantação bem-sucedida requer consideração de integração mecânica, comunicação de controle, consistência de produção e compatibilidade em nível de sistema.
Selecionando um atuador de Φ25mm para uma junta robótica
Antes de selecionar o atuador, os engenheiros devem avaliar vários parâmetros em conjunto, em vez de focar apenas na especificação de torque máximo.
Primeiro, determine se a redução de 30:1 ou 50:1 corresponde melhor à velocidade e ao torque de saída necessários. A seguir, verifique se a faixa operacional de 12–18 V se ajusta à arquitetura de energia do robô.
O torque contínuo requerido deve então ser comparado com a carga de trabalho real e o ciclo de trabalho da junta, enquanto o valor do torque inicial deve ser considerado em relação à aceleração e às cargas transitórias.
O tipo de codificador e a interface de comunicação também são importantes. Um codificador magnético absoluto pode suportar controle conjunto de malha fechada, enquanto o CAN FD fornece uma abordagem de comunicação definida para integração na rede de controle do robô.
Finalmente, o peso de 93 a 103 g deve ser avaliado no contexto da estrutura completa do robô. Um atuador conjunto nunca é um componente isolado; sua massa, dimensões, torque, feedback e características de comunicação influenciam o projeto mecânico e elétrico circundante.
Construindo Sistemas Compactos de Movimento Robótico
A combinação de um motor de fluxo axial e um redutor cicloidal em miniatura trata, em última análise, da integração do sistema. O motor fornece o acionamento eletromagnético, o redutor aumenta o torque de saída utilizável, o codificador fornece feedback de posição e o CAN FD conecta o atuador ao sistema de controle mais amplo.
Para a configuração X25S-UZ/BZ30/50-MH-3, esses elementos são reunidos em uma plataforma compacta que oferece operação de 12–18 V, redução de 30:1 ou 50:1, torque contínuo de até 1.150 mNm, torque inicial de até 1.800 mNm e faixa de peso de 93–103 g.
Para engenheiros que desenvolvem robôs colaborativos, mecanismos biomiméticos e outros sistemas robóticos compactos, o Micro Joint Actuator de Φ25mm fornece um exemplo prático de como a arquitetura do motor, a redução mecânica, a detecção e a comunicação podem ser integradas em um módulo de movimento. À medida que as estruturas robóticas continuam a se tornar menores e mais distribuídas, esse tipo de arquitetura de microdrive integrada pode simplificar o caminho desde a seleção do atuador até o projeto completo da junta.