 Loja

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
-
2026.10.10
15:1, 30:1 ou 50:1? Selecionando a relação correta de engrenagem do microatuador
Escolher uma relação de transmissão para uma junta robótica não é simplesmente uma questão de maximizar o torque de saída.
Ver detalhes
-
2026.10.09
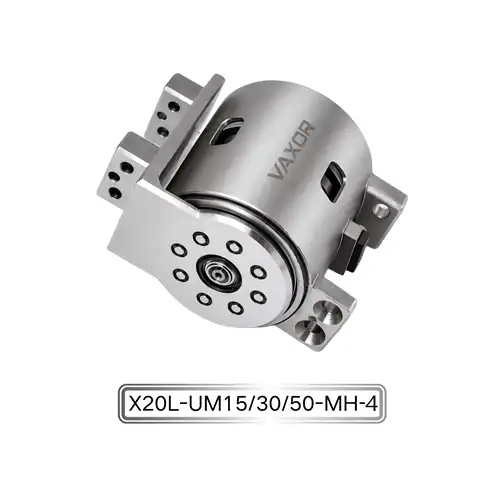
Seleção de atuadores micro articulados para articulações hábeis dos dedos das mãos
Projetar uma mão robótica hábil requer mais do que encaixar motores em espaços pequenos.
Ver detalhes
-
2026.10.08
63.000 RPM em um motor de 6 mm: velocidade correspondente às cargas de acionamento em miniatura
Em sistemas de acionamento em miniatura, alcançar alta velocidade de rotação dentro de um espaço de instalação limitado é apenas parte do desafio de engenharia.
Ver detalhes
-
2026.09.23
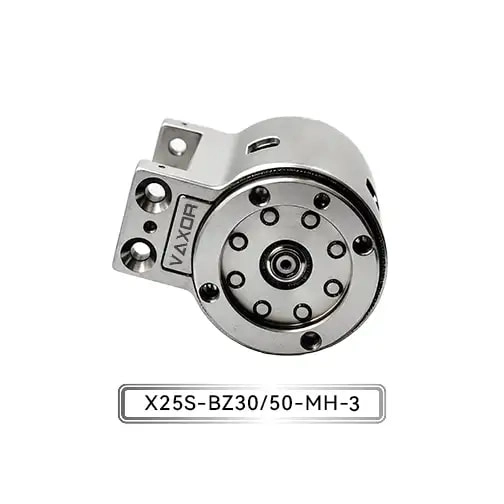
Motor de fluxo axial + redutor cicloidal: a arquitetura por trás de um atuador de junta de Φ25mm
Para juntas robóticas compactas, reduzir o tamanho do atuador é apenas parte do desafio de engenharia.
Ver detalhes